
 HOME

ID : 17683
Robot
一部のブロックは、ロボットコントローラのソフトウェアバージョンが1.9.2未満と1.9.2以降で、表示が異なります。使用するソフトウェアバージョンに合わせてご覧ください。
名称 |
機能概要 |
|---|---|
|
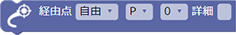 
ロボットが作業する位置 (=動作完了位置) まで移動する際の、途中で通る位置を定義するブロックです。 |
|
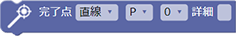 
ロボットが作業する位置 (=動作完了位置) を定義するブロックです。 |
|
|
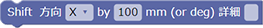 
指定した座標軸方向に、指定された量だけ相対移動します。 |
|
|
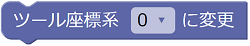
現在のツール定義を、指定されたツール番号の定義に切り替えます。 |
|
|
指定された速度を内部速度として設定します。 |
|
|
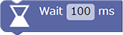
指定された時間だけ、プログラムの実行を待機します。 |
|
|
実行されるタイミングのツール番号と設定に応じて、ワークピースの解放処理を実行します。 |
|
|
実行されるタイミングのツール番号と設定に応じて、ワークピースの把持処理を実行します。 |
|
|
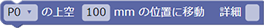
指定した位置を基準として、"ツール −Z方向"に指定した距離離れた位置に移動します。 |
|
|
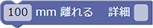
実行タイミングでのロボットの現在位置を基準として、"ツール −Z方向"に指定した距離離れた位置に移動します。 |
|
|
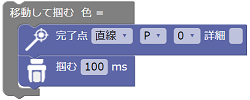
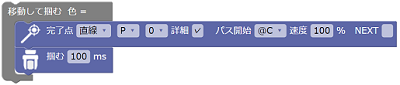
ロボットを目標位置へ動作させ、掴む動作を行います。 |
|
|
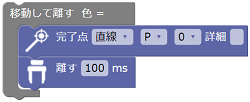
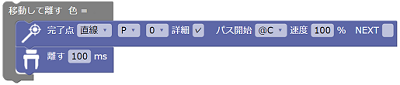
ロボットを目標位置へ動作させ、離す動作を行います。 |
|
|
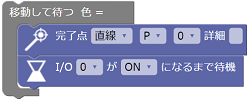
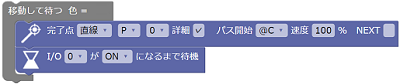
ロボットを目標位置へ動作させ、I/Oが指定した状態に変更されるまでプログラムの実行を待機します。 |





ID : 17683