
 HOME

ID : 17717
経由点
機能
ロボットが作業する位置 (=動作完了位置) まで移動する際に、途中で通る位置を定義するブロックです。
ブロック外観
詳細にチェックを入れると追加パラメータが表示されます。
一部のブロックはロボットコントローラのソフトウェアバージョンが1.9.2未満と1.9.2以降で、表示が異なります。使用するソフトウェアバージョンに合わせてご覧ください。
Ver.1.9.2以降
-
通常表示
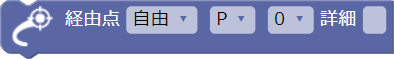
-
詳細表示

Ver.1.9.2未満
-
通常表示
-
詳細表示

指定項目
- 補間動作
-
動作の補間方法を[自由]または、[直線]のどちらかで指定します。
初期値は[自由]です。 - 変数型
- 経由点を指定する際の変数型をポジション型データ、ジョイント型データ、SafetyP型データのいずれかから指定します。
- 変数番号
- 経由点を指定する変数の変数番号を指定します。
- パス開始
- 動作時に経由点へ到達したかの判定方法を指定します。判定方法は@C, @P, @Eのいずれかから指定します。
- 速度(SPEED)
-
0.1 ~ 100 [%] の値を指定します。
ロボットコントローラのバージョンによって項目名が変わります。Ver1.9.2未満は[SPEED]です。 - NEXT
- チェックを入れるとロボット動作開始と同時に、次に続くブロックを実行します。
解説
ロボットを動作完了位置に対して移動させる際に、経由したい位置を経由点として指定します。指定するとロボットは経由点を通って動作完了位置へ動作します。
補間動作
設定した補間動作に応じて、ロボットが現在位置から目標位置に向かう際の軌道は異なります。補間動作の設定と動作の補間方法は以下の関係になっています。
| 指定方法 | 動作の補間方法 |
|---|---|
| 自由 | PTP動作です。最も早く移動します。TCPの軌跡は考慮しません。 |
| 直線 | 直線補間動作です。TCPは現在位置から目標位置まで直線で移動し、加減速区間以外は等速で移動します。 |
パス開始
設定したパス開始の値に応じて、目標位置に到達したかどうかの判定方法が異なります。その結果、次の目標位置へ動作する際の軌道が異なります。パス開始の設定と目標位置への到達判定方法は以下の関係になっています。到達判定方法の詳細については、"到達位置の確認方法"をご覧ください。
| 指定方法 | 目標位置へ到達したかの判定方法 |
|---|---|
| @C |
エンコーダ値確認動作を行います。 "@C" の場合、エンコーダ値を元に、手先の位置と姿勢が目標の位置と姿勢に到達したら、次のコマンドの指令を発します。 |
| @P |
パス動作を行います。 パス動作はティーチングされた動作位置、または相対位置の近傍を通過する動作です。 |
| @E |
エンコーダ値確認動作を行います。 "@E" の場合、エンコーダ値を元に、すべての軸が目標位置に到達したら次のコマンドの指令を発します。 |
Next
Nextにチェックを入れると、指定した動作命令のロボット動作開始と同時に、次に続くブロックの命令が実行されます。
ただし、次に続く命令がロボット動作中に実行できない命令の場合は、実行できる状態となるまで待ちます。
ロボット動作中に実行できない命令は以下のとおりです。
- 動作命令 (Moveなど)
- 動作関連命令 (Speedなど)
経由点を複数設定した場合
経由点を複数設定した場合、ブロックが実行される順にロボットは経由点を通って移動します。経由点間の移動時は、ブロックで指定した補間方法で動作します。
注意事項
-
ID : 17717