
 HOME

ID : 17719
Shift
機能
指定した座標軸方向に、指定した距離だけ相対移動します。
ブロック外観
詳細にチェックを入れると追加パラメータが表示されます。
一部のブロックはソフトウェアのバージョンが1.9.2未満と1.9.2以降で、表示が異なります。使用するソフトウェアバージョンに合わせてご覧ください。
Ver.1.9.2以降
-
通常表示
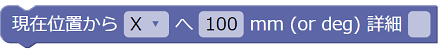
-
詳細表示

Ver.1.9.2未満
-
通常表示
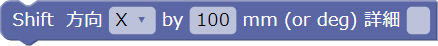
-
詳細表示

指定項目
- 方向
- ロボットを動作させたい座標軸方向を選択します。座標軸方向は、X、Y、Z、Rx、Ry、Rzのいずれかを指定します。
- 距離
- 動作距離を指定します。単位は、[mm] または [deg] です。
- 基準座標系
- ブロックが実行され、ロボットが動作する際の座標系を指定します。座標系はTool、Workのいずれかを指定します。
- 速度(SPEED)
-
0.1 ~ 100 [%] の値を指定します。
ロボットコントローラのバージョンによって項目名が変わります。Ver1.9.2未満は[SPEED]です。 - NEXT
- チェックを入れるとロボット動作開始と同時に、次に続くブロックを実行します。
解説
ロボットを現在位置から指定した座標軸の1方向に対して、指定した距離分だけ動作します。ロボットは "基準座標系" で設定した座標系で動作します。
Next
Nextにチェックを入れると、指定した動作命令のロボット動作開始と同時に、次に続くブロックの命令が実行されます。
ただし、次に続く命令がロボット動作中に実行できない命令の場合は、実行できる状態となるまで待ちます。
ロボット動作中に実行できない命令は以下のとおりです。
- 動作命令 (Moveなど)
- 動作関連命令 (Speedなど)
注意事項
-
ID : 17719