
 HOME

ID : 15079
作成するプログラムの概要
ここからは、上記の動画のようなピック&プレースの動作を例にして、ロボットを動かすために必要な設定およびプログラムについて説明します。
ここから説明する各設定は、あくまでピック&プレースの練習用の内容です。実際にロボットを動かす場合は、十分なリスクアセスメントを行って各設定を行うようにしてください。
作成するプログラムの動作条件
下記のような動作条件を想定して、プログラムを作成します。
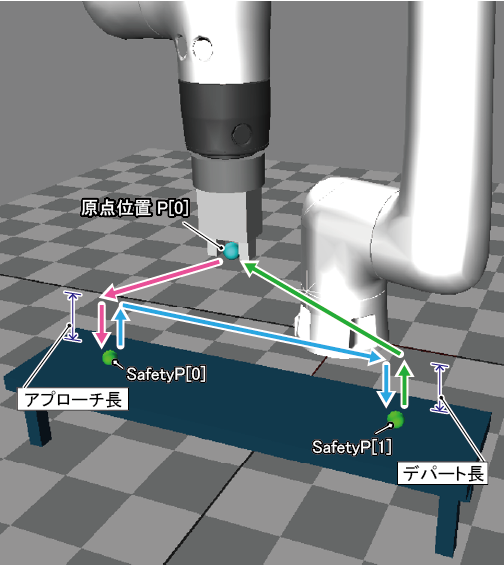
アプローチ長 : 50mm / デパート長 : 50mm
| 動作区間 |  |
 |
 |
|---|---|---|---|
| シーンの種別 | デフォルトシーン | シーン0,0 | シーン0,1 |
| 協働動作設定 | 協働 | ||
| RLS監視速度 | 125 mm/s | 250 mm/s | 125 mm/s |
| シーン切り替え位置 | ‐ | SafetyP0 | SafetyP1 |
| ツール番号 | 1 | ||
| ツールウェイト | ツールの実際の質量 | ||
| ワーク番号 | 0 | ||
| ワークピースウェイト番号 | 0 | 1 | 0 |
操作手順
パラメータの設定とプログラミングは、下記ような手順で行います。
ID : 15079