
 HOME

ID : 15071
ロボットコントローラへのパラメータ送信
WINCAPSIIIでパラメータを変更した場合は、WINCAPSIIIからロボットコントローラへパラメータデータの送信必要があります。
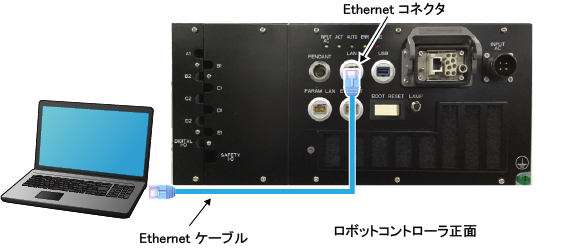
ロボットコントローラとWINCAPSIIIをインストールしているパソコンが、下図のように接続されているか確認してください。
1
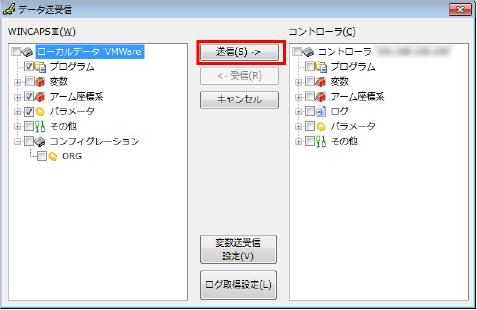
WINCAPSIIIの [通信] タブから [データ送受信] を選択します。
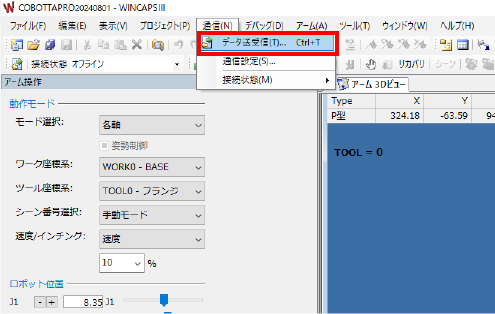
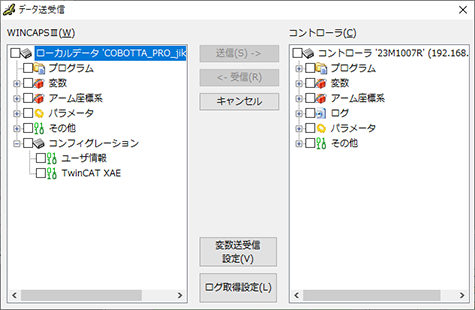
以下の画面が表示されます。
2
[WINCAPSIII] 枠の下記項目にチェックを入れます。
- プログラム
- アーム座標系 (*)
- パラメータ (*)
チェックした項目は "セットアップの手引き" の操作手順に沿ったものです。実際は、変更した内容の項目にチェックを入れるようにしてください。
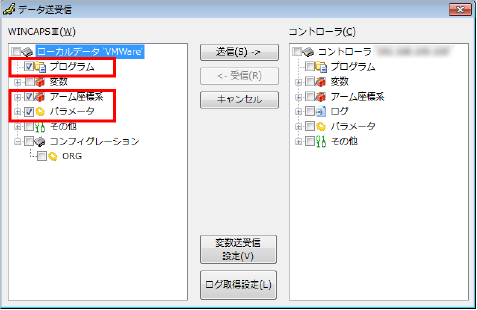
*: "アーム座標系" と "パラメータ" にチェックを入れた場合は、以下のシステムメッセージが表示されるので、[はい] をクリックしてください。
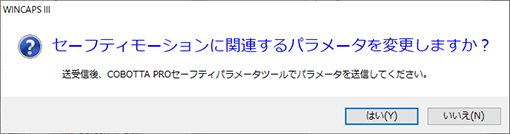
上記のシステムメッセージは、セーフティモーションに関連するパラメータにチェックを入れた場合のみ表示されます。"プログラム" などのセーフティモーションに関連しないパラメータにチェックを入れた場合は、上記のシステムメッセージは表示されません。
3
[送信] をクリックします。
4
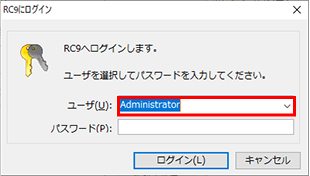
[RC9にログイン] ウィンドウが表示されるので、[ユーザ] 欄にて初期アカウントのユーザIDを選択します。
5
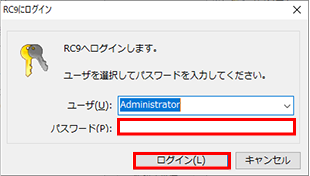
[パスワード] を入力して、[ログイン] をクリックします。
6
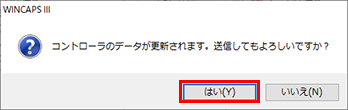
以下のシステムメッセージが表示されるため、[はい] をクリックします。
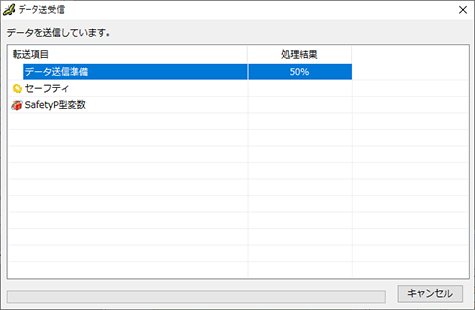
データの送信中は、以下のウィンドウが表示されます。
7
パラメータの送信が完了すると、以下のシステムメッセージが表示されるため [OK] をクリックします。
ロボットコントローラの再起動は、COBOTTA PROセーフティパラメータツールでパラメータを送信した後に行います。
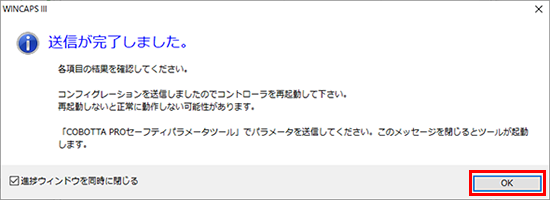
[OK] をクリックすると、COBOTTTA PROセーフティパラメータツールが立ち上がります。続いて "COBOTTA PROセーフティパラメータツールを用いたパラメータ送信" を参考にパラメータ送信を行ってください。
ID : 15071