安全输入输出用途设定
概要
通过安全输入输出用途设定,可设定Safety I/O的“通用安全输入”、“通用安全输出”的用途。
为了防止意外的动作,变更设定后,请务必确认内容正确。
设定方法
使用WINCAPSIII进行设定。
操作路径:[项目] - [场景参数共通设定]- [安全输入输出用途设定]
安全输入输出用途设定参数一览
| 参数名 |
设定/内容 |
| 通用安全输入*用途设定 |
设定范围
0:无(初始值)
1:SS1
2:SS2
3:传感器输入1
4:传感器输入2
5:传感器输入3
6:传感器输入4
7:传感器输入5
8:传感器输入6
9:传感器输入7
10:传感器输入8
内容
设定向通用安全输入销钉输入信号后的功能。
关于信号的ON/OFF的定义,请参照这里。
- SS1
信号关闭时,机器人减速停止,在安全状态下停止。执行中的程序连续停止。
- SS2
信号关闭时,机器人减速并变为静止状态,在电机ON状态下监视静止(SOS)功能变为有效。执行中的程序将运行至伴随机器人动作的指令,然后暂停。信号ON后,程序自动重新开始,机器人动作。
在以下程序示例中,如果在执行Sleep指令时“SS2”的信号OFF,则执行Sleep指令和Set IO指令(因为是不伴随机器人动作的指令)。然后,使用Move指令暂停程序
Sleep(100)
Set IO 100
Move p,P0
即使“SS2”的信号OFF,也会进行I/O等操作,周边设备可能会动作。请充分注意。
- 传感器输入*
信号OFF后,进行了事先与“传感器输入*”关联的设定的“状态No.”将变为有效。
通过场景0~9的参数进行设定。关于场景0~9的参数,请参照这里。
如果设定了“0:无”,则通用安全输入销钉不起作用。
如果SS1和SS2都为OFF,则SS1优先。下面是示例。
- 例1:即使在执行SS1的功能时将SS2设为OFF,也不会执行SS2的功能。
- 例2:如果在执行SS2的功能时将SS1设为OFF,SS2的功能将中断,并执行SS1的功能。
|
在通用安全输入输出功能中,为通用安全输入销钉选择了SS1、SS2,各自的功能使用SS1、SS2功能实现。关于Safety function Response Time(SRT)等各功能的详细情况,请参阅以下内容。
关于SS1功能,请参阅这里。
关于SS2功能,请参阅这里。
|
| 通用安全输入*使用外部脉冲 |
设定范围
0:无效 (初始值)
1:有效
内容
选择将通用安全输入设定为传感器输入后,是否使用连接的安全传感器的测试脉冲。
使用传感器脉冲时,请选择“1:有效”。
|
| 通用安全输出*用途设定 |
设定范围
0:无(初始值)
1:STO状态
2:SOS状态
3:SLS
4:SLP
5:SLT
6:RLS
7:RLP
8:RLF
9:RLO
10:DTC
11:场景编号 (第0bit)
12:场景编号 (第1bit)
13:场景编号 (第2bit)
14:场景编号 (第3bit)
15:自动模式相互监视
内容
设定从通用安全输出销钉输出的信号。
机器人在启动中或传送安全参数时,所有通用安全输出将强制变为OFF状态。
STO状态 (*1)
- 信号ON
从安全状态变为的恢复状态
- 信号OFF
安全状态
SOS状态
- 信号ON
监视静止功能进行监视的状态
- 信号OFF
监视静止功能无效或异常状态
SLS
- 信号ON
各轴的速度监视功能进行监视的状态
- 信号OFF
各轴的速度监视功能无效或异常的状态
SLP
- 信号ON
轴限制功能进行监视的状态
- 信号OFF
轴限制功能无效或异常状态
SLT
- 信号ON
各轴的扭矩监视功能进行监视的状态
- 信号OFF
各轴的扭矩监视功能无效或异常的状态
RLS
- 信号ON
机器人监视点的速度监视功能进行监视的状态
- 信号OFF
机器人监视点的速度监视功能无效或异常的状态
RLP
- 信号ON
安全虚拟栅栏功能进行监视的状态
- 信号OFF
安全虚拟栅栏功能无效或异常的状态
RLF
- 信号ON
机器人臂前端的扭矩监视功能进行监视的状态
- 信号OFF
机器人臂前端的扭矩监视功能无效或异常的状态
RLO
- 信号ON
姿势监视功能进行监视的状态
- 信号OFF
姿势监视功能无效或异常的状态
DTC
- 信号ON
直接教导时的速度监视功能进行监视的状态
- 信号OFF
直接教导时的速度监视功能无效或异常的状态
场景编号 (第*bit)
以4bit的ON、OFF显示当前的场景编号。
- 信号ON
bit的值为“1”时
- 信号OFF
bit的值为“0”时
自动模式相互监视
|
*1安全状态和电机电源OFF的状态没有完全联动。处于安全状态时(安全状态输出为OFF),基本上电机电源为OFF,但不处于安全状态时(安全状态输出为ON),电机电源也可能为OFF。
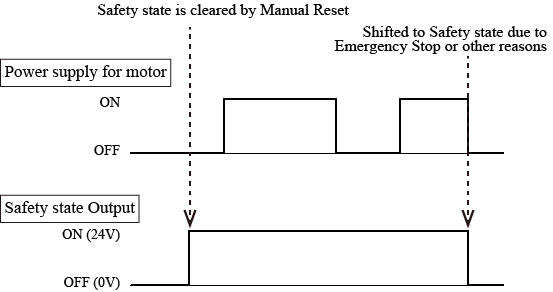
上图的安全状态输出的波形省略了测试脉冲。实际上输出测试脉冲。关于测试脉冲,请参照这里。

 HOME
