
 HOME

ID : 17558
主要项目
对场景0~9的场景参数设定(主要项目)进行说明。
每个场景最多可以设定10个子场景。
(Scene x)是场景x的共通项目。
(Scene x,y)是场景x的子场景y的项目。
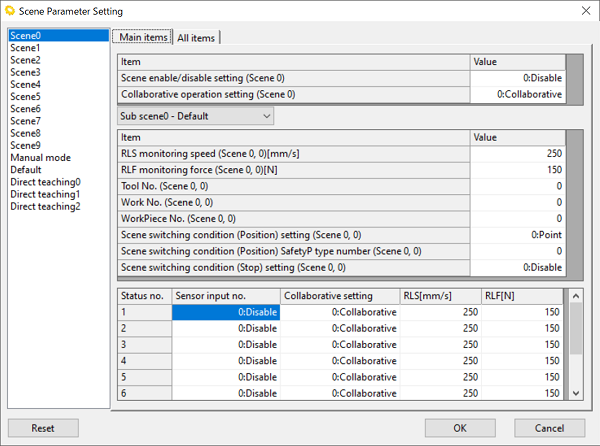
共通设定
| 项目 | 值 | 详细 |
|---|---|---|
| 场景有效/无效设定 | 0:无效 1:有效 |
切换指定场景的场景功能的有效/无效。此项目设定为[0:无效]的场景,无法使用ChangeScene指令切换场景。 |
| 协同动作设定 | 0:协同 1:不协同 |
在指定的场景中使机器人动作时,选择要使之动作的状态(协同/不协同)。 如果变更此项目的值,以下项目的最大值也将变更。
如果设定为了不协同,则必须使用安全栅栏等围住机器人。 |
子场景设定
| 项目 | 值 | 详细 |
|---|---|---|
| RLS监视速度[mm/s] | 125~250 | 设定在指定的子场景中使机器人动作后的监视速度。如果机器人的法兰中心或TCP点和机器人上的监视点速度超过设定的值,会发生错误。 最大值将根据共通设定的[协同动作设定(Scene)]的值和有无触碰传感软盖而变更。
|
| RLF监视力[N] | 20~500 | 设定在指定的子场景中使机器人动作后的监视力。施加到机器人轴或TCP点上的力超过设定的值时,会发生错误。 最大值将根据共通设定的[协同动作设定(Scene)]的值而变更。
|
| 工具编号 | 0~15 | 执行ChangeScence指令时,将变更为指定的工具编号。使用指定编号的工具定义、工具重量和安全虚拟栅栏的Tool模型。 |
| 工件编号 | 0~7 | 执行ChangeScence指令时,将变更为指定的工件编号。使用指定编号的工件定义。 |
| 毛坯编号 | 0~15 | 执行ChangeScence指令时,将变更为指定的毛坯编号。使用指定编号的毛坯重量。 |
| 场景切换条件(位置)设定 | 0: Point 1: 领域 |
变更切换到指定场景时的切换条件。
|
| 场景切换条件(位置)SafetyP型编号 | 0~99 | 指定要作为场景切换条件设定的SafetyP型变量的编号。 |
场景切换条件(停止监视)有效/无效设定 |
0:无效 1:有效 |
变更切换到指定场景时的切换条件。
|
传感器输入设定
| 项目 | 值 | 详细 |
|---|---|---|
| 状态No. | 1~8 | 状态No.的数字越小,传感器输入设定的优先度越高。 |
| 传感器输入编号 | 0: 无效 |
指定传感器输入编号。 输入指定的传感器时,设定为相同状态No.的内容变为有效。 |
| 协同动作设定 | 0: 协同 1: 不协同 |
选择传感器输入时的动作模式。 在不协同模式下使用时,请务必使机器人在安全栅栏内运行。 |
| RLS[mm/s] | 参照详细内容 | 选择传感器输入时的监视速度。 最大值将根据传感器输入设定的[协同动作设定]的值和有无触碰传感软盖而变更。
|
| RLF[N] | 参照详细内容 | 选择传感器输入时的监视力。 最大值将根据传感器输入设定的[协同动作设定]的值而变更。
|
ID : 17558