
 HOME

ID : 17139
监视领域数据确认功能
功能概要
监视领域数据确认功能是用来确认每个场景中设定的安全虚拟栅栏功能的监视模型(以下称为监视模型)是否设定为正确放置。使用该功能后,设定在选择的场景中的监视模型将会变为有效。可以通过手动动作实际让机器人动作,并确认监视模型在预定位置发挥功能。
如果要使用安全虚拟栅栏功能,需要在设定监视模型的所有场景中使用监视领域数据确认功能,以确认监视模型设定在正确位置。
安全虚拟栅栏功能的确认方法
1
以拥有风险管理权限的用户帐户登录,设为手动模式。
2
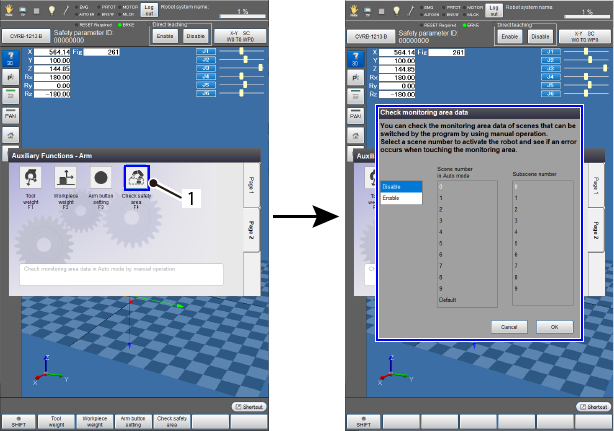
打开智能TP的[机械臂辅助功能]画面,打开“1”中所示的[监视领域数据确认]画面。
操作路径 : 基本画面 - [F2 机械臂] - [F6 辅助功能] - [F6 辅助功能(第2页)] - [F4 监视领域数据确认]
3
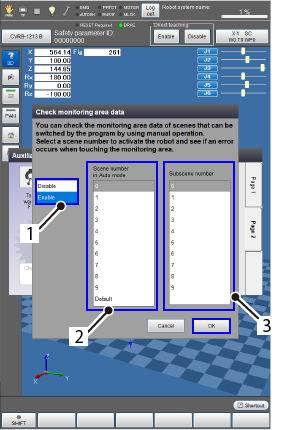
在[监视区域数据确认]画面“1”所示的有效无效选择器中选择“有效”。之后,从“2”所示的“自动模式时场景编号”中指定要确认的场景编号,从“3”所示的“子场景编号”中指定要确认的子场景编号,然后按下“OK”。
4
按下“OK”后,将根据设定的内容显示注意与讯息。请确认显示的内容,如果没有问题,请按下“OK”。注意与讯息消失后将变为“监视领域数据确认状态”。
5
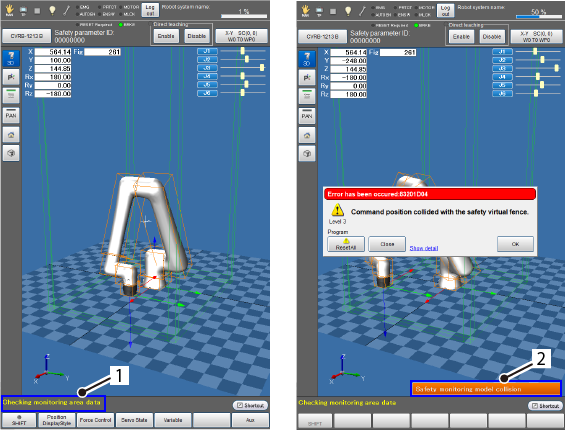
在“监视区域数据确认状态”中,图像中“1”的位置会闪烁显示“监视领域数据确认状态”的文字,同时在[机械臂画面]上会显示设定的监视模型。请在充分注意监视模型位置是否正确的同时,通过手动动作将机器人移动至监视模型周围,以进行确认。
当机器人与监视模型接触时会发生错误,此时画面中“2”的位置会显示“安全监视模型干涉中”的讯息。如果与监视模型发生接触,请使用以下方法之一解除与监视模型的干涉。
- 使用恢复功能使机器人在监视模型内动作。
- 将“监视领域数据确认功能”设为无效。
在让机器人动作时,请充分注意周围的安全进行动作。
ID : 17139