
 HOME

ID : 17522
恢复功能
此功能是为了使机器人从位置监视或触碰传感软盖接触检测功能检测到的状态,恢复到检测不到的范围而使一部分安全功能无效。使部分安全功能的状态无效的状态称为恢复状态。
恢复状态
在恢复状态下,以下功能无效。
- 轴限制功能
- 安全虚拟栅栏功能
- 触碰传感软盖的接触检测功能
只能在被上述功能检测到的状态和手动模式下变为恢复状态。
在恢复状态下,只能通过手动动作使机器人动作。不能进行程序启动、变量移动或直接操作。此外,恢复状态时的速度为手动模式场景设定中设定的[RLS监视速度]设定值的50%。
过渡到恢复状态的步骤
1
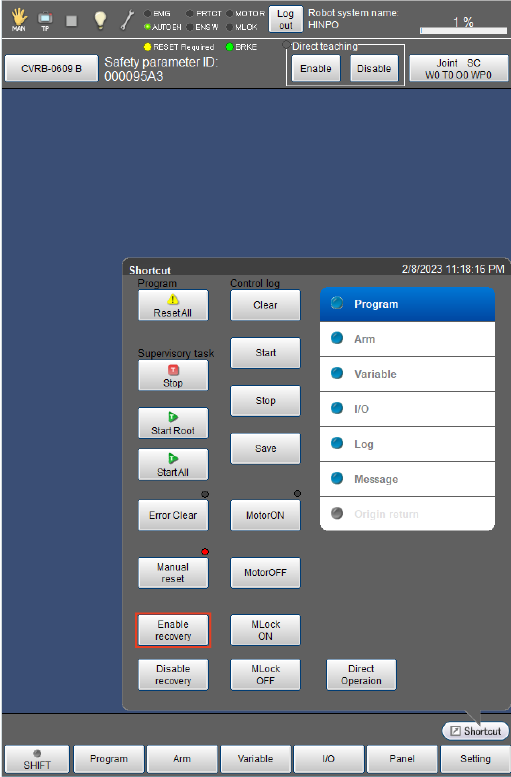
显示智能TP的快捷方式菜单。
2
按压[恢复有效]按钮。
[恢复有效]按钮仅在位置监视和触碰传感软盖的接触检测状态下,需要恢复时显示。
3
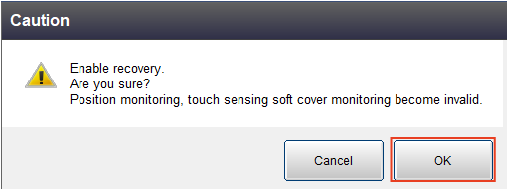
显示系统信息。按压[OK]后,变为恢复状态。
恢复状态的解除
在恢复状态中,如果动作到位置监视或触碰传感软盖的接触检测功能检测不到的位置,机器人将停止,恢复状态将解除。
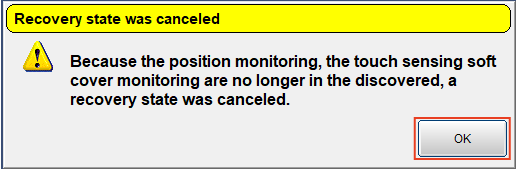
在执行以下操作后,恢复状态也将同样被解除。但是,由于机器人无法恢复,因此需要再次过渡到恢复状态,进行恢复处理。
- 将模式切换到自动模式后
- 注销后
- 使用快捷方式菜单上的[恢复无效]按钮取消操作后
ID : 17522