安全入出力用途設定
概要
安全入出力用途設定では、Safety I/Oの "汎用安全入力"、"汎用安全出力" の用途を設定することができます。
意図しない動作を防ぐため、設定を変更した際は必ず内容が正しいことを確認してください。
設定方法
WINCAPSIIIを利用して設定を行います。
操作経路: [プロジェクト] - [シーンパラメータ共通設定] - [安全入出力用途設定]
安全入出力用途設定パラメータ一覧
| パラメータ名 |
設定/内容 |
| 汎用安全入力*用途設定 |
設定範囲
0:なし(初期値)
1:SS1
2:SS2
3:センサ入力1
4:センサ入力2
5:センサ入力3
6:センサ入力4
7:センサ入力5
8:センサ入力6
9:センサ入力7
10:センサ入力8
内容
汎用安全入力ピンへ信号を入力した際の機能を設定します。
信号のON/OFFの定義については、"汎用安全入力" を参照してください。
- SS1
信号がOFFされると、ロボットは減速停止しセーフティ状態で停止します。実行中のプログラムは "コンティニュ停止" します。
- SS2
信号がOFFされると、ロボットは減速して静止状態に遷移し、モータON状態で監視静止 (SOS) 機能が有効になります。実行中のプログラムは、ロボットの動作を伴うコマンドまで実行され、一時停止します。信号がONされると自動的にプログラムが再開され、ロボットは動作します。
以下のプログラム例で、Sleepコマンドの実行中に"SS2"の信号がOFFされた場合、Sleepコマンドと、Set IOコマンドは実行されます (ロボットの動作を伴わないコマンドのため)。その後、Moveコマンドでプログラムは一時停止します
Sleep(100)
Set IO 100
Move p,P0
"SS2" の信号がOFFされてもI/Oなどの操作が行われ、周辺設備が動作することがあります。十分に注意してください。
- センサ入力*
信号がOFFされると、事前に "センサ入力*" と紐づける設定を行った "状態No." が有効になります。
設定はシーン0~9のパラメータで行います。シーン0~9のパラメータについては "主要項目" を参照してください。
"0:なし" を設定した場合、汎用安全入力ピンは機能を持ちません。
SS1とSS2の両方がOFFとなった場合、SS1が優先されます。下記に例を示します。
- 例1: SS1の機能を実行中にSS2をOFFにしても、SS2の機能は実行されません。
- 例2: SS2の機能を実行中にSS1をOFFにすると、SS2の機能が中断され、SS1の機能が実行されます。
|
汎用安全入出力機能の内、汎用安全入力ピンにSS1,SS2を選択した場合、それぞれの機能は、SS1,SS2機能を用いて実現されています。Safety function Response Time (SRT) など各機能の詳細は、以下をご覧ください。
SS1機能については、PDFをご覧ください。
SS2機能については、PDFをご覧ください。
|
| 汎用安全入力*外部パルス使用 |
設定範囲
0:無効 (初期値)
1:有効
内容
汎用安全入力をセンサ入力に設定した際に、接続したセーフティセンサのテストパルスを使用するかを選択します。
センサのパルスを使用する場合、"1:有効" を選択してください。
|
| 汎用安全出力*用途設定 |
設定範囲
0:なし (初期値)
1:STO状態
2:SOS状態
3:SLS
4:SLP
5:SLT
6:RLS
7:RLP
8:RLF
9:RLO
10:DTC
11:シーン番号 (0bit目)
12:シーン番号 (1bit目)
13:シーン番号 (2bit目)
14:シーン番号 (3bit目)
15:自動モード相互監視
内容
汎用安全出力ピンから出力する信号を設定します。
ロボットが起動中またはセーフティパラメータ転送中は、全ての汎用安全出力が強制的にOFF状態になります。
STO状態 (*1)
- 信号ON
セーフティ状態からの復帰状態
- 信号OFF
セーフティ状態
SOS状態
- 信号ON
監視静止機能が監視を行っている状態
- 信号OFF
監視静止機能が無効もしくは、異常な状態
SLS
- 信号ON
各軸の速度監視機能が監視を行っている状態
- 信号OFF
各軸の速度監視機能が無効もしくは、異常な状態
SLP
- 信号ON
軸制限機能が監視を行っている状態
- 信号OFF
軸制限機能が機能が無効もしくは、異常な状態
SLT
- 信号ON
各軸のトルク監視機能が監視を行っている状態
- 信号OFF
各軸のトルク監視機能が無効もしくは、異常な状態
RLS
- 信号ON
ロボット監視点の速度監視機能が監視を行っている状態
- 信号OFF
ロボット監視点の速度監視機能が無効もしくは、異常な状態
RLP
- 信号ON
セーフティバーチャルフェンス機能が監視を行っている状態
- 信号OFF
セーフティバーチャルフェンス機能が無効もしくは、異常な状態
RLF
- 信号ON
ロボット手先のトルク監視機能が監視を行っている状態
- 信号OFF
ロボット手先のトルク監視機能が無効もしくは、異常な状態
RLO
- 信号ON
姿勢監視機能が監視を行っている状態
- 信号OFF
姿勢監視機能が無効もしくは、異常な状態
DTC
- 信号ON
ダイレクトティーチング時の速度監視機能が監視を行っている状態
- 信号OFF
ダイレクトティーチング時の速度監視機能が無効もしくは、異常な状態
シーン番号 (*bit目)
現在のシーン番号を4bitのON、OFFで表します。
- 信号ON
bitの値が "1" のとき
- 信号OFF
bitの値が "0" のとき
自動モード相互監視
- 信号ON
自動モードのとき
- 信号OFF
手動モードのとき
|
*1: セーフティ状態とモータ電源OFFの状態は完全には連動していません。セーフティ状態であるとき (セーフティ状態出力がOFF) は、基本的にモータ電源はOFFですが、セーフティ状態ではないとき (セーフティ状態出力がON) もモータ電源がOFFの場合があります。
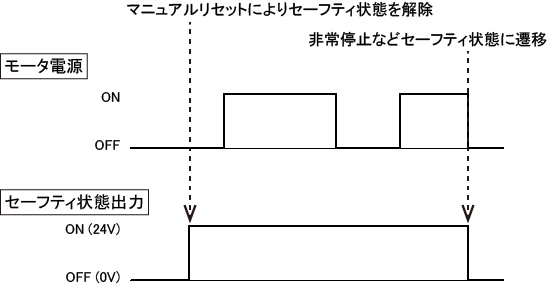
上図のセーフティ状態出力の波形はテストパルスを省略しています。実際にはテストパルスが出力されます。テストパルスについては "Safety I/Oへの入出力信号を接続する方法" を参照してください。

 HOME
