
 HOME

ID : 17558
主要項目
シーン0~9のシーンパラメータ設定(主要項目)について解説します。
各シーンごとに、サブシーンが10個まで設定可能です。
(Scene x)は、シーンxの共通項目です。
(Scene x, y)は、シーンxのサブシーンyの項目です。
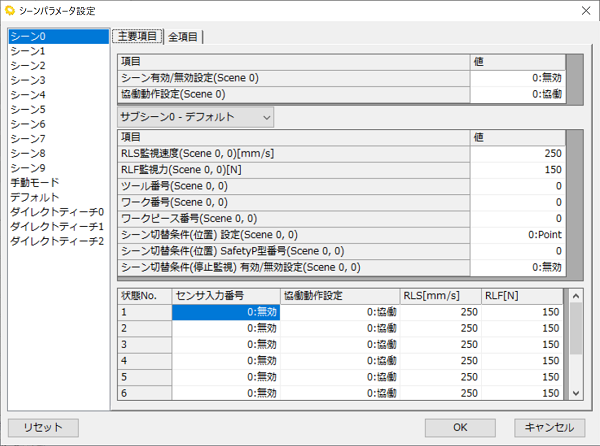
共通設定
| 項目 | 値 | 詳細 |
|---|---|---|
| シーン有効/無効設定 | 0:無効 1:有効 |
指定したシーンのシーン機能の有効/無効を切り替えます。この項目が[0:無効]に設定されているシーンは、ChangeSceneコマンドによるシーン切り替えができません。 |
| 協働動作設定 | 0:協働 1:非協働 |
指定したシーンでロボットを動作させる際に、動作させる状態(協働/非協働)を選択します。 この項目の値を変更すると、下記の項目の最大値が変更されます。
非協働に設定した場合は、安全柵などでロボットを囲む必要があります。 |
サブシーン設定
| 項目 | 値 | 詳細 |
|---|---|---|
| RLS監視速度[mm/s] | 125~250 | 指定したサブシーンでロボットを動作させた際の監視速度を設定します。ロボットのフランジ中心、またはTCP点とロボット上の監視点の速度が設定した値を超えた場合にエラーを発生させます。 最大値は、共通設定の[協働動作設定(Scene)]の値とタッチセンシングソフトカバーの有無によって変更されます。
|
| RLF監視力[N] | 20~500 | 指定したサブシーンでロボットを動作させた際の監視力を設定します。ロボット軸とTCP点に加わる力が設定した値を超えた場合にエラーを発生させます。 最大値は、共通設定の[協働動作設定(Scene)]の値によって変更されます。
|
| ツール番号 | 0~15 | ChangeSceneコマンド実行時に、指定のツール番号に変更されます。指定番号の、ツール定義、ツールウェイトとセーフティバーチャルフェンスのToolモデルが使用されます。 |
| ワーク番号 | 0~7 | ChangeSceneコマンド実行時に、指定のワーク番号に変更されます。指定番号のワーク定義が使用されます。 |
| ワークピース番号 | 0~15 | ChangeSceneコマンド実行時に、指定のワークピース番号に変更されます。指定番号のワークピースウェイトが使用されます。 |
| シーン切替条件(位置)設定 | 0: Point 1: 領域 |
指定したシーンへ切り替える際の切り替え条件を変更します。
|
| シーン切替条件(位置)SafetyP型番号 | 0~99 | シーンの切り替え条件として設定するSafetyP型変数の番号を指定します。 |
シーン切替条件(停止監視)有効/無効設定 |
0:無効 1:有効 |
指定したシーンへ切り替える際の切り替え条件を変更します。
|
センサ入力設定
| 項目 | 値 | 詳細 |
|---|---|---|
| 状態No. | 1~8 | センサ入力設定の優先度は、状態No.の数字が小さいほど高くなります。 |
| センサ入力番号 | 0: 無効 |
センサ入力番号を指定します。 指定したセンサ入力が入っている間、同じ状態No.に設定した内容が有効になります。 |
| 協働動作設定 | 0: 協働 1: 非協働 |
センサ入力が入っている間の動作モードを選択します。 非協働モードで利用する場合は、必ずロボットを安全柵内で稼働させてください。 |
| RLS[mm/s] | 詳細参照 | センサ入力が入っている間の監視速度を設定します。 最大値は、センサ入力設定の[協働動作設定]の値とタッチセンシングソフトカバーの有無によって変更されます。
|
| RLF[N] | 詳細参照 | センサ入力が入っている間の監視力を設定します。 最大値は、センサ入力設定の[協働動作設定]の値によって変更されます。
|
ID : 17558