| 参数名 |
设定/内容 |
| 手动复位确认消息 |
-
设定范围
-
0:有效 (初始值)
1:无效
-
内容
-
设定手动复位时是否显示确认消息。
|
| 自动注销时间[ms] |
- 初始值
-
180000
- 设定范围
-
60000~86400000
- 内容
-
设定在智能TP上登录后,没有用户操作后的自动注销时间。此处设定的时间适用于具有[编程]、[维护]和[风险评估]权限的帐户。
单位为[ms]。
|
| 自动注销时间(操作员)[ms] |
- 初始值
-
180000
- 设定范围
-
60000~86400000
- 内容
-
设定在智能TP上登录后,没有用户操作后的自动注销时间。此处设定的时间适用于具有[操作员]权限的帐户。
单位为[ms]。
|
| 直接教导时的场景设定 |
- 设定范围
-
12:直接0(初始值)
13:直接1
14:直接2
- 内容
-
设定直接教导时使用的直接场景。
使用直接教导功能时选择此处设定的场景。
|
| 地面设置、悬挂设定 |
- 设定范围
-
0:地面设置(初始值)
1:悬挂
2:壁挂(下)
3:壁挂(左)
4:壁挂(右)
5:任意角度
- 内容
-
在壁挂或悬挂等水平场所以外的场所设置机器人时,请进行设定。
|
| 机器人设置角度 Ry[deg] |
- 初始值
-
0
- 设定范围
-
-180~180
- 内容
-
设定机器人的Ry方向的设置角度。请仅在倾斜设置机器人时进行设定。
单位为[deg]。
|
| 自动模式低速检查速度[mm/s] |
- 初始值
-
250
- 设定范围
-
125~250
- 内容
-
通过RC9提供商的SetSlowSpdChk指令使用。是参数。详细内容请参考RC9供应商手册。
单位为[mm/s]。
|
| 注销时程序复位 |
- 设定范围
-
0:有效 (初始值)
1:无效
- 内容
-
设定在注销智能TP时是否进行程序复位。
|
| 监视转移等待时间[ms] |
- 初始值
-
100
- 设定范围
-
40 ~ 880
- 内容
-
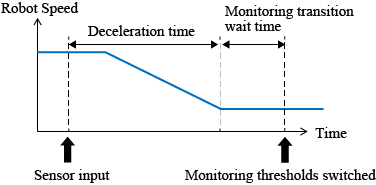
如果要变更为关联了传感器输入的“状态No”监视内容,设定在降低速度监视功能(RLS)的监视速度时,切换速度以外的监视阈值(SLS、RLS、SLT、RLF)之前的等待时间。提高RLS的阈值时,无论该值的设定如何,阈值都会立即切换。切换“状态No”后的减速导致SLT、RLF异常时,请增大设定值。
单位为[ms]。
|
| 场景切换等待时间(系统调用)[ms] |
- 初始值
-
100
- 设定范围
-
0 ~ 1000
- 内容
-
设定在以下条件下场景变更时,场景变更之前的等待时间。
- 自动模式下,切换到默认场景时
- 手动模式下,手动模式场景切换时
如果在场景切换时发生与SLT和RLF相关的错误,请增加设定值。
单位为[ms]。
|
| 场景切换等待时间(停止监视)[ms] |
- 初始值
-
100
- 设定范围
-
0 ~ 1000
- 内容
-
设定将场景切换条件(停止监视)设定为“1:有效”后,场景切换之前的等待时间。如果场景切换时,发生“机器人未停止。”的错误,请增加设定值。
单位为[ms]。
|
| 用户指定基准位置1 (J*)[deg] |
- 初始值
-
(0, 0, 90, 0, 0, 0)
- 设定范围
-
-1000000~1000000
- 内容
-
用户可指定的基准位置。详细内容请参阅这里。
单位为[deg]。
|
| 用户指定基准位置2 (J*)[deg] |
- 初始值
- COBOTTA PRO 900 : (0, -16, 105, 0, -145, 0)
COBOTTA PRO 1300 : (0, -22, 118, 0, -145, 0)
- 设定范围
-
-1000000~1000000
- 内容
-
用户可指定的基准位置。详细内容请参阅这里。
单位为[deg]。
|

 HOME
