
 HOME

ID : 17437
基准位置异常
什么是基准位置
基准位置是指,为了使机器人本体的实际角度与编码器检测出的角度一致,作为基准的各轴的位置。
机器人在切断电源时存储编码器值,并在下次启动时将存储的编码器值与当前的编码器值进行比较。如果比较之后,值不一致,则判断当前角度不可信,并发生错误。
发生错误时,将各轴对准基准位置,可以修正编码器值的偏差。
基准位置异常
接通控制器电源后,实际电机位置与控制器存储的电机位置不一致时,会发生基准位置异常。
主要在下述情况下,发生基准位置异常。
- 更换了电机时
- 编码器备份电池电压下降到无法备份的水平时
- 在切断机器人控制器电源的状态下,解除制动器并移动轴时
基准位置异常状态时,在智能TP的状态栏中闪烁显示[基准位置异常。]。发生基准位置异常时,将进入安全状态,禁止手动复位,因此无法使机器人动作。
发生基准位置异常时,请按照以下“发生异常时的处理”,消除基准位置异常。
发生异常时的处理
发生基准位置异常时的复位处理步骤如下所示。详细操作请参照各STEP的链接位置。
根据异常发生时的情况,可能省略STEP2或STEP3。
1 基准位置异常的确认
2 CALSET的实施
3 安全参数的发送
4 基准位置异常的解除
基准位置的选择
发生异常时,选择[RANG]、[用户指定基准位置1]或[用户指定基准位置2]作为基准位置。
出厂时,[用户指定基准位置1] 设定为RANG值,[用户指定基准位置2] 设定为包装角度。
[用户指定基准位置1]和[用户指定基准位置2]可以由客户登录其他位置。不可变更[RANG] 。
RANG的基准位置
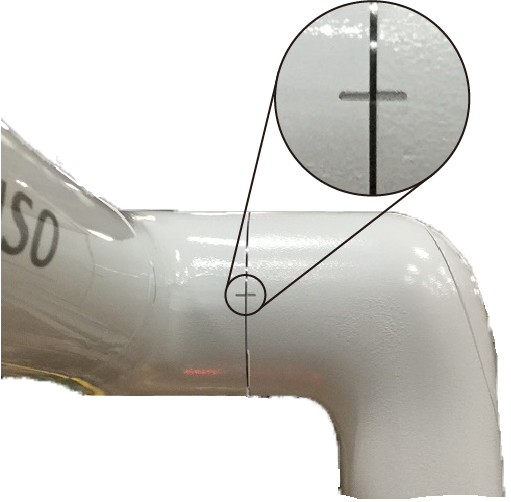
若要对准RANG的基准位置,请调整各轴的角度,使机器人本体上铸造成型的对准标记对齐。
基准位置的登录
通过智能TP进行基准位置的登录。
1
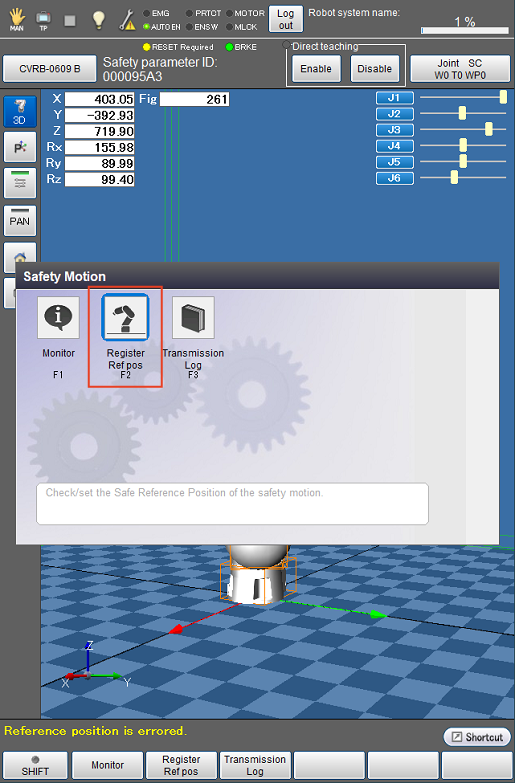
操作路径:基本画面 - [F2 机械臂] - [F12 保养] - [F5 安全动作] - [F2 基准位置登录]
通过上述操作路径,显示基准位置登录画面。
2
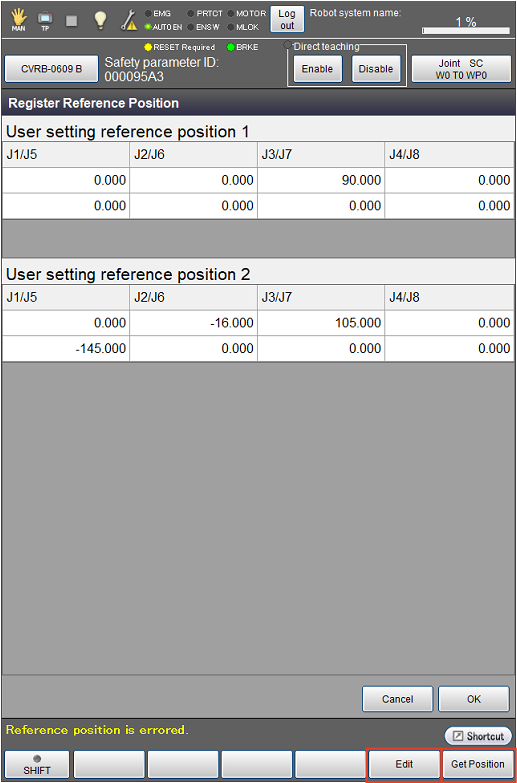
选择要设定基准位置的轴。按压[编辑]按钮,为每个轴输入数值,或按压[获取位置]按钮,获取所有轴的当前角度。
3
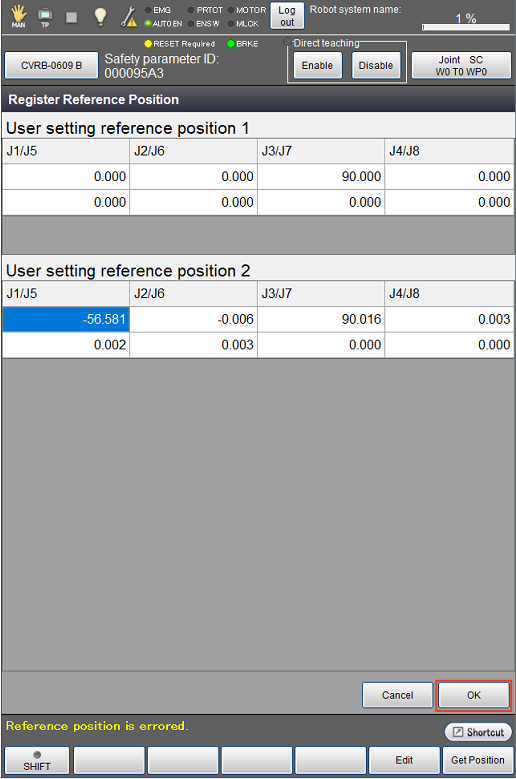
按压[OK],保存基准位置。
4
为了知道登录的基准位置,请将标准附带品的对准标记标签贴在机器人本体的各轴上。
ID : 17437