
 HOME

ID : 17637
ハンド操作機能
事前に "アームボタン設定" からボタン1~3へ把持、解放の機能を割り当てたり、把持対象のワークピース設定などを行う事でダイレクトティーチング中にハンドの把持、解放操作を行う事ができます。把持、解放操作位置の取り込みやハンドの把持、解放を行うコマンドをPACプログラム中へ追加することも可能です。
ハンドの操作を行う際は、以下の内容に注意して動作させてください。
- ハンドの把持、解放時にワークをつかむことができなかった場合や、設定が間違っていた場合など、本体の設定と実際の負荷質量に差が生じた際はマニピュレータが意図しない動作を行う事があります。これはロボットが負荷に合わせた力の調整を自動的に行っているためです。パラメータの設定や把持、解放を行う際は十分に注意して行ってください。
- ハンドの把持、解放時は一時的にマニピュレータを動作させることができなくなり、状態表示LEDが "青色点滅" になります。状態表示LEDが"青色点滅"の間は絶対にマニピュレータの操作を行わないでください。
ハンドの把持、解放のみを行う
1
ハンドの把持、解放を行うためには、事前 に "アームボタン設定" でパラメータの設定を行う必要があります。
設定を変更する際は、必ず設定値が意図したものになっているかを確認し、パラメータの送信を行ってください。パラメータが正しくない場合、意図しない動作を行う場合があります。
2
ロボットをダイレクトティーチング有効状態に変更します。ダイレクトティーチング有効状態への変更方法は、"ダイレクトティーチング機能の使用方法" をご覧ください。
3
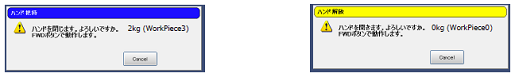
"把持"、"解放" を割り当てたアームボタンを押します。表示された確認メッセージを確認し、表示されている内容が正しいことを確認してください。間違いがなかった場合のみスマートTPの [Fwd] キーを押し、ハンドを動作させます。十分に注意して動作を行ってください。
-
確認メッセージの例
ハンドの把持、解放、位置取り込み、プログラムの追加を行う
1
ハンドの把持、解放を行う場合と同様に事前に設定が必要です。"ハンドの把持、解放のみを行うのSTEP1" を参考に設定を行ってください。
2
ロボットをダイレクトティーチング有効状態に変更します。ダイレクトティーチング有効状態への変更方法は、"ダイレクトティーチング機能の使用方法" をご覧ください。
3
コマンドの追加を行いたいPACプログラムのプログラム編集画面をスマートTPで表示します。プログラム編集画面は以下の操作方法で開くことができます。
- 操作経路: 基本画面 - [F1 プログラム] - [コマンド追加を行いたいプログラム]
4
ハンドの把持、解放、位置取り込み、プログラムの追加を行う際は、プログラム編集画面内でティーチング補助機能ウィンドウを開く必要があります。ティーチング補助機能ウィンドウは、以下の画像内の①で示されている [ティーチ補助] ボタンを押す事で表示されます。
プログラムの追加などは、ティーチング補助機能ウィンドウを表示している場合のみ行う事ができます。
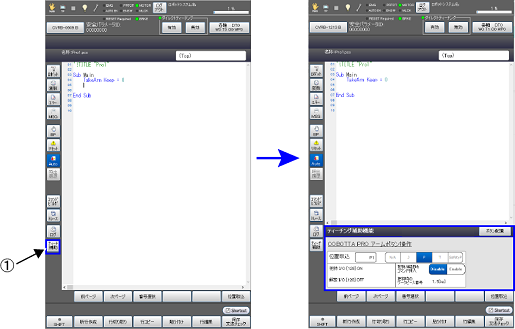
ティーチング補助機能ウィンドウの各機能
ティーチング補助機能ウィンドウの機能は以下の通りです。
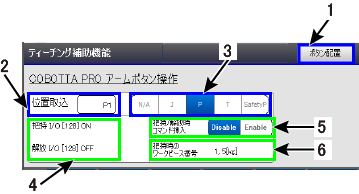
| 1 : [ボタン配置]ボタン | アームボタンに割り当てられている機能と機能の説明を確認する事ができます。 |
|---|---|
| 2 : [位置取込] |
位置取り込みを行う変数番号を選択します。ここを選択すると番号入力用のテンキーが表示されます。テンキーで変数の番号を指定してください。 位置取り込みを実行すると指定した変数番号は1ずつ大きくなり、変数取り込み位置が移動していきます。 |
| 3 : [位置取込変数] | 位置取り込みを行う変数の種類を選択します。位置を取り込みたい変数を選択してください。 |
| 4 : [I/O出力確認] |
事前に設定した "把持"、"解放" を行った際に出力されるI/O番号と、ON/OFFを表示します。 |
| 5 : [コマンド挿入許可]セレクタ |
"把持"、"解放" を行った際に、位置取り込みとコマンドの挿入を行うかどうかを選択します。 "Enable" の場合のみ位置取り込み、コマンドの挿入が可能です。 |
| 6 : [ワークピース確認] |
現在のツールに紐づけられた把持対象のワークピース番号と、重量を表示します。 |
5
取り込みを行いたい変数と、変数番号、コマンドを追加したい行を選択します。
選択後、アームボタンの "把持"、"解放" を割り当てたボタンを押してください。この際、"位置取込ボタン" を押した場合は位置取込とMoveコマンドのみが追加されます。
画像のようにI/O [64] を使用し、"把持" の際にI/OをON、"解放" の際にI/OをOFFにした場合以下のようなコマンドが挿入されます。
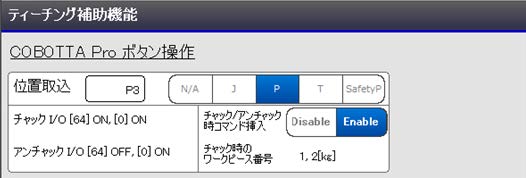
'把持の場合
MOVE P, P[3]
Set IO[64]
Delay 100

'解放の場合
MOVE P, P[3]
Reset IO[64]
Delay 100
コマンド挿入時は、必ず100msのDelayコマンドが挿入されます。この値は変更することができません。必要に応じてコマンド挿入後に変更を行ってください。
6
位置取り込みが完了すると、PACプログラムにコマンドが追加され、[位置取込] の番号が1つ増えます。コマンドの追加位置と、位置を取り込む変数、取り込み位置、コマンドの内容が間違っていないことを確認してください。
[位置取込] の変数番号が最大値になった場合、エラーが発生します。
ID : 17637