
 HOME

ID : 17566
ツールウェイト
ツール番号に紐づいたツールの質量[kg]・重心位置[mm]・慣性モーメント[kgm²]を設定します。
設定方法
ツールウェイトの設定は、WINCAPSIIIまたはスマートTPで行います。
WINCAPSIII
1
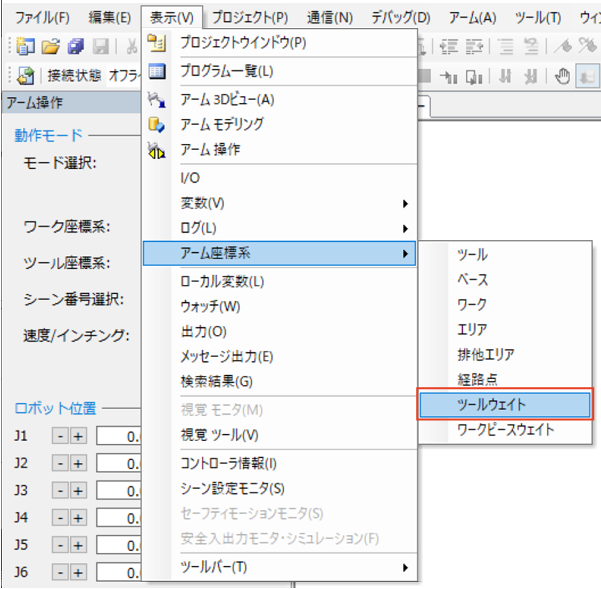
[表示]メニューの[アーム座標系] - [ツールウェイト]をクリックします。
2
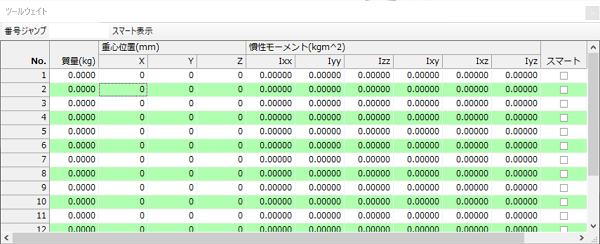
[ツールウェイト]ウィンドウで、設定したい項目を選択し、値を入力します。
3
COBOTTA PROセーフティパラメータツールを使用して、パラメータをロボットコントローラへ送信します。
詳しくは、COBOTTA PROセーフティパラメータツールユーザーズガイドの "3.1 パラメータ送信" をご覧ください。
スマートTP
1
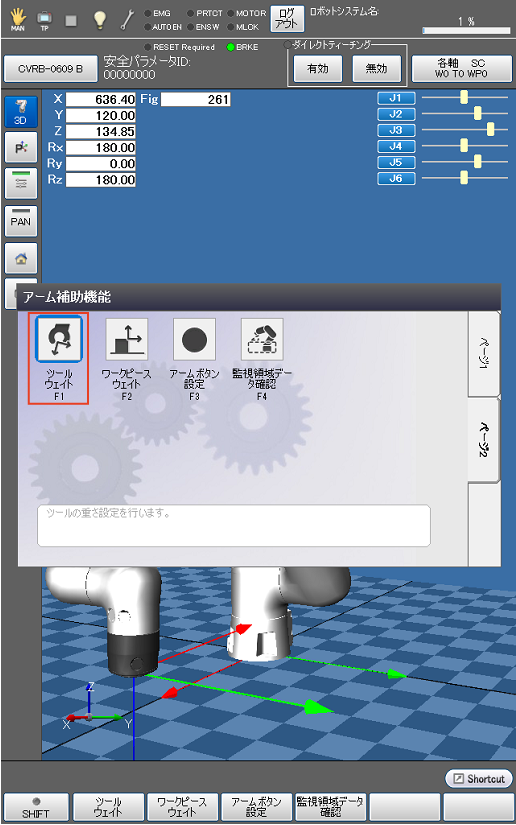
[アーム補助機能]画面の2ページ目の[F1 ツールウェイト]を押します。
操作経路 : 基本画面 - [F2 アーム] - [F6 補助機能] - [ページ2] - [F1 ツールウェイト]
2
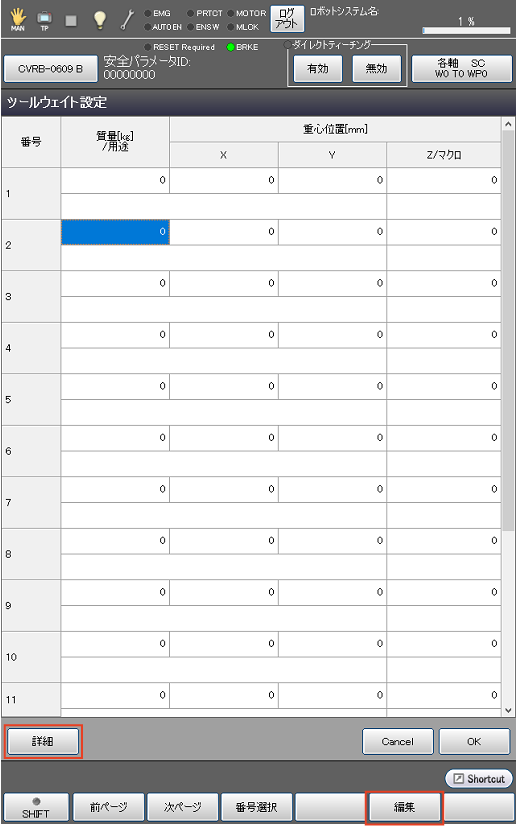
設定したい項目を選択し、[編集]ボタンから値を入力します。また、[詳細]ボタンから慣性モーメントを設定することができます。
3
ロボットコントローラのプロジェクトをWINCAPSIIIで受信します。
詳しくは、WINCAPSIIIガイドの "データの送受信" をご覧ください。
4
COBOTTA PROセーフティパラメータツールを使用して、パラメータをロボットコントローラへ送信します。
詳しくは、COBOTTA PROセーフティパラメータツールユーザーズガイドの "3.1 パラメータ送信" をご覧ください。
ID : 17566