
 HOME

ID : 17565
SafetyP型変数
概要
SafetyP型変数とは、シーンを切り替える際の切り替え条件の一つである、シーン変更許可位置を設定するグローバル変数です。
シーンを切り変える際は、ロボットのフランジ面またはTCP点を事前に設定したSafetyP型変数の近傍に移動する必要があります。
シーン変更許可位置の種類
SafetyP型変数で設定するシーン変更許可位置は、設定した点を中心に2種類の形状を選択できます。形状ごとに設定すべきパラメータも異なります。
2種類の形状を使い分けるには、各シーン内のサブシーン設定項目にある[シーン切替条件(位置)設定]で使用したい形状を選択してください。
Point
設定した点を中心に最大半径 50 mmの球状空間をシーン変更許可位置とします。
[Point] を選択する場合は、[X, Y, Z, Tool
番号, Work番号, 許容半径]を設定する必要があります。
[許容半径]の値が、球状空間を設定する際の最大半径になります。最小値は10 mmです。
領域
設定した点を中心にDX, DY, DZのいずれかが最大 50 mm以内の薄い板状空間をシーン変更許可位置とします。
[領域] を選択する場合は、[X, Y, Z, Tool番号, Work番号, DX, DY, DZ]を設定する必要があります。DX、DY、DZの内のいずれか1つは50mm以内である必要があります。
設定方法
SafetyP型変数の設定は、WINCAPSIIIまたはスマートTPで行います。
WINCAPSIII
1
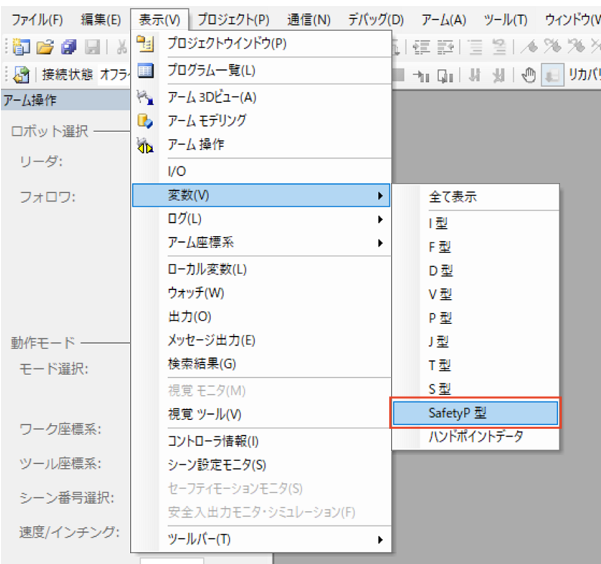
[表示]メニューの[変数] - [SafetyP型]をクリックします。
2
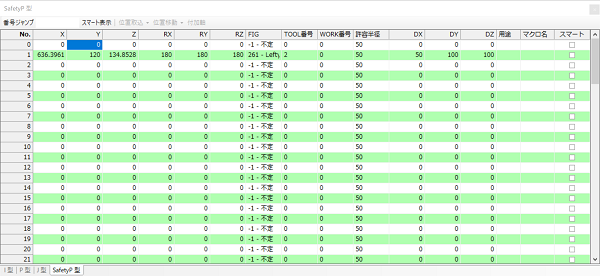
[SafetyP型]ウィンドウで、設定したい項目を選択し、値を入力します。また、[位置取込]ボタンで [許容半径、DX、DY、DZ]以外の項目は、現在の姿勢とTool/Work番を元に値を設定することができます。
[位置取込]ボタンは、アーム3Dビューを表示している場合に有効化されます。
3
COBOTTA PROセーフティパラメータツールを使用して、パラメータをロボットコントローラへ送信します。
詳しくは、COBOTTA PROセーフティパラメータツールユーザーズガイドの "3.1 パラメータ送信" をご覧ください。
スマートTP
1
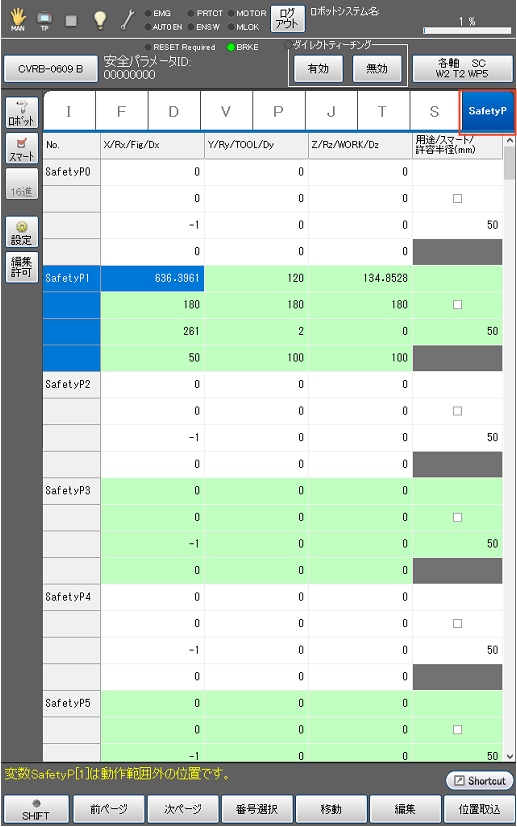
[変数]画面のSafetyPの項目を選択します。
操作経路 : 基本画面 - [F3 変数] - [SafetyP]
2
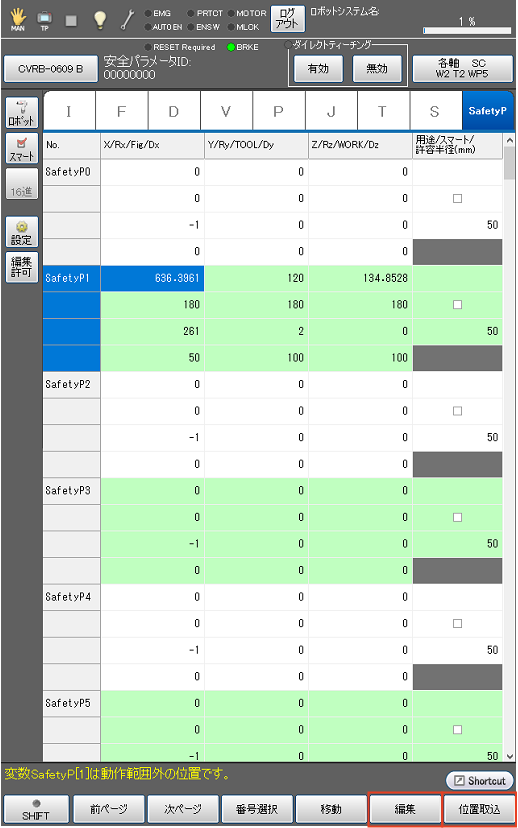
編集から各項目ごとに設定します。また、[位置取込]ボタンで [許容半径、DX、DY、DZ]以外の項目は、現在の姿勢とTool/Work番を元に値を設定することができます。
3
ロボットコントローラのプロジェクトをWINCAPSIIIで受信します。
詳しくは、WINCAPSIIIガイドの "データの送受信" をご覧ください。
4
COBOTTA PROセーフティパラメータツールを使用して、パラメータをロボットコントローラへ送信します。
詳しくは、COBOTTA PROセーフティパラメータツールユーザーズガイドの "3.1 パラメータ送信" をご覧ください。
パラメータ送信を行わない場合は、自動モードでのシーン切り替えを行う事ができせん。
ID : 17565