
 HOME

ID : 17264
データの送受信
ロボットコントローラとの間でデータの送受信を行います。
データ送受信中は、コントローラ電源を切らないでください。
各項目の中にはWINCAPSIIIの設定やロボットコントローラの仕様により、送受信データ一覧に表示されないものがあります。
送信手順
1
「通信」メニューから「データ送受信」を選択します。
「データ送受信」ダイアログを表示します。
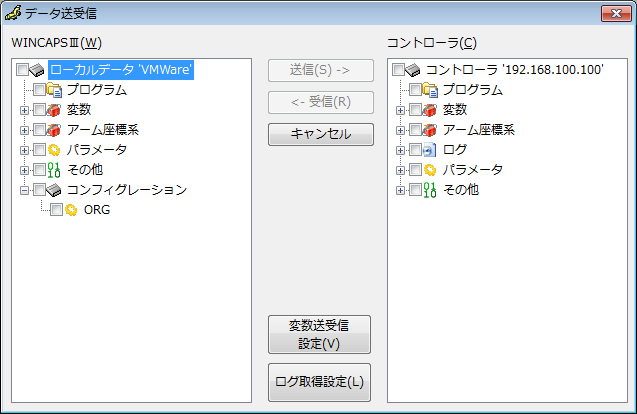
- 変数送受信設定
変数、アーム座標系の送受信対象を選択します。デフォルト (通常) は、値、用途、マクロ名の全てを送受信します。 - ログ取得設定
取得するログデータの領域を選択します。デフォルト (通常)では、エラーログと操作ログは保存用メモリより取得し、その他は作業用メモリより取得します。誤操作防止のため上記の設定値は、その回の送受信でのみ有効となります。次の送受信ではデフォルト値に戻りますので、必要時は毎回設定してください。
2
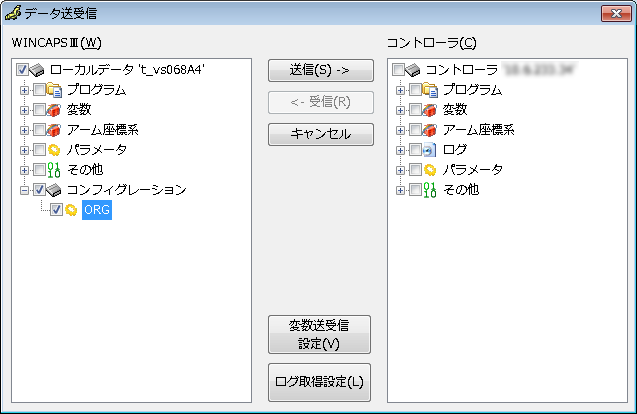
送受信するデータを選択します。
データを送信する場合は、「WINCAPSIII」側、データを受信する場合は「コントローラ」側のチェックボックスを「ON」にしてください。
同時に複数のデータを選択することができます。
3
「送信」ボタンまたは「受信」ボタンをクリックします。
確認ダイアログが表示されます。
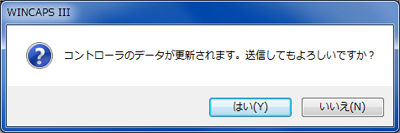
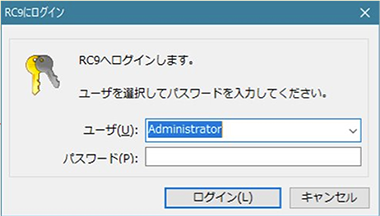
コントローラへ「送信」する場合は、CRC9コントローラへのログインが必要です。
ログイン画面が表示されたらデータ変更の権限を持ったユーザを選択して、パスワードを入力後、「ログイン」ボタンを押してください。
4
「はい」ボタンをクリックします。
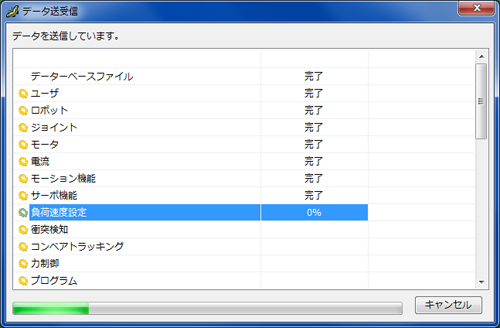
データの送受信を開始します。
送受信中は、進捗状況が画面に表示されます。
ロボットコントローラからデータを受信すると、WINCAPSIIIのプロジェクト内のデータが更新されます。プログラムは上書きされるため、プログラムを修正している場合は編集内容が破棄されます。
CALSET値を含むデータ送信方法
アームパラメータの中には、ロボット固有の位置データを決める「CALSET値」が含まれています。
ロボットコントローラからWINCAPSIIIにアームパラメータを受信する場合はCALSET値が含まれますが、WINCAPSIIIからロボットコントローラにアームパラメータを送信する場合は、書き換えを防ぐためCALSET値は含まれていません。
CALSET値を含めてアームパラメータデータをロボットコントローラに送信したい場合は、以下を行います。
送信準備
WINCAPSIIIのデータの送受信機能でロボットコントローラにアームデータを送信する準備をします。
[ツール] - [オプション] - [通信] タブをクリックします。[送信オプション] 内の [送信許可-CALSET値] にチェックを入れ、
[OK] を押します。
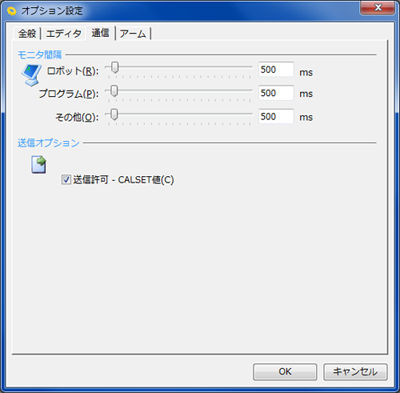
間違ったデータがロボットに送信され、教示位置がずれる恐れがありますので、通常の作業時は [送信オプション] 内の [送信許可-CALSET値] のチェックを外してください。
送信手順
WINCAPSIII側の [パラメータ] - [アーム パラメータ] と [コンフィグレーション] - [ORG] にチェックを入れ、通常の送信手順で送信してください。
ID : 17264