
 HOME

ID : 17437
基準位置異常
基準位置とは
基準位置とは、ロボット本体の実際の角度とエンコーダが検出する角度を一致させるために、基準としている各軸の位置のことです。
ロボットは、電源を切った際にエンコーダ値を記憶し、次回起動時に記憶したエンコーダ値と現在のエンコーダ値を比較します。比較した際に値が一致しなかった場合は、現在の角度は信用できないと判断し、エラーを発生させます。
エラー発生時には、基準位置に各軸を合わせることで、エンコーダ値のずれを修正することができます。
基準位置異常
コントローラの電源をONしたとき、実際のモータの位置とコントローラが記憶しているモータの位置が一致しない場合に、基準位置異常が発生します。
主に下記のような場合に、基準位置異常が発生します。
- モータを交換した場合
- エンコーダバックアップ電池の電圧が、バックアップできないレベルまで低下した場合
- ロボットコントローラの電源を切った状態で、ブレーキ解除をして軸を動かした場合
基準位置異常状態中は、[基準位置が異常です。] がスマートTPのステータスバーに点滅表示されます。基準位置異常が発生すると、セーフティ状態になりマニュアルリセットは禁止されるため、ロボットを動作させることができません。
基準位置異常が発生した場合は、以下の "異常発生時の処置" に従って、基準位置異常を解消してください。
異常発生時の処置
基準位置異常が発生したときの復帰処置の手順を以下に示します。詳しい操作は、各STEPのリンク先を参照してください。
異常発生時の状況によって、STEP2またはSTEP3は省略されます。
1 基準位置異常の確認
2 CALSETの実施
3 セーフティパラメータの送信
4 基準位置異常の解除
基準位置の選択
異常発生時に基準とする位置は、[RANG]、[ユーザ指定基準位置1] または [ユーザ指定基準位置2] のいずれかを選択します。
工場出荷時には、[ユーザ指定基準位置1] にはRANG値が、 [ユーザ指定基準位置2] には梱包角度が設定されています。
[ユーザ指定基準位置1] と [ユーザ指定基準位置2] は、お客様にて他の位置を登録することができます。[RANG] は変更することはできません。
RANGの基準位置
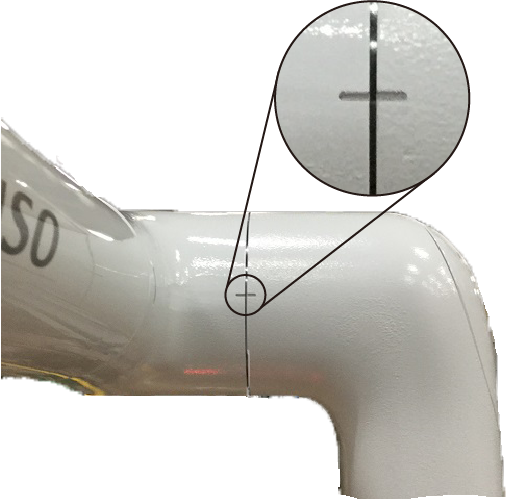
RANGの基準位置に合わせる場合は、ロボット本体に成型されている合いマークが揃うように各軸の角度を調整してください。
基準位置の登録
基準位置の登録は、スマートTPにて行います。
1
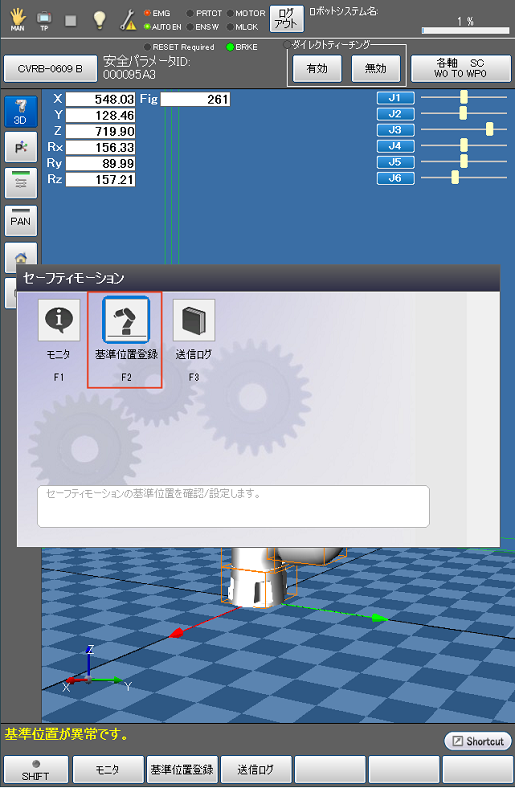
操作経路: 基本画面 - [F2 アーム] - [F12 保守] - [F5 セーフティモーション] - [F2 基準位置登録]
上記の操作経路にて、基準位置登録画面を表示します。
2
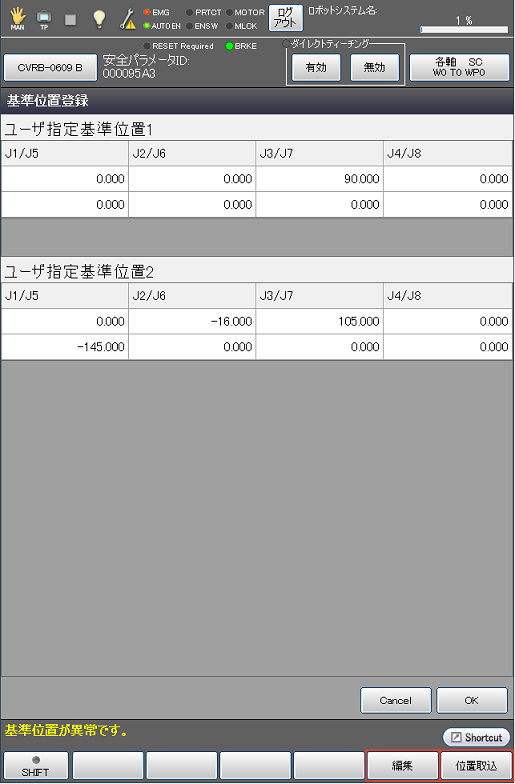
基準位置を設定したい軸を選択します。[編集] ボタンを押して、各軸ごとに数値を入力するか、[位置取込] ボタンを押して、全軸の現在の角度を取り込みます。
3
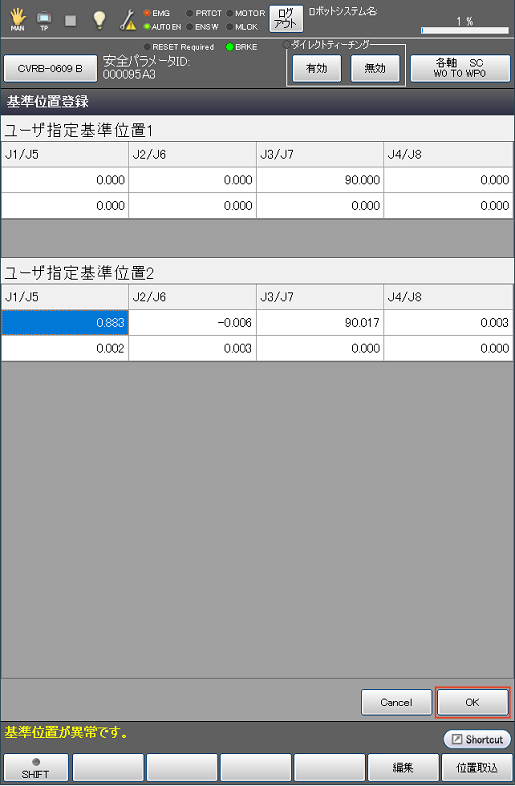
[OK] を押し、基準位置を保存します。
4
登録した基準位置が分かるように、標準同梱品の合いマークラベルを、ロボット本体の各軸に貼ってください。
ID : 17437
- このページに関連する情報
- 基準位置異常の確認
- CALSETの実施
- セーフティパラメータの送信
- 基準位置異常の解除