
 HOME

ID : 17520
基準位置異常の確認
基準位置異常の状態を確認します。 基準位置異常の確認はスマートTPで行います。
1
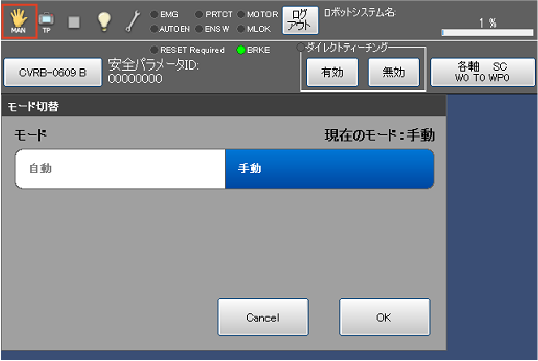
手動モードになっていない場合は、手動モードに切り替えます。
2
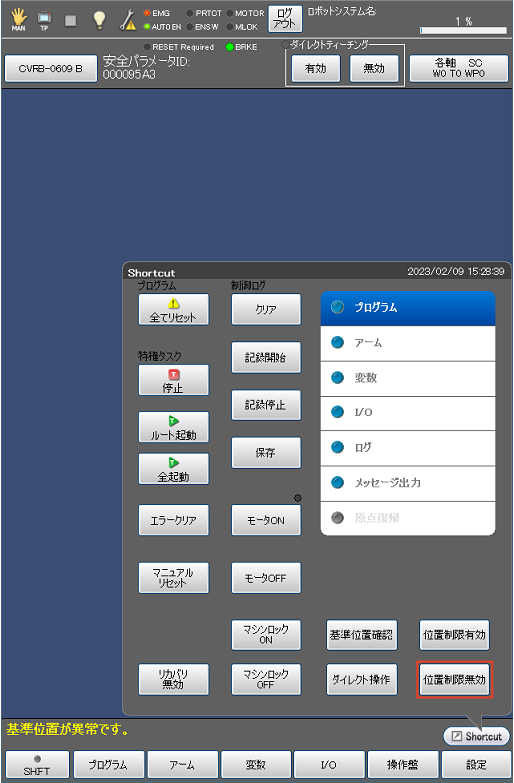
ショートカットメニューの[位置制限無効]ボタンを押します。
3
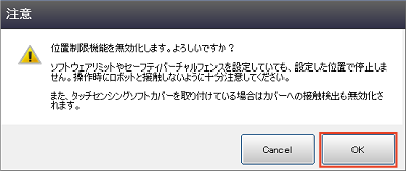
システムメッセージが表示されます。
[OK]を押して、位置制限無効状態に移行します。
位置制限無効状態になると、位置の監視機能とタッチセンシングソフトカバーの接触検出機能が無効になります。位置制限無効状態を解除するには、基準位置異常を解除するか、スマートTPの[位置制限有効]ボタンを押します。
4
基準位置異常が発生している軸を、各軸動作で基準位置まで移動させます。
5
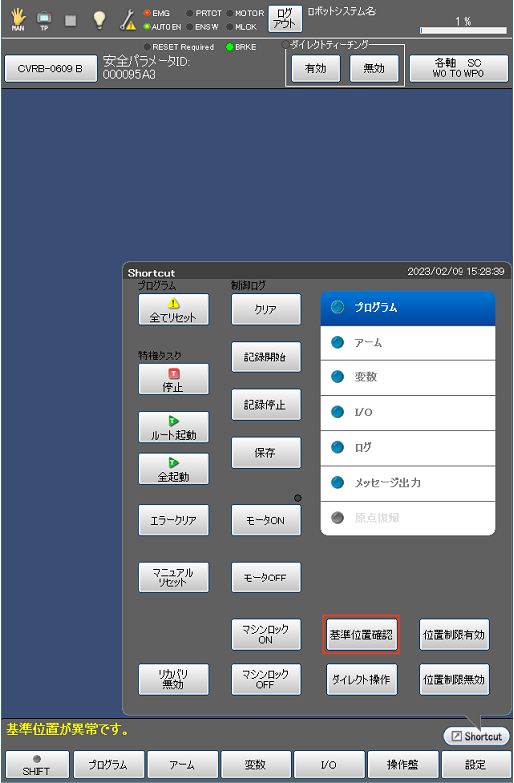
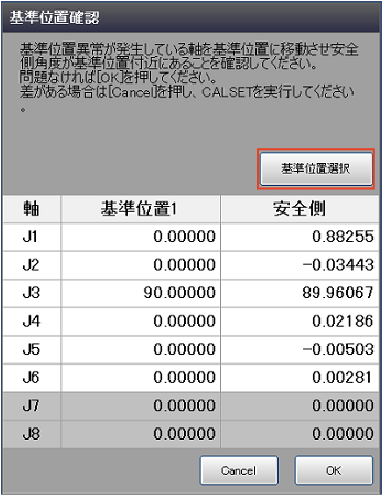
ショートカットメニューの[基準位置確認]ボタンを押し、基準位置確認画面を表示させます。
6
[基準位置選択]ボタンを押し、基準位置を選択します。
7
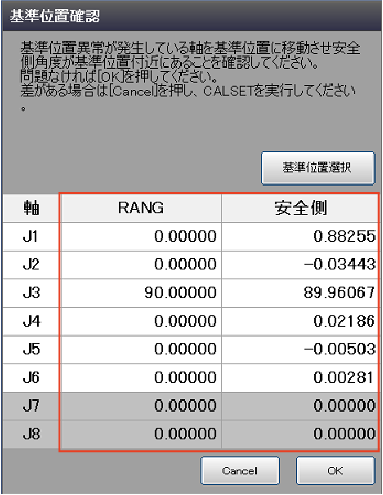
基準位置異常が発生している軸は、白色になっています。
スマートTPに表示されている基準位置と安全側の各軸の角度を確認します。
位置が異なっていない場合は、"基準位置異常の解除" に進んでください。
位置が異なっている場合は、次のSTEP8に進んでください。
8
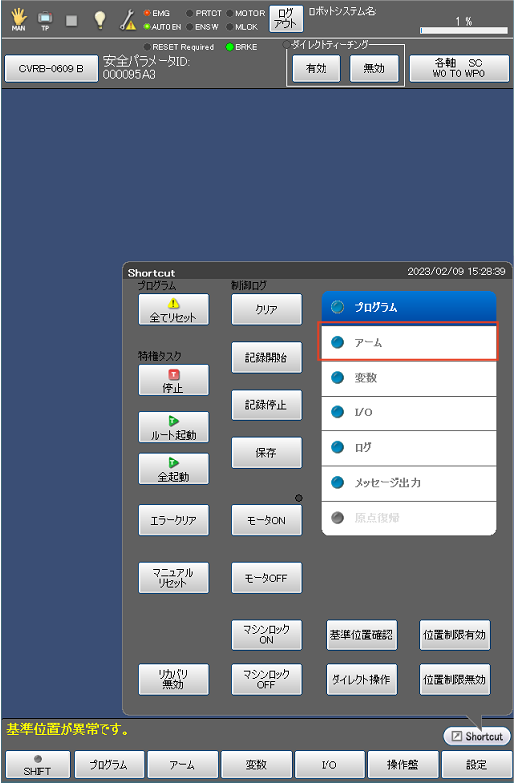
ショートカットメニューの[アーム]ボタンを押し、3D画像を表示します。
9
スマートTPに表示されている3D画像の姿勢と実際のロボットの姿勢を確認します。
姿勢が異なっていない場合は、"セーフティパラメータの送信"に進んでください。
姿勢が異なっている場合は、"CALSETの実施"に進んでください。
ID : 17520