
 HOME

ID : 17522
リカバリ機能
ロボットが、位置監視またはタッチセンシングソフトカバーの接触検出機能に検知されている状態から、検知されない状態に復帰させるために、これらの機能を無効化する機能です。これらの機能を無効化している状態を、リカバリ状態と呼びます。
リカバリ状態
リカバリ状態では、以下の機能が無効化されます。
- 軸制限機能
- セーフティバーチャルフェンス機能
- タッチセンシングソフトカバーの接触検出機能
リカバリ状態には、上記の機能に検知されている状態かつ手動モード時のみ移行することができます。
リカバリ状態中は、手動動作でのみロボットを動作できます。プログラム起動、変数移動やダイレクト操作はできません。また、リカバリ状態時の速度は、手動モードシーン設定で設定した[RLS監視速度]の設定値の50%になります。
リカバリ状態への移行手順
1
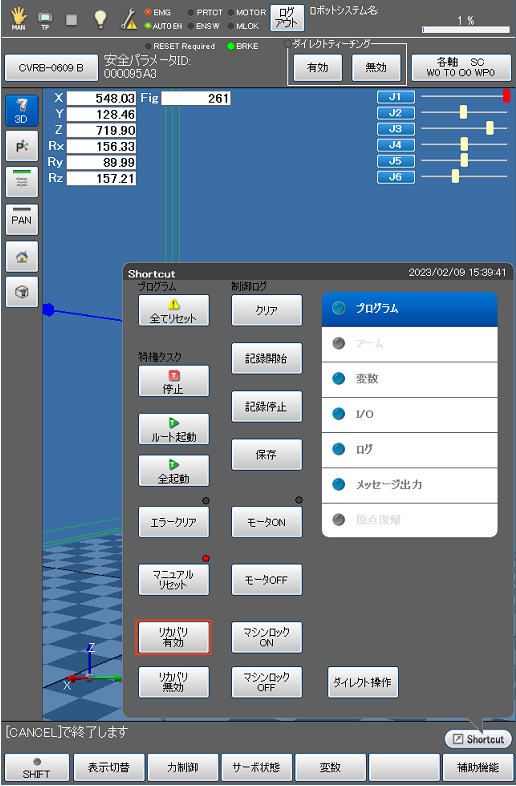
スマートTPのショートカットメニューを表示します。
2
[リカバリ有効]ボタンを押します。
[リカバリ有効]ボタンは、位置監視またはタッチセンシングソフトカバーの接触検出機能が異常を検出している状態で、復帰が必要な場合にのみ表示されます。
3
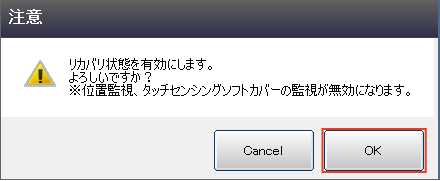
システムメッセージが表示されます。[OK]を押すと 、リカバリ状態になります。
リカバリ状態の解除
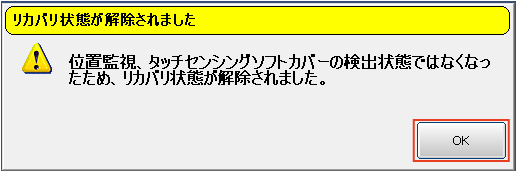
リカバリ状態中に、位置監視やタッチセンシングソフトカバーの接触検出機能に検知されない状態まで動作すると、ロボットは停止し、リカバリ状態が解除されます。
リカバリ状態の無効
以下の操作をした場合はリカバリ状態が無効になります。ただし、リカバリ状態を解除したわけではないため、再度リカバリ状態に移行し、解除する必要があります。
- 自動モードにモードを切り替えた場合
- ログアウトした場合
- ショートカットメニューの[リカバリ無効]ボタンを押した場合
ID : 17522