
 HOME

ID : 17637
夹治具操作功能
通过事先通过“机械臂按钮设定”向按钮1~3配置夹持、释放的功能,或进行夹持对象的毛坯设定等,可以在直接教导中进行夹治具的夹持、释放操作。也可以在PAC程序中追加获取夹持/释放操作位置、夹持/释放夹治具的指令。
操作夹治具时,请注意以下内容进行动作。
- 夹持、释放夹治具时无法抓住工件或设定错误等,本体的设定与实际的负载质量产生差异时,机器人可能会进行意外的动作。这是因为机器人为了适应负载,自动进行了力的调整。进行参数的设定、夹持、释放时,请充分注意。
- 夹持、释放夹治具时,力监视功能暂时无效。监视功能无效时,无法使机器人动作。状态指示LED为“蓝灯闪烁”时,请勿进行操作。
仅夹持、释放夹治具
1
为了夹持、释放夹治具,必须事先通过“机械臂按钮设定”设定参数。
要变更设定时,请务必确认设定值是否为预期值,并发送参数。如果参数不正确,可能会发生意外的动作。
2
将机器人变更为直接教导有效状态。变更为直接教导有效状态的方法请参阅这里。
3
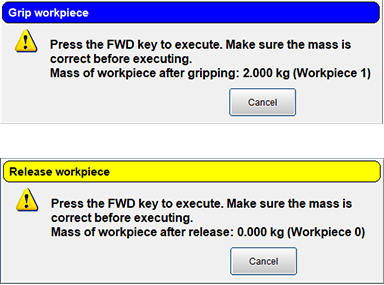
按压配置了“夹持”、“释放”的机械臂按钮。请确认显示的确认消息,确认显示的内容是否正确。仅在没有错误时,按压智能TP的[Fwd]键,使夹治具动作。动作时请充分注意。
-
确认消息的示例
进行夹治具的夹持、释放、获取位置、程序的追加
1
与夹持、释放夹治具时一样,需要事先设定。请参照这里进行设定。
2
将机器人变更为直接教导有效状态。变更为直接教导有效状态的方法请参阅这里。
3
用智能TP显示想要追加指令的PAC程序的程序编辑画面。程序编辑画面可以通过以下操作方法打开。
- 操作路径:基本画面-[F1 程序]-[想要追加指令的程序]
4
进行夹治具的夹持、释放、获取位置、追加程序时,必须在程序编辑画面内打开教导辅助功能视窗。按压以下图像中①所示的[教导辅助]按钮后,显示教导辅助功能视窗。
只能在显示教导辅助功能视窗时进行追加程序等操作。
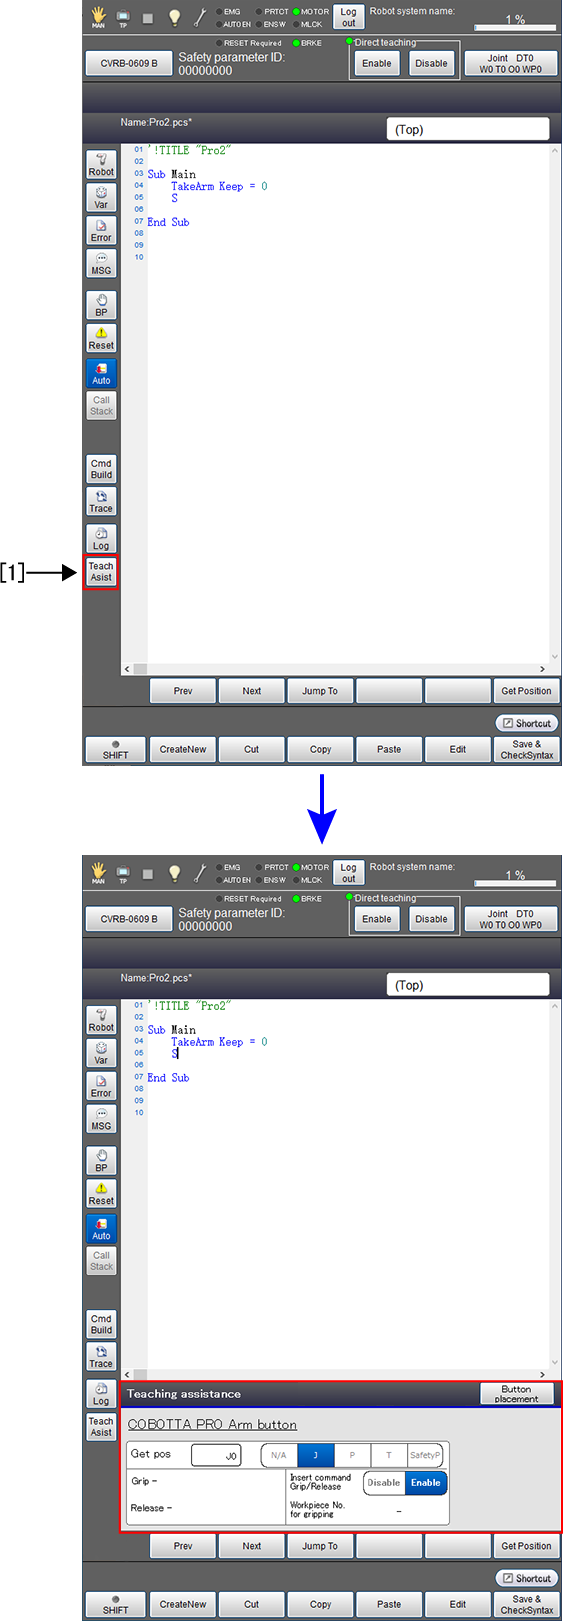
教导辅助功能视窗的各功能
教导辅助功能视窗的各功能如下所示。
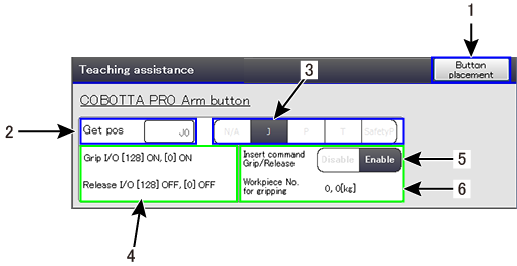
| 1 : [按钮配置]按钮 | 可以确认配置给机械臂按钮的功能和功能的说明。 |
|---|---|
| 2 : [获取位置] |
选择要获取位置的变量编号。选择这里后,则显示编号输入用数字键。请用数字键指定变量的编号。 执行一次获取位置,指定的变量编号会增大1个,变量获取位置会移动。 |
| 3 : [获取位置变量] | 选择要获取位置的变量的种类。选择要获取位置的变量。 |
| 4 : [I/O输出确认] |
显示进行事先设定的“夹持”、“释放”时输出的I/O编号和ON/OFF。 |
| 5:[指令插入许可]选择器 |
选择进行“夹持”、“释放”后,是否获取位置和插入指令。 只有在“Enable”的情况下才能获取位置和插入指令。 |
| 6 : [毛坯确认] |
显示与当前工具关联的夹持对象毛坯编号和重量。 |
5
选择要获取的变量和要追加变量编号、指令的行。
选择后,请按压机械臂按钮上配置了“夹持”、“释放”的按钮。此时,如果按压了“获取位置按钮”,则只追加获取位置和Move指令。
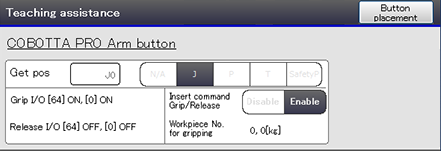
如图使用I/O[64],“夹持”时将I/O设为ON,“解放”时将I/O设为OFF后,将插入以下指令。
'夹持时
MOVE P, P[3]
Set IO[64]
Delay 100

‘释放时
MOVE P, P[3]
Reset IO[64]
Delay 100
插入指令时,一定会插入100ms的Delay指令。该值无法变更。请根据需要在插入指令后进行变更。
6
获取位置完成后,将在PAC程序中追加指令,[获取位置]编号增大1个。请确认指令的追加位置、获取位置的变量、获取位置、指令的内容没有错误。
如果[获取位置]的变量编号达到最大值,会发生错误。
ID : 17637