
 HOME

ID : 17520
基准位置异常的确认
确认基准位置异常的状态。通过智能TP进行基准位置异常的确认。
1
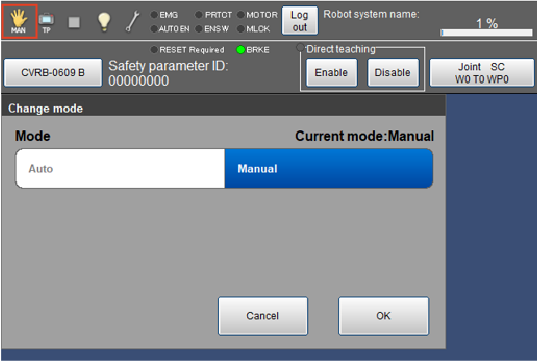
如果未进入手动模式,切换到手动模式。
2
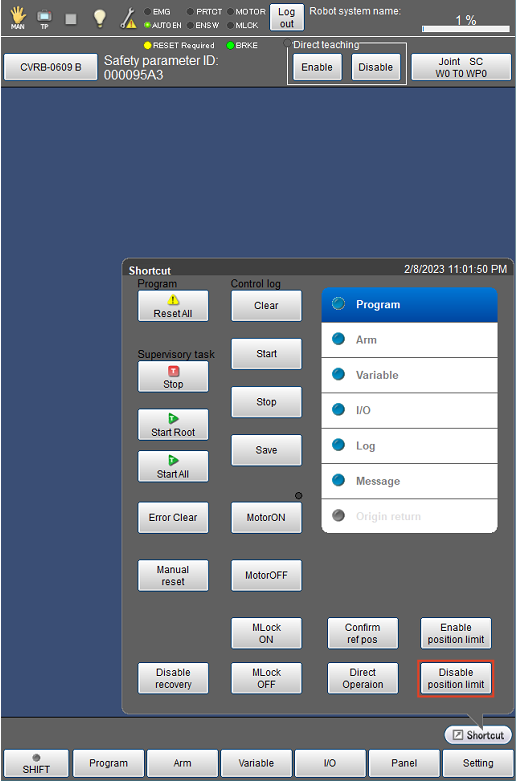
按压快捷方式菜单中的[位置限制无效]按钮。
3
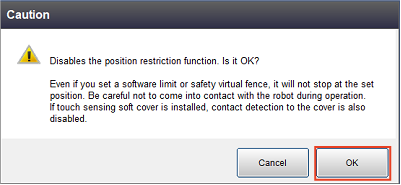
显示系统信息。
按压[OK],进入位置限制无效状态。
进入位置限制无效状态时,位置的监视功能和触碰传感软盖的接触检测功能变为无效。若要解除位置限制无效状态,解除基准位置异常,或者按压智能TP的[位置限制有效]按钮。
4
通过各轴动作,使发生基准位置异常的轴移动到基准位置。
5
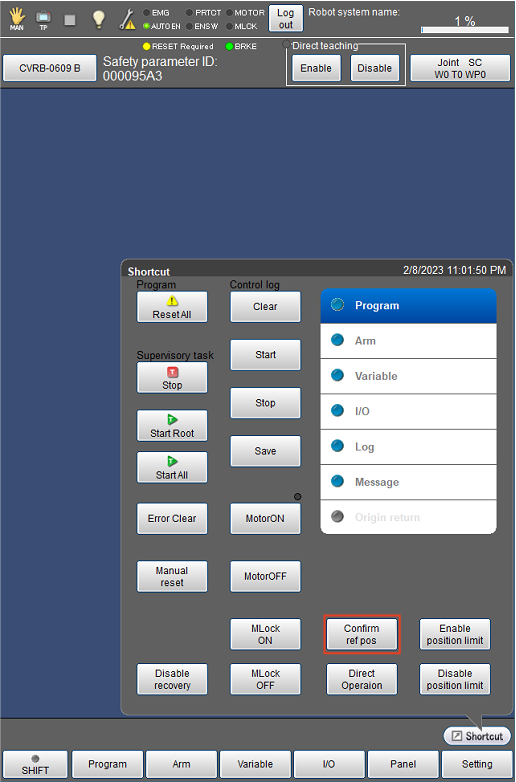
按下快捷菜单上的[基准位置确认]按钮,显示基准位置确认画面。
6
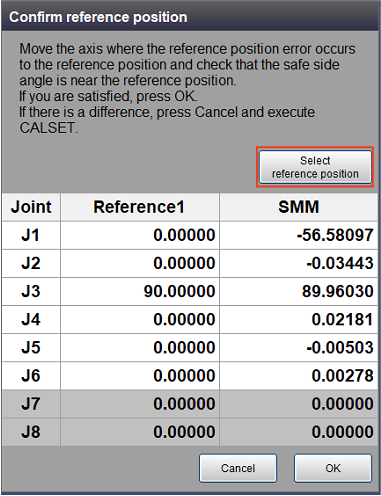
按压[基准位置选择]按钮,选择基准位置。
7
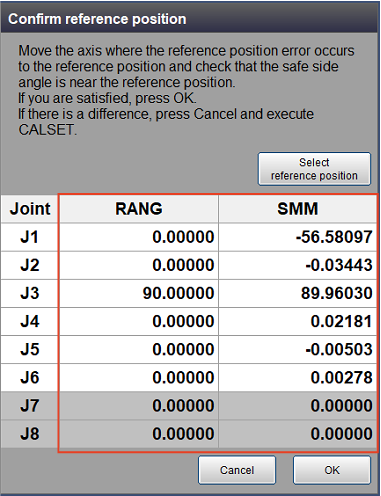
发生基准位置异常的轴为白色。
确认智能TP上显示的基准位置和安全侧各轴的角度。
位置一样时,请进入“基准位置异常的解除”。
位置不同时,请进入下面的STEP8。
8
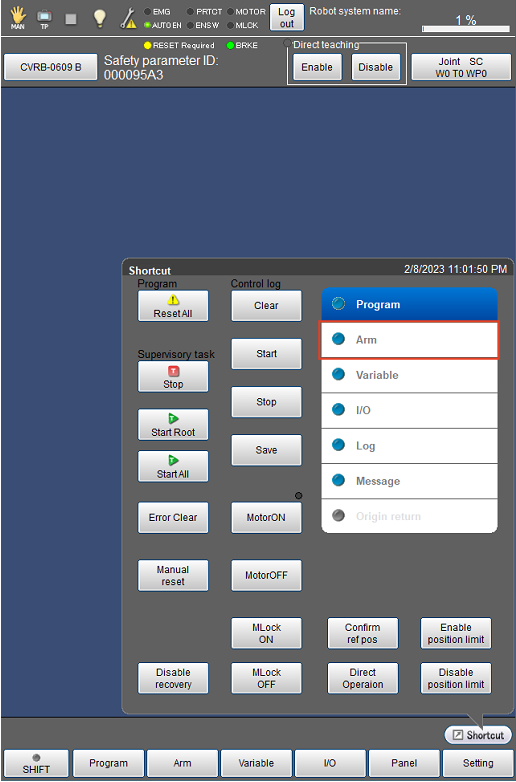
按压快捷方式菜单中的[机械臂]按钮,显示3D图像。
9
确认智能TP上显示的3D图像的姿势和实际机器人的姿势。
ID : 17520