
 HOME

ID : 16579
机器人安装条件的设定
机器人的安装方向不同,最佳的运行条件就会有所不同。
出厂时设定为地面设置(安装到水平场所)。壁挂及悬挂等安装到非水平场所时,请变更设定。
安装方向的设定变更方法
1
在WINCAPSIII打开[场景参数通用设定] 的 [其他] 参数。
操作方法请参照“场景参数通用设定”及“其他”。
2
双击“地面设置、悬挂设定”的设定值,选择安装方向。
然后按[OK]按钮。
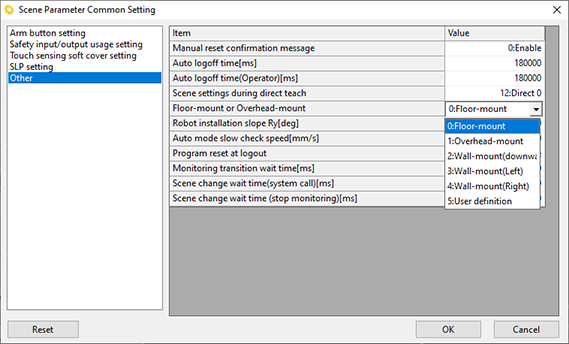
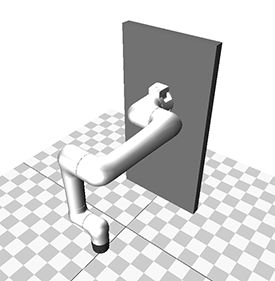
在以下状态安装时,请选择“2:壁挂下”、“3:壁挂左”、“4:壁挂右”。
2:壁挂下 |
|---|
以基础坐标系的Ry轴为中心旋转90°的状态下安装时。
|
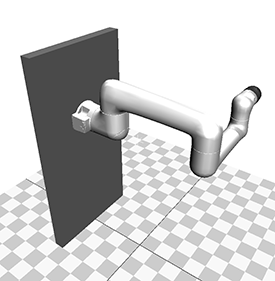
3:壁挂左 |
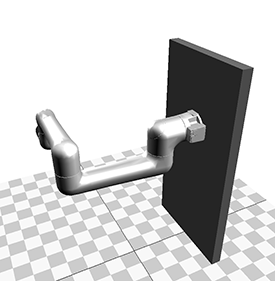
4:壁挂右 |
|---|---|
以基础坐标系的Rx轴为中心旋转90°的状态下安装时。
|
以基础坐标系的Rx轴为中心旋转-90°的状态下安装时。
|
3
根据选择的安装方向不同,进入下一步的STEP不同。请按照以下内容,进入下一步。
- 设定“5:任意角度”时,进入STEP4。
- 设定“2:壁挂下”、“3:壁挂左”、“4:壁挂右”的任意一个时,进入STEP5。
- 设定“0:地面设置”、“1:吊挂”的任意一个时,进入STEP6。
4
将安装方向设定成“5:任意角度”时,在“机器人安装角度 Ry[deg]”中输入安装角度。
安装角度输入以基础坐标系的Ry轴为中心,机器人相对于水平面倾斜的度数。
5
以壁挂或任意角度安装时,需要根据安装角度(基础坐标系的Ry轴为中心,机器人相对于水平面倾斜的度数)限制机器人第1轴的可运行范围 。
第1轴相对于机器人安装角度的限制角度如下所示。
“3:壁挂左”及“4:壁挂右”时,实际的倾斜角度是以基础坐标系的Rx轴为中心的角度,因此需要换算成以Ry轴为中心的角度。换算方法请参照以下“3:壁挂左”及“4:壁挂右”时的角度换算。
COBOTTA PRO 900
COBOTTA PRO 1300
“3:壁挂左”及“4:壁挂右”时的角度换算首先,在确认需要上表“可运行范围”的安装角度时,“3:壁挂左”及“4:壁挂右”中的任意一个都要以基础坐标系的Ry轴为中心倾斜90度进行确认。 经确认“可运行范围”的安装角度,如果需要限制第1轴的可运行范围,按以下内容计算出第1轴的限制角度。
|
如果安装角度在需要上表“需要可运行范围的安装角度”范围内,则需要将第1轴的可运行范围设定在“第1轴的限制角度”范围内。
设定方法请参照“轴限制功能”。
6
将设定的参数发送到机器人控制器。
发送方法请参照“参数发送”以及该页面中的相关信息。
ID : 16579