
 HOME

ID : 16576
机器人本体的固定方法
在此对以下项目进行说明。
固定方法
固定机器人时,如下图所示,使用固定螺栓、平垫圈、定位销。因此,在安装面需要设固定螺栓用螺纹和定位销孔。
固定时请务必使用定位销进行定位。维护作业时等情况下,拆错位机器人本体时,可将位置偏移限定在最小范围内。
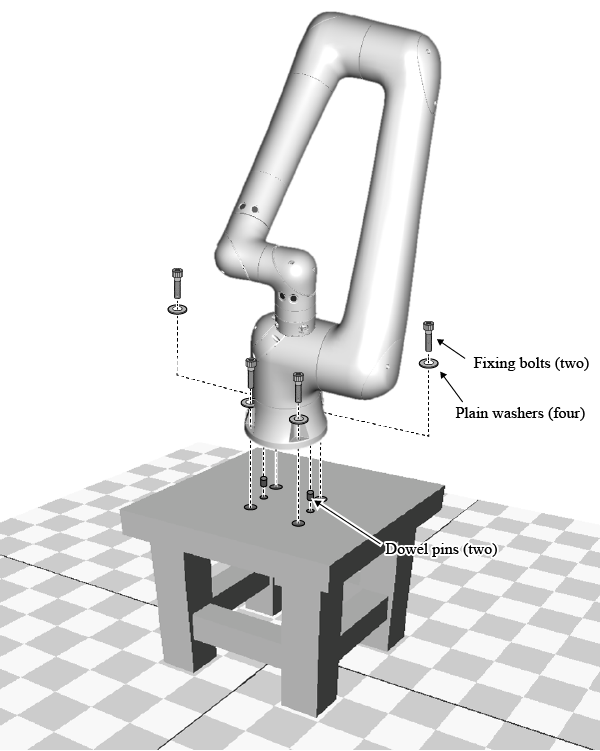
攻丝和孔的位置
请参照下表的链接。
固定螺栓用的攻丝深度请确保在30mm以上。
COBOTTA PRO 900 |
COBOTTA PRO 1300 |
|---|---|
|
请参照这里 (从这个方向看到的图)。 |
请参照这里 (从这个方向看到的图)。 |
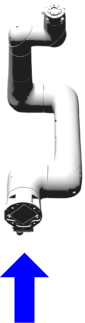
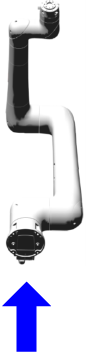
固定螺栓和平垫圈
固定螺栓和平垫圈由客户另行准备。固定螺栓推荐以下规格的产品。
- COBOTTA PRO 900
- 规格:M8×30(强度区分12.9)
- 安装扭矩:35 ±7 Nm
- COBOTTA PRO 1300
- 规格:M8×35(强度区分12.9)
- 安装扭矩:35 ±7 Nm
定位销钉
定位销与机器人同箱包装。尺寸如下图所示。
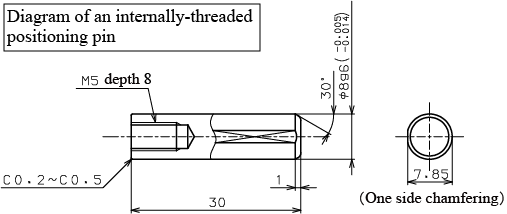
在安装面留出定位销孔。
将机器人安装在非水平场所时
将机器人安装在壁挂或悬挂等非水平场所时,需要设定安装相关参数。
ID : 16576
- 本页相关信息
- 机器人安装条件的设定