
 HOME

ID : 17647
力センサの設定
力センサの設定について説明します。
1
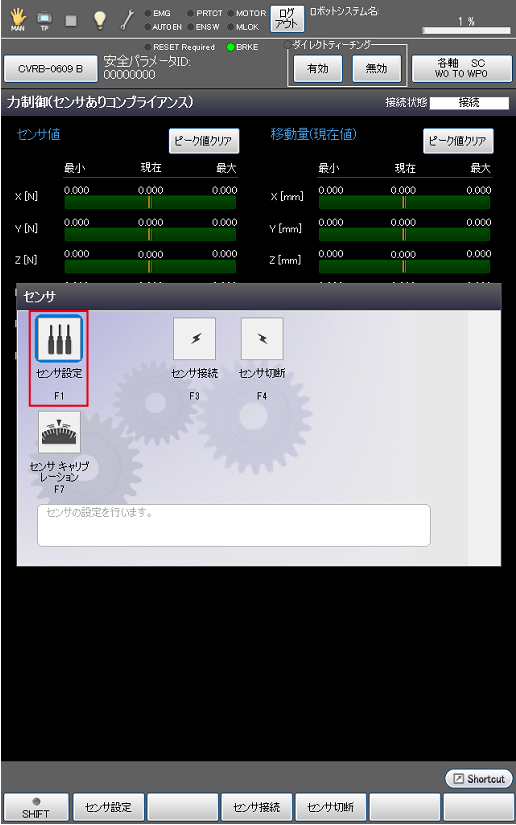
操作経路 : 基本画面 - [F2 アーム] - [F2 力制御] - [F5 センサ] - [F1 センサ設定]
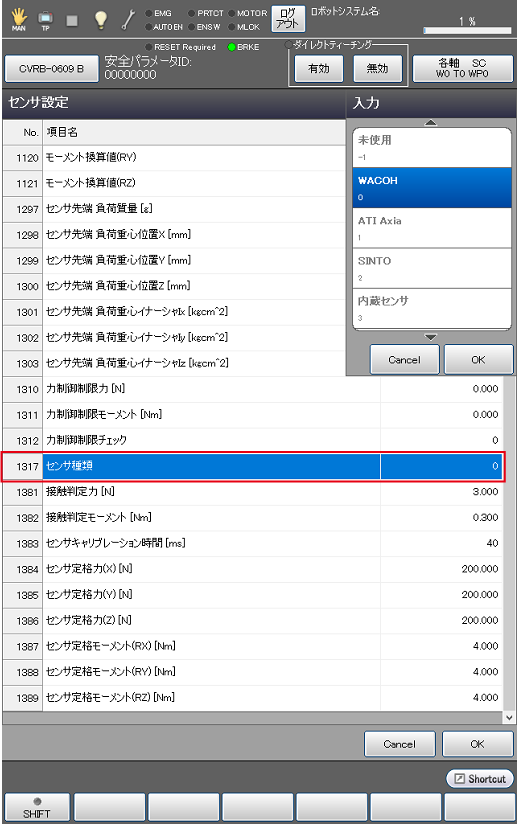
[センサ設定]画面にて、[No.1317 : センサ種類] の値を使用する力センサに設定し、[OK]を押します。
COBOTTA PRO内蔵の力センサを使用する場合は、[3 : 内蔵センサ]を選択してください。また、その場合は、STEP2以降の操作は不要です。
0 : 株式会社ワコーテック
1 : ATI Industrial Automation
2 : 新東工業株式会社
3 : 内蔵センサ
2
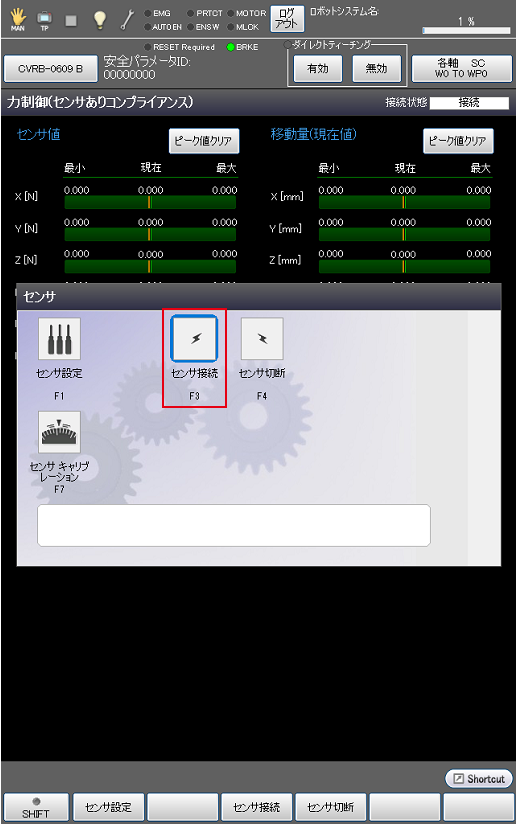
[センサ]画面にて、[F3 センサ接続]を押します。
3
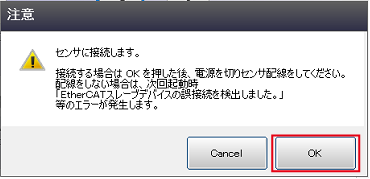
[注意]画面にて、[OK]を押し、ロボットコントローラを再起動します。
4
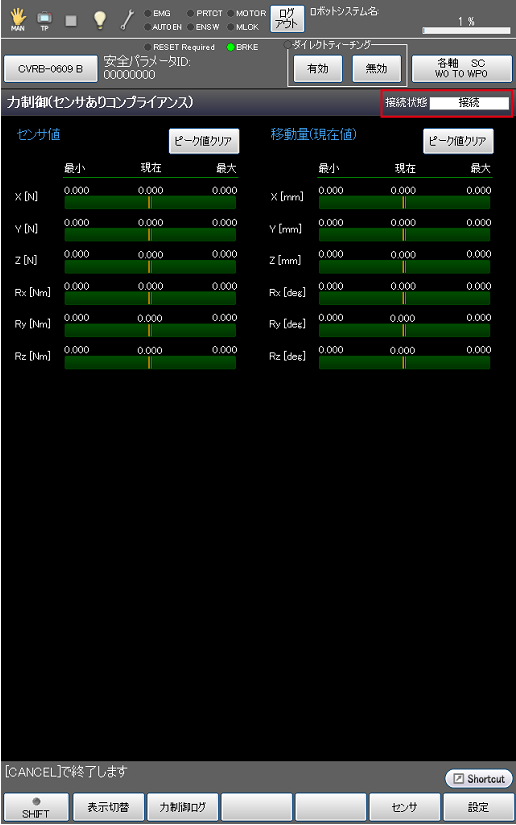
操作経路 : 基本画面 - [F2 アーム] - [F2 力制御]
[力制御]画面にて、[接続状態]が "接続" となっていることを確認します。
"接続" となっていない場合は、ハードウェアの接続状態をご確認ください。
5
操作経路 : 基本画面 - [F2 アーム] - [F2 力制御] - [F5 センサ] - [F1 センサ設定]
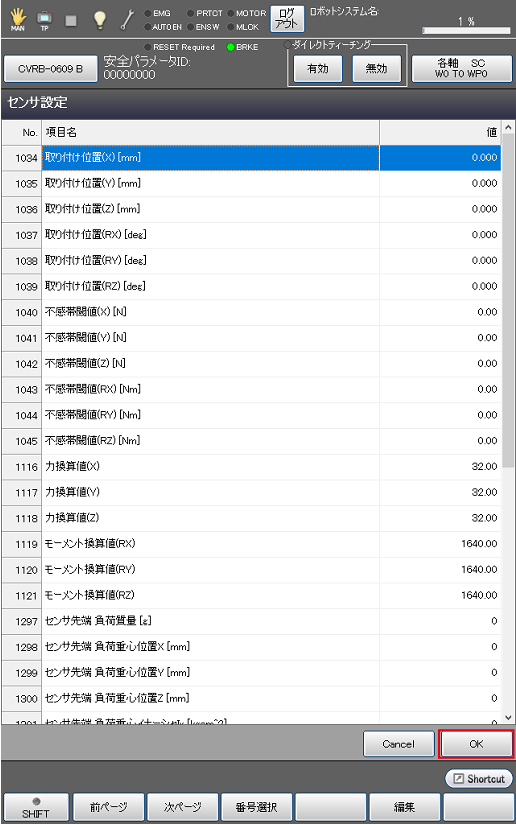
[センサ設定]画面にて、力センサの情報を設定します。
| No. | 項目名 | 内容 |
|---|---|---|
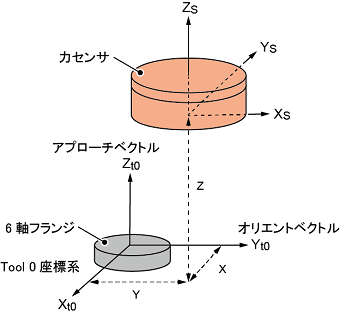
| 1034 ~ 1039 | 取り付け位置(X, Y, Z, RX, RY, RZ) [mm], [deg] | 力センサの取り付け位置を設定します。取り付け位置は、Tool 0 座標系 (Xto, Yto, Zto) から見た力センサの座標系原点 (Xs, Ys, Zs) までの位置と姿勢です。力センサの座標原点は、各力センサの外形図を参照してください。
姿勢の指定については、回転の順番が決まっています。回転の順番は、RZ → RY → RXの順番です。詳しくは、"位置データ" を参照してください。 |
| 1297 | センサ先端 負荷質量 [g] | 力センサに取り付けているツールの負荷質量を設定します。 |
| 1298 ~ 1300 | センサ先端 負荷重心位置(X, Y, Z) [mm] | 力センサに取り付けているツールの負荷重心位置を設定します。負荷重心位置は、力センサの座標原点から見た位置です。 |
6
[センサ設定]画面にて、力センサの定格力と定格モーメントを設定します。
| No. | 項目名 | 内容 |
|---|---|---|
1384 ~ 1386 |
センサ定格力(X, Y, Z) [N] | 力センサの定格力を設定します。 |
| 1387 ~ 1389 | センサ定格モーメント(RX, RY, RZ) [Nm] | 力センサの定格モーメントを設定します。 |
下記パラメータは任意の項目になります。必要があれば設定してください。
| No. | 項目名 | 内容 |
|---|---|---|
| 1040 ~ 1045 | 不感帯閾値(X, Y, Z, RX, RY, RZ) [N], [Nm] | 力センサの検出誤差を補正するパラメータです。設定した値より小さな力は無視します。 |
| 1310 | 力制御制限力 [N] | 設定値を超過するとエラーが出力され、マニピュレータが停止します。 |
| 1311 | 力制御制限モーメント [Nm] | |
| 1312 | 力制御制限チェック | [力制御制限力]または[力制御制限モーメント]を設定した場合は、この項目を "1 : 有効" に設定します。 |
7
[OK]を押します。
8
[センサ]画面にて、[F7 センサキャリブレーション]を押し、力センサのキャリブレーションを行います。
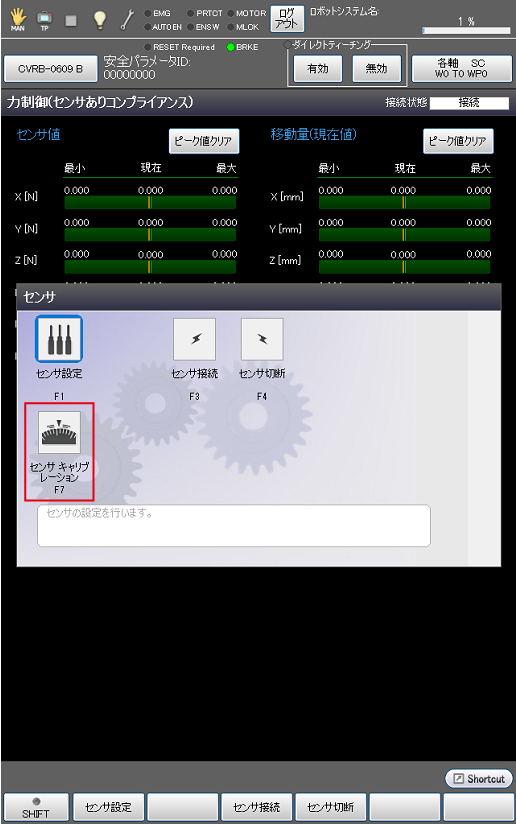
以上で、力センサの設定は完了です。
ID : 17647