
 HOME

ID : 17645
センサ有コンプライアンス機能
機能概要
センサ有コンプライアンス機能は、ロボットコントローラに接続した力センサを利用して、ツールおよびツールが把持しているワークに加わる力を制御する機能です。
押し当て動作や倣い動作を実現します。
この機能は、Ver.1.8.*から使用可能です。
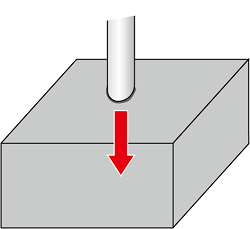
押し当て動作
押し当て動作とは、ツールなどを一定の圧力で物体に押し当てる動作方法です。
圧入、張り合わせ、打ち抜きなどで使用します。
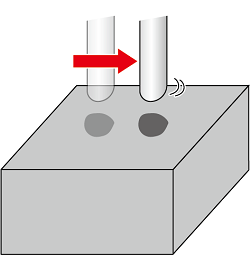
倣い動作
倣い動作とは、ツールなどを検出した外力に倣って制御する動作方法です。
押し当て動作と組み合わせることで、研磨、バリ取り、位相合わせなどに使用できます。
機能の使い方
下記に機能の使い方の概要を説明します。詳細な説明はリンク先を参照してください。
1 ハードウェアの接続
力センサを取り付けます。COBOTTA PRO内蔵の力センサを使用する場合は、この手順は不要です。
2 ライセンスの登録
弊社HPから、[力センサ有り コンプライアンス制御機能]のライセンスを取得し、スマートTPまたはWINCAPSIIIにてライセンスの登録を行います。
COBOTTA PRO内蔵の力センサを使用する場合は、[力センサ有り コンプライアンス制御機能]のライセンスに加えて[内蔵力センサ機能(CRC9)]のライセンスを取得し、スマートTPまたはWINCAPSIIIにてライセンスの登録を行います。
ライセンスの取得および登録については、"オプション機能のライセンスについて" をご覧ください。
"組付"ライセンスの場合は、工場出荷時にライセンスの登録を行った状態で出荷されます。"ライセンス"のみの場合は、お客様にてライセンスの登録が必要です。
[力センサ有り コンプライアンス制御機能]は有償ライセンスです。
[内蔵力センサ機能(CRC9)]は無償ライセンスです。
3 力センサの設定
スマートTPを使用して、力センサの設定を行います。
4 パラメータの設定
スマートTPまたはWINCAPSIIIにて、センサ有コンプライアンス機能のパラメータを設定します。
5 パラメータの調整
実際に力制御を使用するロボットと設備を使用し、作業に合わせてパラメータの調整を行ってください。
ID : 17645