
 HOME

ID : 16631
位置データ
位置データとは、ベース座標系 (*1) から見たフランジ中心の位置 (X, Y, Z) (*2) の3要素とそのときのロボットの姿勢 (RX, RY, RZ, FIG) の4要素をまとめた、合計7要素のデータ群のことを指します。
ロボットの現在位置や移動目標位置を表現する際に、ロボットの姿勢も含めて、この位置データを使います。
*1: ワーク座標系が有効なときは、ベース座標系ではなくワーク座標系から見たとき。
*2: ツール定義が有効なときは、フランジ中心の位置ではなくツール先端の位置。
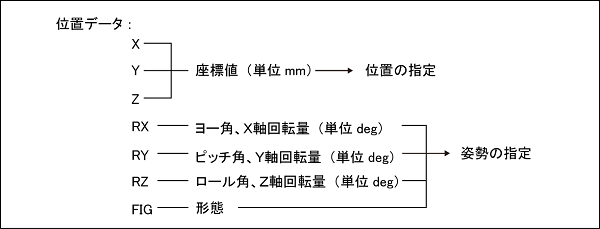
X、Y、Zで示される座標値とは、ロボットのフランジ中心 (ツール定義が有効な時はツール先端) の位置をベース座標系 (ワーク座標系が有効なときはワーク座標系) で示した値で、単位は[mm]です。
RX (ヨー角)、RY (ピッチ角)、RZ (ロール角) は、フランジ中心を原点とする座標系が、ベース座標系から見て、各軸どのくらい回転しているかを表す回転角のことで、単位は[deg]です。
フランジ中心を原点とする座標系のことを、メカニカルインタフェース座標と呼びます。
ベース座標 (ワーク座標) をRZ、RY、RXの順番で回転した場合、メカニカルインタフェース座標系 (ツール座標系) の向きと一致します。回転角が同じでも回転する順番を変えると違った姿勢になるため、上記のように順番が決まっています。
FIGで示される形態とは、ロボットアームの関節がとる形態です。形態については、"腕・ひじ・手首の形態について" で説明します。形態を表す値を選んで指定することもできますが、自動的に最適な値を選択してくれる機能を使用すると、簡単に指定することができます。自動選択の機能については、各機能の詳細説明の "最適Fig自動選択機能 (Auto Fig)" を参照してください。
5軸ロボットでは、フランジが正確にXY平面と平行の場合のみ、フランジ姿勢 (フランジの3次元的な向き) を一定に保った動作が可能です。それ以外では、フランジ姿勢は位置データと一致しない場合があります。
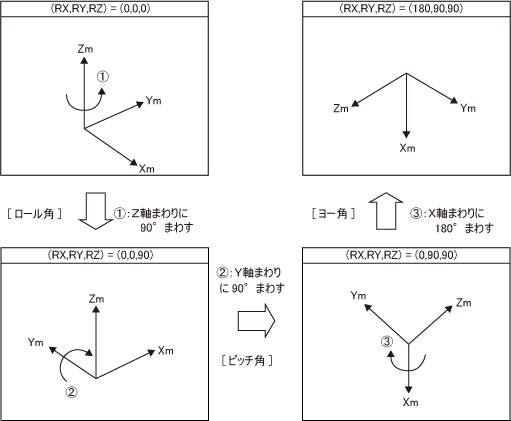
ロール、ピッチ、ヨー角の回転例
姿勢 : (RX, RY, RZ) = (0, 0, 0) → (RX, RY, RZ) = (180, 90, 90)
ID : 16631