
 HOME

ID : 17648
パラメータの設定
力センサ有コンプライアンス機能のパラメータの設定について説明します。
パラメータは、スマートTPとコマンドで調整できます。併用すると、混乱により、誤った設定を行う恐れがありますので、どちらかに統一することをお勧めします。
1
操作経路 : 基本画面 - [F2 アーム] - [F2 力制御] - [F6 設定]
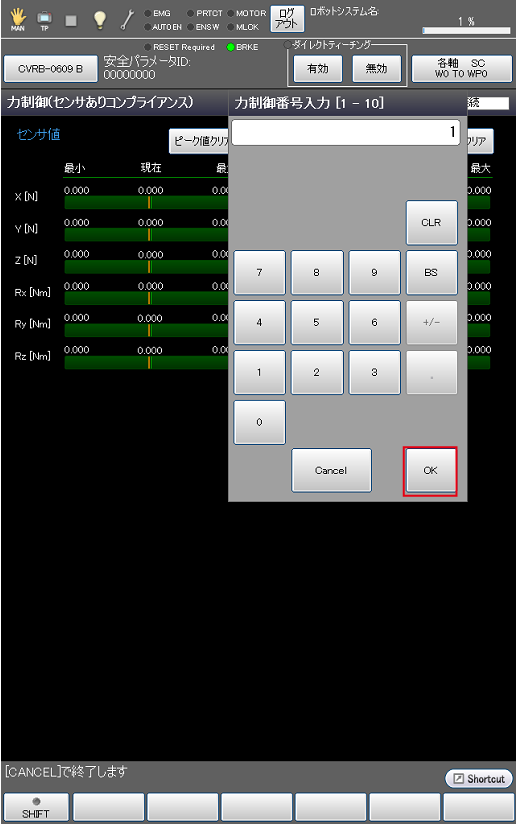
[F6 設定]を押すと、力制御番号入力用のテンキーが表示されるので、テンキーを使って、使用したい力制御番号を入力します。
力制御番号とは、パラメータ設定用のテーブル番号です。選択範囲は1~10です。
2
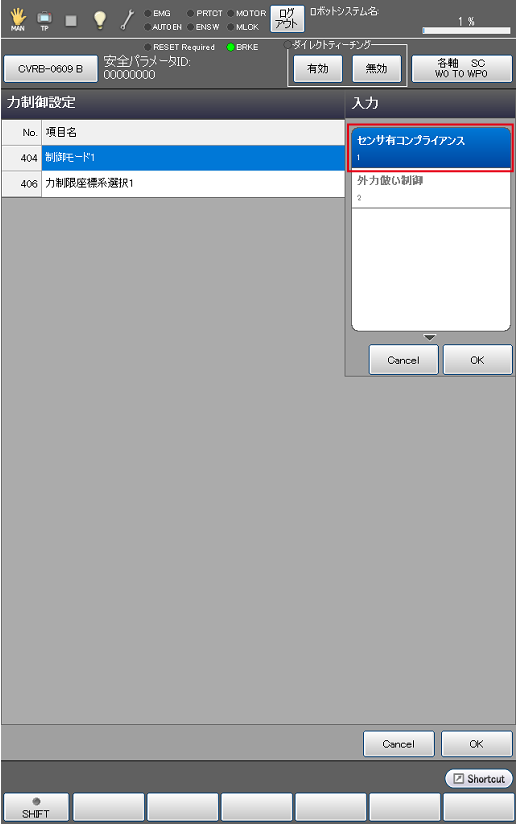
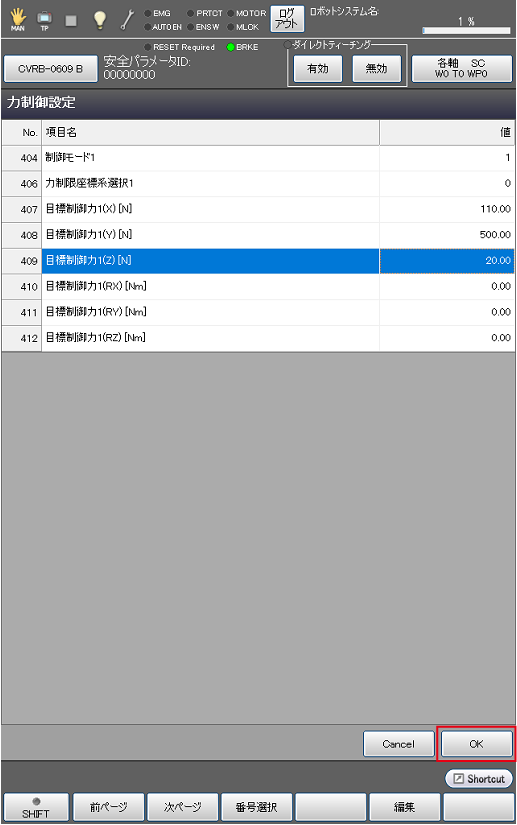
[力制御設定]画面にて、[制御モード]の値を "センサ有コンプライアンス" に設定します。
デフォルトで "外力倣い制御" が設定されています。
3
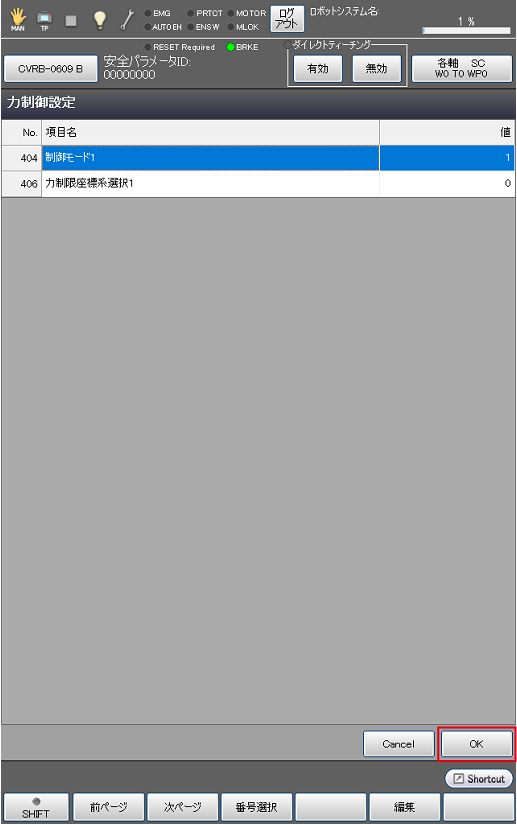
一度、[OK]を押して設定を保存します。その後、STEP1と同様に、[力制御]画面にて[F6 設定]を押し、使用したい力制御番号の設定画面を開きます。
4
[力制御]画面にて、下記パラメータを設定します。
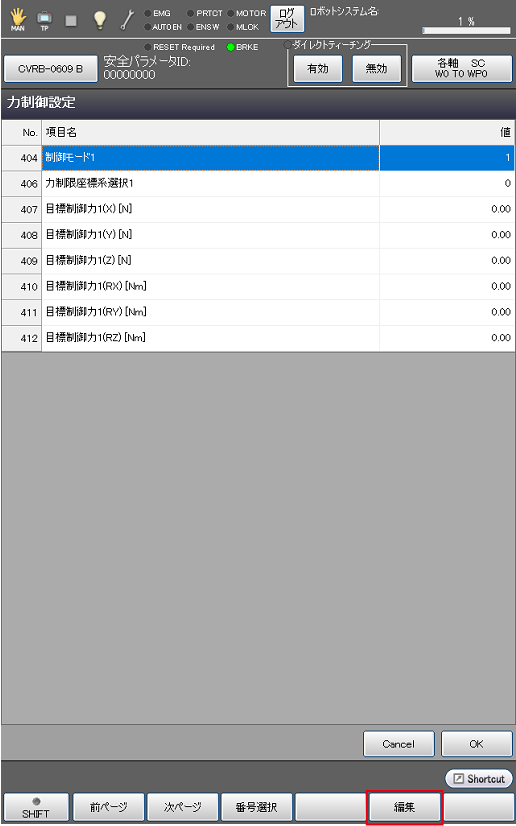
[No.]は、力制御番号によって異なります。下記は力制御番号1の場合の[No.]です。
| No. | 項目名 | 内容 |
|---|---|---|
| 406 | 力制御座標系選択 | 基準となる座標を以下より選択します。 0 : ベース座標系 1 : ツール座標系 2 : ワーク座標系 |
| 407 ~ 412 | 目標制御力(X, Y, Z, RX, RY, RZ) [N], [Nm] | 設定した座標系に対する方向の目標制御力を設定します。設定した力以上は出力しません。 |
5
[OK]を押します。
6
さらに詳細に設定したい場合は、[力制御]画面で [F12 詳細設定] を押すと、[力制御詳細設定]画面が表示されますので、必要な項目を設定します。
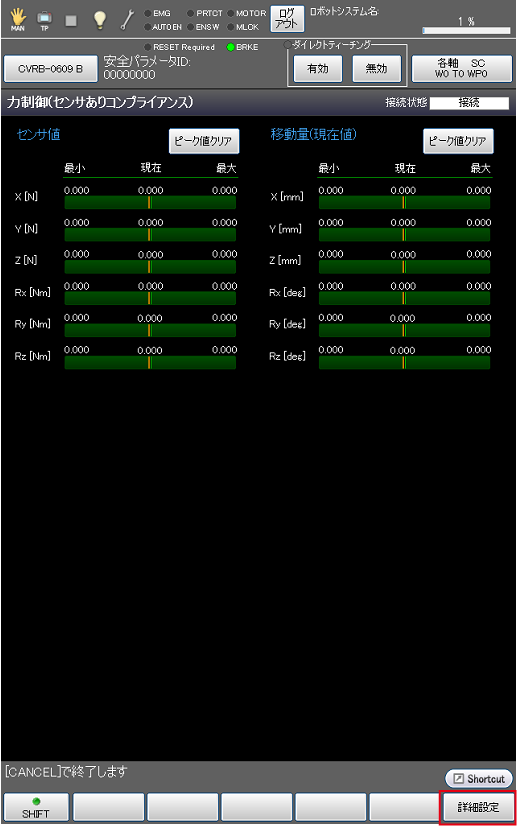
[No.]は、力制御番号によって異なります。下記は力制御番号1の場合の[No.]です。
| No. | 項目名 | 詳細 |
|---|---|---|
| 413 ~ 418 | 仮想慣性 (X, Y, Z, RX, RY, RZ) [%] |
加速度に応じて増加する抵抗力の割合を設定します。 この値を小さく設定すると、速く移動できます。 |
| 419 ~ 424 | 仮想粘性 (X, Y, Z, RX, RY, RZ) [%] |
速度に応じて増加する抵抗力の割合を設定します。 この値を小さく設定すると、速く移動できます。 |
| 425 ~ 430 | 仮想バネ (X, Y, Z, RX, RY, RZ) [%] |
位置に応じて増加する戻り力の強さの割合を設定します。 この値を小さく設定すると、弱い力でも大きく移動させることができます。 |
| 437 ~ 442 | 偏差許容値 (X, Y, Z, RX, RY, RZ) [mm], [deg] |
手先位置のサーボ偏差許容値を設定します。 力制御開始からの手先位置の移動量を監視しています。 |
| 443 ~ 448 | 軸偏差許容値 (J1~J6) [deg] |
各軸のサーボ偏差許容値を設定します。 力制御開始からの各軸の移動量を監視しています。 付加軸(J7, J8)は設定できません。 |
| 954 ~ 959 | 制御割合 (X, Y, Z, RX, RY, RZ) [%] |
各方向についてどれくらいの割合で制御するかを設定します。 0%の場合は、その方向には力制御機能が働きません。 |
| 1014 | 最大並進速度 [mm/s] | 接触前までの最大速度を設定します。 |
| 1015 | 最大回転速度 [deg/s] | 接触前までの最大回転速度を設定します。 |
| 1053 ~ 1058 | 仮想慣性 (X, Y, Z, RX, RY, RZ) [kg], [kgcm2] |
上記の [仮想慣性] のベースとなる値を設定します。ここの値が上記で100%を指定したときの値になります。 ログインアカウントに "メンテナンス" のユーザー権限が与えられている場合のみ表示されます。 |
1059 ~ 1064 |
仮想粘性 (X, Y, Z, RX, RY, RZ) [Ns/m], [Ncms/rad] |
上記の [仮想粘性] のベースとなる値を設定します。ここの値が上記で100%を指定したときの値になります。 ログインアカウントに "メンテナンス" のユーザー権限が与えられている場合のみ表示されます。 |
| 1065 ~ 1070 | 仮想バネ (X, Y, Z, RX, RY, RZ) [N/m], [Ncm/rad] |
上記の [仮想バネ] のベースとなる値を設定します。ここの値が上記で100%を指定したときの値になります。 ログインアカウントに "メンテナンス" のユーザー権限が与えられている場合のみ表示されます。 |
7
[OK]を押します。
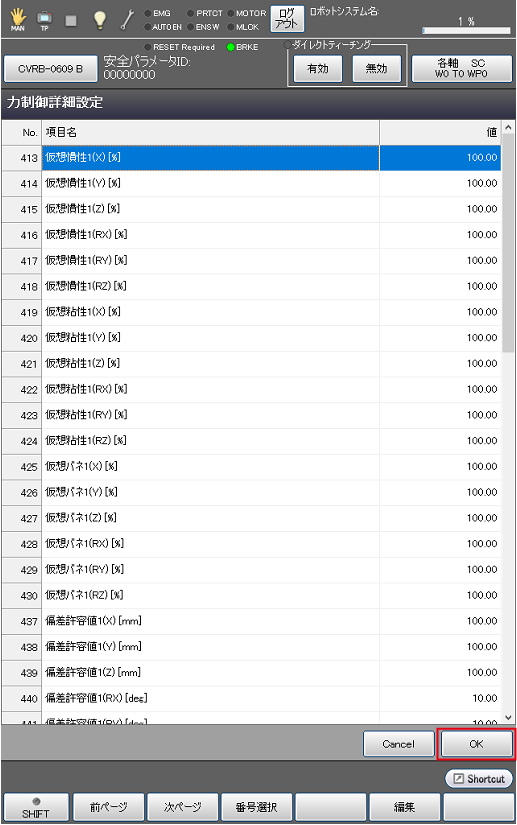
以上で、パラメータの設定は完了です。
ID : 17648