
 HOME

ID : 17622
ハンド入出力
ロボットコントローラの "I/Oポートマップ" にあるハンド入力およびハンド出力によって、ツールとI/Oのやり取りを行うことができます。
CN25に割付けられるポート番号は以下の通りです。
-
入力ポート
48, 49, 50 -
出力ポート
64, 65, 66
あらかじめパラメータで機能を設定しておく必要があります。
使用する端子
|
CN25 |
信号名 |
|---|---|
| 1 |
電源出力+ (OFF/12 V/24 V) |
| 2 | |
| 4 |
ハンド出力 (ポート64) |
| 5 |
ハンド出力 (ポート65) |
| 6 |
ハンド出力 (ポート66) |
| 7 |
ハンド入力 (ポート48) |
| 8 |
ハンド入力 (ポート49) |
| 9 |
ハンド入力 (ポート50) |
| 12 |
電源出力0 V |
各端子の許容電流は "機能の概要及び配線表" を参照してください。
必要なパラメータ設定
下記の項目を設定する必要があります。
下記の項目は、スマートTPでは "使用条件" パラメータに、WINCAPSIIIでは "ユーザ" パラメータにあります。
| No. | 項目名 |
設定対象 |
|---|---|---|
| 591 |
ハンドI/O NPN/PNP設定 |
4 |
| 5 | ||
| 6 | ||
| 7 | ||
| 8 | ||
| 9 | ||
| 595 |
ハンドI/O 電源設定 (CN25) |
1 |
| 2 |
使用条件パラメータ (スマートTP) の設定方法は "使用条件の表示と設定" を参照してください。 WINCAPSIIIで設定する場合は、下記の操作経路で操作します。ユーザパラメータの一覧が表示されるので、該当の項目を設定してください。
| 操作経路 |
[プロジェクト] – [パラメータ] – [ユーザ] |
|---|
"591: ハンドI/O NPN/PNP設定" の設定内容
CN25の端子番号4, 5, 6, 7, 8, 9の極性を、ハンド入出力端子に接続するツールの極性に合わせて設定します。下記の選択肢の中から選択できます。
- 0: NPN
- 1: PNP
設定を変更した場合、ロボットコントローラを再起動すると変更内容が反映されます。
この設定は、CN21のハンドI/O入出力端子と共通です。
CN21のハンド入出力については "ハンド入出力" を参照してください。
"595: ハンドI/O 電源設定 (CN25)" の設定内容
CN25の端子番号1と2の出力電圧を、ハンドI/O入出力端子に接続する機器に合わせて設定します。下記の選択肢の中から選択できます。
- 0: 12 V
- 1: 24 V
- 2: OFF
設定を変更した場合、ロボットコントローラを再起動すると変更内容が反映されます。
回路例
NPNの回路例
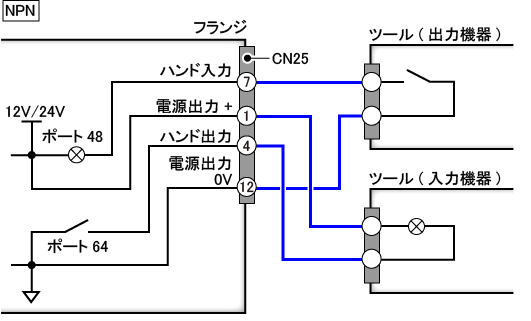
CN25の端子番号7, 1, 4の機能をあらかじめ設定しておく必要があります。
PNPの回路例
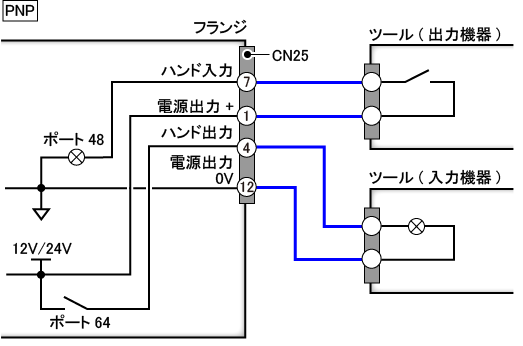
CN25の端子番号7, 1, 4の機能をあらかじめ設定しておく必要があります。
ID : 17622