
 HOME

ID : 17563
スマートTPでの設定方法
スマートTPでは、シーンに関する一部の設定を変更することが可能です。
スマートTPでの設定は、下記NOTEのような設備立ち上げ時の確認用途での使用を想定しています。確認後は、スマートTPで作成したプロジェクトはWINCAPSIIIで受信し、COBOTTA PROセーフティパラメータツールでロボットコントローラにセーフティパラメータを送信する必要があります。
手動モード時のみ、ChangeSceneコマンド実行時でのSafetyP型変数の位置確認はセーフティパラメータを参照していないため、スマートTPでシーンパラメータを変更した後でも、セーフティパラメータツールでの送信なしでSafetyP型変数の位置確認を行うことができます。
スマートTPで設定できないパラメータ
シーンパラメータ共通設定
タッチセンシングソフトカバー設定はスマートTPでは設定できません。
シーンパラメータ設定
- 各シーンの [シーン有効/無効設定] と [協働動作設定] はスマートTPでは設定できません。
- シーン0~9の [センサ入力番号] はスマートTPでは設定できません。
設定方法
1
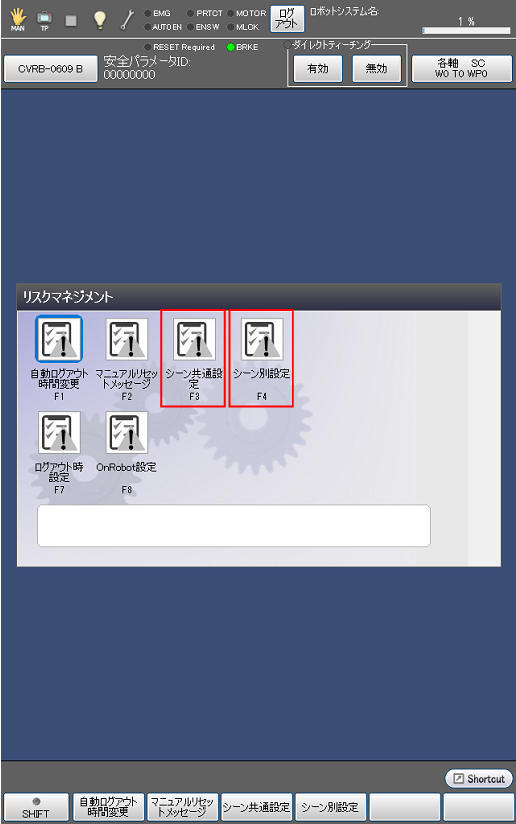
[シーン共通設定]画面または[シーン別設定]画面を表示します。
操作経路 : 基本画面 - [F6 設定] - [F11 リスクマネジメント] - [F3 シーン共通設定]/[F4 シーン別設定]
2
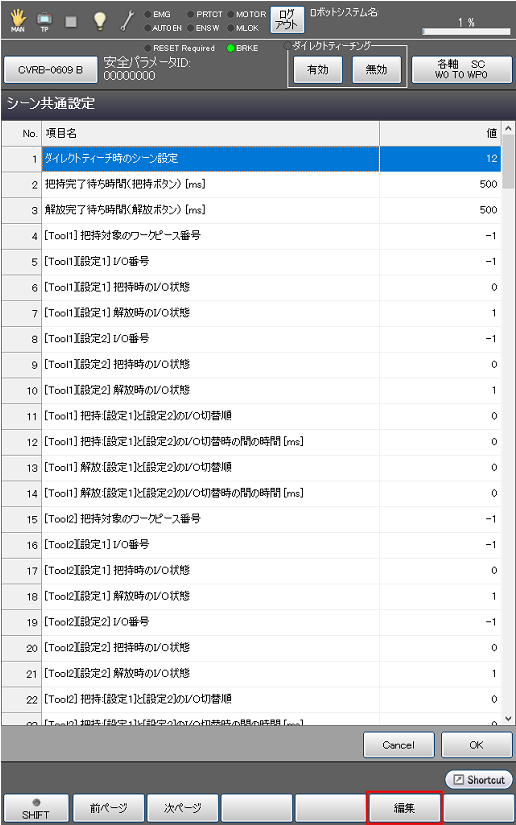
設定を変更したいパラメータを選択し、[編集]を押します。
3
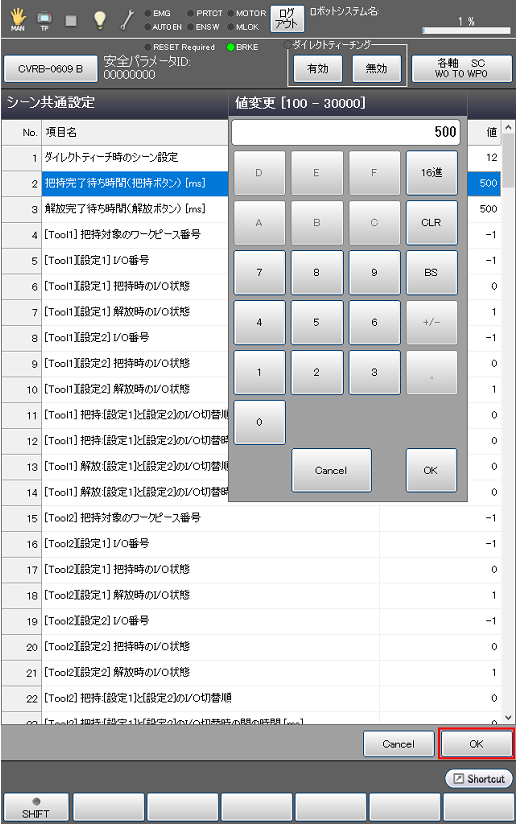
パラメータが変更されたことを確認し、[OK]を押します。
4
ロボットコントローラのプロジェクトをWINCAPSIIIで受信します。
詳しくは、WINCAPSIIIガイドの "データの送受信" をご覧ください。
5
COBOTTA PROセーフティパラメータツールを使用して、パラメータをロボットコントローラへ送信します。
詳しくは、COBOTTA PROセーフティパラメータツールユーザーズガイドの "3.1 パラメータ送信" をご覧ください。
ID : 17563