
 HOME

ID : 17416
操作感自動調整機能
機能概要
操作感自動調整機能ではダイレクトティーチング操作時にマニピュレータのどの位置を持って操作するかによって、操作感が自動的に変化する機能です。機能の設定は、操作感設定機能で行います。操作感設定機能についての詳細は、"操作感設定機能" をご覧ください。
ロボットの操作位置と操作感
機能を使用した際の操作感は、動作方向によって異なります。
- TCPの位置を移動させるX,Y,Z方向の動作
マニピュレータを持つ位置によって操作感が異なります。 -
TCPの姿勢を変化させるRx,Ry,Rz方向の回転動作
操作感は常に重くなります。
マニピュレータを持つ位置と操作感の関係は、以下の3つに分けられます。
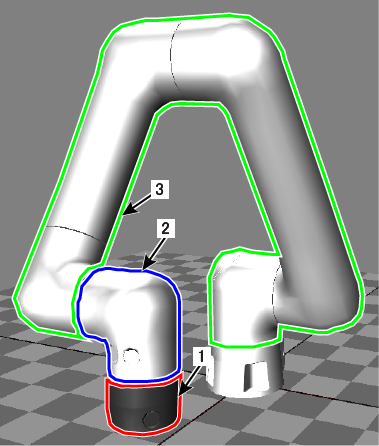
1: フランジ周辺部分
この位置を持って動作させた場合、操作感は重くなりマニピュレータを小さく動かしやすくなります。
2: 5軸回転部から位置取り込みボタン周辺部分
この位置を持って操作した場合、操作方向によって操作感が異なります。
- TCPをX-Y方向に動作させる場合
操作感は軽くなり、マニピュレータを大きく動かしやすくなります。 -
フランジ面に垂直な方向 (Z軸方向) へ動作させる場合
操作感は重くなり、マニピュレータを小さく動かしやすくなります。
3: 5軸回転部からベース側部分
この位置を持ってTCPを移動させた場合、操作感は軽くなりマニピュレータを大きく動かしやすくなります。
機能の設定方法
操作感自動調整機能を使用する場合、ダイレクトティーチング操作画面の操作感設定から設定を行います。設定を変更した場合、[保存] ボタンを押さないと電源断や [切替] ボタンでの設定切り替えで設定内容はリセットされ、以前の状態に戻ります。
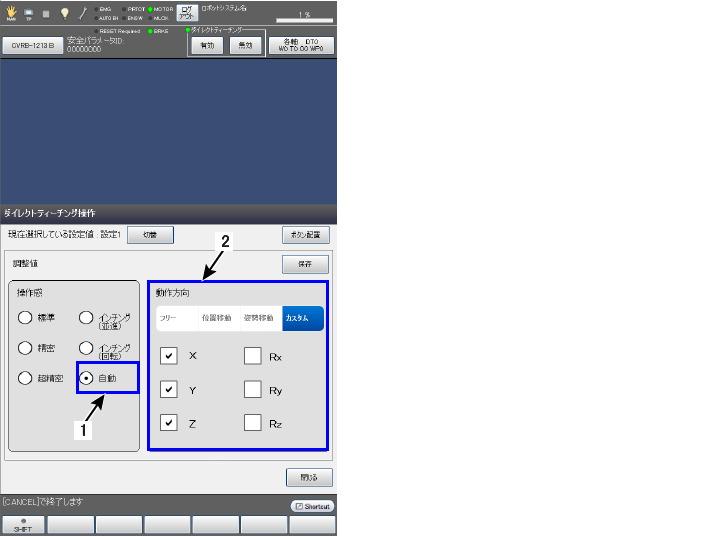
1: 操作感自動調整機能
操作感自動調整機能を使用する場合は、操作感の中から "1" で示した [自動] を指定します。
- 操作感自動設定機能を選択した場合、マニピュレータが動作させた方向と異なる向きに跳ね返るような動作を行う場合があります。十分に注意して使用してください。
- ツールやワークピースを押し付けるような動作を行う場合は、"超精密" を選択してください
2: 動作方向
ダイレクト操作を行った際にロボットが動作する方向を設定します。ロボットが動作する方向は、ツール座標系で表され、動作方向は以下の4つから選択し設定します。
-
フリー
マニピュレータはツール座標系ですべての方向に移動します。TCPの位置、姿勢の両方を変更できます。 -
位置移動
マニピュレータはTCPの位置のみ移動します (X,Y,Z方向の移動のみ)。TCPの位置だけが変更可能で、姿勢の変更はできません。 -
姿勢移動
マニピュレータはTCPの姿勢のみ移動します (Rx,Ry,Rz方向の回転のみ)。TCPの姿勢だけが変更可能で、位置の変更はできません。 -
カスタム
移動する方向、姿勢を自由に設定可能です。X方向のみ、Rx回転のみなど、動作する方向、姿勢を自由に設定可能です。カスタムでは、チェックボックスにチェックが入っている方向へ動作します。
ロボットが特異点状態では、動作方向制限機能が無効になり動作方向の設定に関わらず全ての方向に動作します。意図しない方向へ動作する可能性があります。注意してご使用ください。
ID : 17416