
 HOME

ID : 17635
操作感設定機能
ダイレクトティーチング有効状態では、スマートTPのダイレクトティーチング操作画面からロボットの操作感の設定や動作方向の制限を行う事が可能です。マニピュレータを細かく動作させたい場合や、特定の方向にのみマニピュレータを動作させたい場合などに使用してください。
ダイレクトティーチング操作設定
ダイレクトティーチング有効状態では、スマートTPのショートカットメニュー内の[ダイレクト操作]を押すと開くダイレクトティーチング操作画面からダイレクトティーチング時の操作感の設定を行う事が可能です。
操作経路 : [Shortcut] → [ダイレクト操作]
ダイレクトティーチング操作画面では、画面中の各操作項目に応じて以下の設定や操作が可能です。
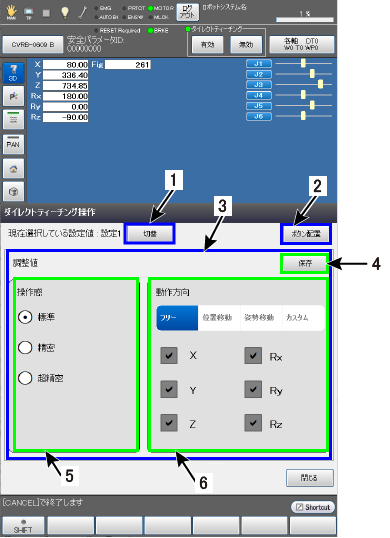
1 : [切替]ボタン
[切替]ボタンを押す事で、設定テーブルを切り替えることが可能です。設定テーブルは1,2の2つ存在し、それぞれ別の内容を保存しておくことが可能です。必要に応じて設定を切り替えながら使用してください。
アームボタンへ[感触設定]機能を割り当てることで、ダイレクトティーチング操作画面を開いていない場合でもアームボタンからの切替が可能です
2 : [ボタン配置]ボタン
アームボタンに割り当てられている機能と機能の説明を確認する事ができます。
3 : [調整値]エリア
ここでは、ダイレクトティーチング時のマニピュレータの操作感や、動作を許可する方向を設定することが可能です。
4 : [保存]ボタン
[調整値]エリア内の操作感、動作方向の内容を保存します。保存を行わなかった場合、電源断や[切替]ボタンでの設定切り替えで設定内容はリセットされ、以前の状態に戻ります。
5 : 操作感
ダイレクトティーチングを行った際のマニピュレータの操作感を設定します。設定できるパラメータは以下の3つです。
-
標準
大きくマニピュレータを動作させたい際に選択します。精密を選択した際に比べてマニピュレータが大きく動作します。 -
精密
マニピュレータを細かく動作させたい際に選択します。標準を選択した際に比べてマニピュレータは小さな動作をします。 -
超精密
精密以上にマニピュレータを細かく動作させたい場合に選択します。精密を選択した場合と比較してさらにマニピュレータは小さな動作を行います。
- "超精密"以外を選択した場合、マニピュレータが動作させた方向と異なる向きに跳ね返るような動作を行う場合があります。十分に注意して使用してください。
- ツールやワークピースを押し付けるような動作を行う場合は、"超精密"を選択してください
6 : 動作方向
ダイレクト操作を行った際にマニピュレータが動作する方向を設定します。マニピュレータが動作する方向は、ツール座標系で表され、動作方向は以下の4つから選択し設定します。
-
フリー
マニピュレータはツール座標系ですべての方向に移動します。TCPの位置、姿勢の両方を変更できます。 -
位置移動
マニピュレータはTCPの位置のみ移動します(X,Y,Z方向の移動のみ)。TCPの位置だけが変更可能で、姿勢の変更はできません。 -
姿勢移動
マニピュレータはTCPの姿勢のみ移動します(Rx,Ry,Rz方向の回転のみ)。TCPの姿勢だけが変更可能で、位置の変更はできません。 -
カスタム
移動する方向、姿勢を自由に設定可能です。X方向のみ、Rx回転のみなど、動作する方向、姿勢を自由に設定可能です。カスタムでは、チェックボックスにチェックが入っている方向へ動作します。
ロボットが特異点状態では、動作方向制限機能が無効になり動作方向の設定に関わらず全ての方向に動作します。意図しない方向へ動作する可能性があります。注意してご使用ください。
ID : 17635