
 HOME

ID : 17640
平面定義機能
機能概要
P型変数で指定した3つの点から平面を定義し、平面に対して垂直な向きを表すV型変数(ベクトル型)をV型のグローバル変数へ保存します。平面合わせ機能ではV型変数で動作を行うため、この機能を用いることで簡単に指定した平面への平面合わせを行う事ができます。
平面を指定する際は、ダイレクトティーチング機能の動作方向設定から[位置移動]や[カスタム]を使用することで簡単に行う事ができます。
平面定義機能で計算されるV型変数の値は、現在のワーク座標系で定義された平面に対しての値です。この値を使って平面合わせ機能でマニピュレータの姿勢を変化させる場合は、必ずワーク座標系が同じことを確認してから変化させてください。
ワーク座標系が異なる場合、マニピュレータの姿勢が意図しない姿勢になることがあります。
使用方法
1
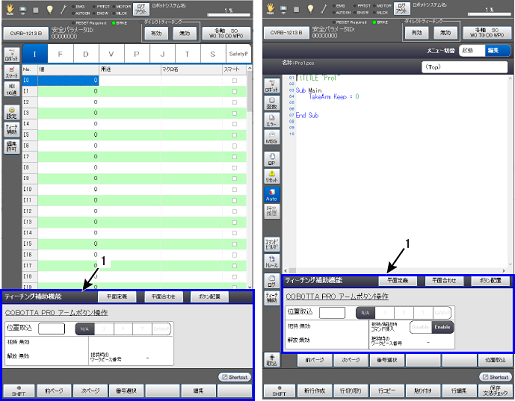
平面定義機能は、スマートTPのティーチング補助画面の平面定義画面から行います。ティーチング補助画面は以下の2つの方法で表示します。
- 操作経路 : 基本画面 - [F3 変数] - [ティーチ補助]
- 操作経路 : 基本画面 - [F1 プログラム] - [任意のプログラムファイル] - [ティーチ補助]
ティーチング補助画面は、画像中の"1"の位置に表示されます。
2
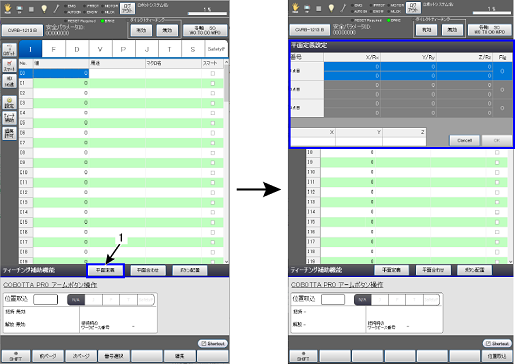
画像内、"1"で示されている、ティーチング補助画面の[平面定義]ボタンを押します。[平面定義]ボタンを押すと、平面定義設定画面が開きます。
3
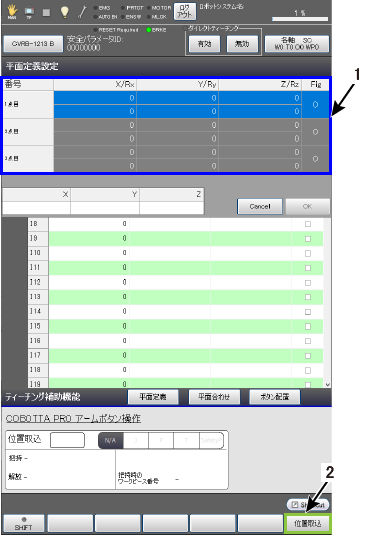
平面を定義する3点を指定します。平面を定義する点の確認や変更は以下の平面定義設定画面の各機能を用いて設定します。
平面定義を行う際に指定した3点同士の距離が近い場合や、直線状に3点が並んでいる場合は平面定義機能で平面が計算できない場合があります。
平面定義設定画面の各機能
平面定義設定画面の機能は以下の通りです。
| 1 : [平面定義変数表示]エリア | このエリアに表示されている3点を使用して平面定義を行います。点の位置を変更したい場合は変更したい点を選択し、[位置取込]ボタンまたは、ダイレクトティーチング機能を使用して位置取込を行い変更します。 |
|---|---|
| 2 : [位置取込]ボタン | [平面定義変数表示]エリアで選択している点へロボットの現在位置を上書きします。ダイレクトティーチング機能有効状態であれば、アームボタンの[位置取込ボタン]からも位置取込が可能です。 |
4
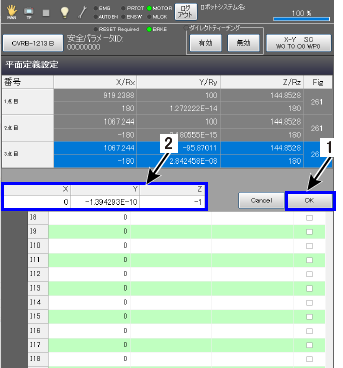
指定した3点から平面が定義できる場合、画像内の"1"で示された[OK]ボタンを押す事ができます。その際にV型変数に保存される値は、"2"で示したエリアに表示されます。
5
[OK]ボタンを押すとテンキーが表示されます。V型変数を保存する変数番号を指定し[OK]を押してください。[OK]を押すと指定した番号のV型変数に値が上書き保存されます。
ID : 17640