
 HOME

ID : 16579
ロボット設置条件の設定
ロボットの設置方向によって、最適な運転条件が異なります。
工場出荷時は、床置き (水平な場所への設置) に設定されています。壁掛けや天吊りなど、水平な場所以外へ設置する場合、設定を変更してください。
設置方向の設定変更方法
1
WINCAPSIIIにて、[シーンパラメータ共通設定] の [その他] のパラメータを開きます。
操作方法は、"シーンパラメータ共通設定" および、"その他" を参照してください。
2
"床置き,天吊り設定" の設定値をダブルクリックし、設置方向を選択します。
その後、[OK] ボタンを押します。
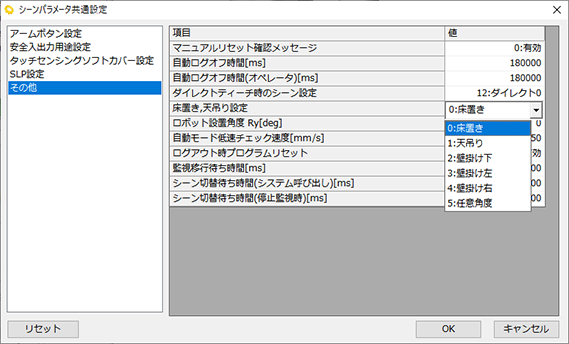
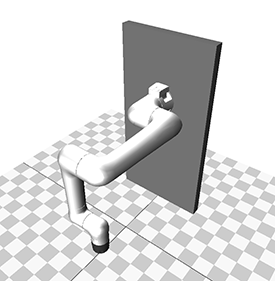
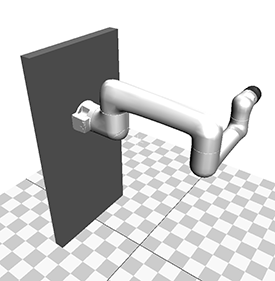
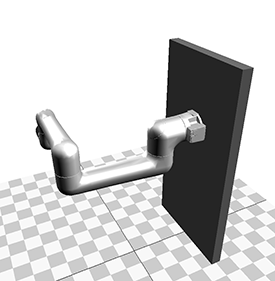
"2:壁掛け下"、"3:壁掛け左"、"4:壁掛け右" は、下記状態で設置する場合に選択してください。
2:壁掛け下 |
|---|
ベース座標系のRy軸を中心に90°回転させた状態で設置する場合。
|
3:壁掛け左 |
4:壁掛け右 |
|---|---|
ベース座標系のRx軸を中心に90°回転させた状態で設置する場合。
|
ベース座標系のRx軸を中心に-90°回転させた状態で設置する場合。
|
3
選択した設置方向によって、次に進むSTEPが異なります。下記に従って、次のSTEPに進んでください。
- "5:任意角度" を設定した場合はSTEP4へ進みます。
- "2:壁掛け下"、"3:壁掛け左"、"4:壁掛け右" のいずれかを設定した場合はSTEP5へ進みます。
- "0:床置き"、"1:天吊り" のいずれかを設定した場合はSTEP6へ進みます。
4
設置方向を "5:任意角度" に設定した場合は、"ロボット設置角度 Ry[deg]" に設置角度を入力します。
設置角度は、水平な面に対し、ベース座標系のRy軸を中心にロボットが何度傾いているかを入力します。
5
壁掛けまたは任意の角度で設置する場合、設置角度 (水平な面に対し、ベース座標系のRy軸を中心に、ロボットが何度傾いているかの値) によっては、ロボットの第1軸の可動範囲を制限する必要があります。
ロボットの設置角度に対する、第1軸の制限角度を下記に示します。
"3:壁掛け左" および "4:壁掛け右" の場合、実際の傾斜角度はベース座標系のRx軸を中心とした角度なので、Ry軸を中心とした角度に換算する必要があります。換算方法については下記の ""3:壁掛け左" および "4:壁掛け右" の場合の角度の換算" を参照してください。
COBOTTA PRO 900
COBOTTA PRO 1300
"3:壁掛け左" および "4:壁掛け右" の場合の角度の換算まず、上記表の "可動制限が必要な設置角度" を確認する場合は、"3:壁掛け左" および "4:壁掛け右" のどちらも、ベース座標系のRy軸を中心に90°傾斜しているとみなして確認してください。 "可動制限が必要な設置角度" を確認した結果、第1軸の可動範囲を制限する必要がある場合、下記に従って、第1軸の制限角度を算出します。
|
設置角度が上記表の "可動制限が必要な設置角度" の範囲内である場合、第1軸の可動範囲を "第1軸の制限角度" の範囲に設定する必要があります。
設定方法は、"軸制限機能" を参照してください。
6
設定したパラメータをロボットコントローラに送信します。
送信方法は、"パラメータ送信" および、そのページに関連する情報を参照してください。
ID : 16579