
 HOME

ID : 16576
ロボット本体の固定方法
ここでは、以下の項目について説明しています。
固定方法
ロボットを固定するには、下図のように、固定ボルト、平座金、位置決めピンを使用します。したがって設置する面には、固定ボルト用にタップと、位置決めピン用の穴を設けておく必要があります。
固定時には位置決めピンを使用して、必ず位置決めをしてください。保守作業などで、ロボット本体を脱着したときに、位置ずれを最小限に抑えることができます。
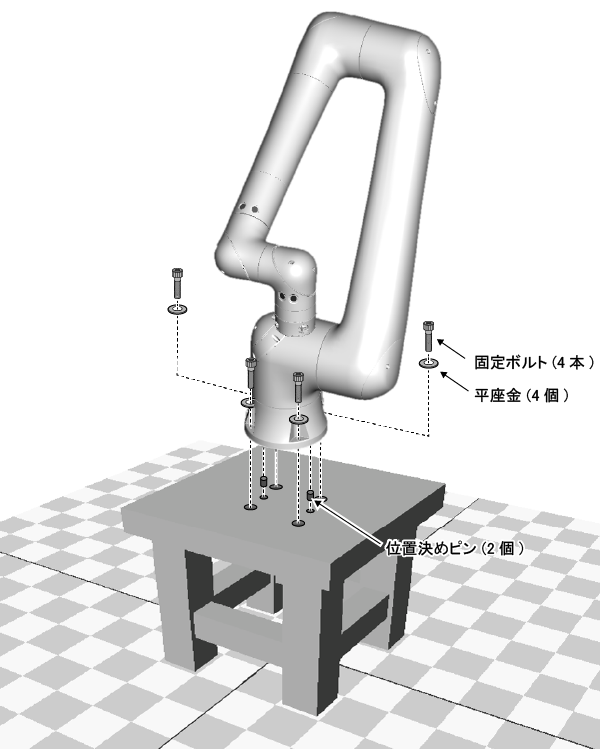
タップと穴の位置
下表のリンク先を参照してください。
固定ボルト用のタップの深さは30mm以上としてください。
COBOTTA PRO 900 |
COBOTTA PRO 1300 |
|---|---|
|
"ベースの取付穴の寸法" (この方向から見た図) を参照してください。 |
"ベースの取付穴の寸法" (この方向から見た図) を参照してください。 |
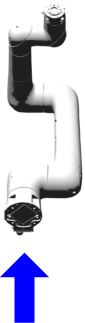
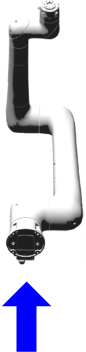
固定ボルトと平座金
固定ボルトと平座金はお客様で別途ご用意ください。固定ボルトは下記仕様のものを推奨しています。
- COBOTTA PRO 900
- 仕様: M8×30 (強度区分12.9)
- 締め付けトルク: 35 ±7 Nm
- COBOTTA PRO 1300
- 仕様: M8×35 (強度区分12.9)
- 締め付けトルク: 35 ±7 Nm
位置決めピン
位置決めピンはロボットに同梱されています。寸法は下図のとおりです。
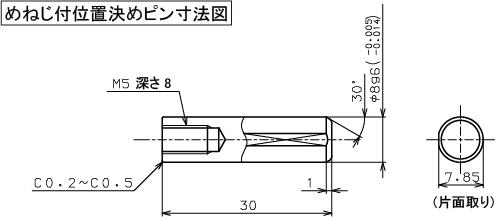
設置する面に位置決めピン用の穴を空けます。
ロボットを水平な場所以外に設置する場合
ロボットを壁掛けや天吊りなど、水平な場所以外に設置する場合、設置に関するパラメータを設定する必要があります。
詳細は、"ロボット設置条件の設定" を参照してください。
ID : 16576
- このページに関連する情報
- ロボット設置条件の設定