
 HOME

ID : 17622
夹治具输入输出
通过机器人控制器的“I/O端口管理表”中的夹治具输入及夹治具输出,可进行工具和I/O的数据交换。
配置给CN25的端口编号如下所示。
-
输入端口
48, 49, 50 -
输出端口
64, 65, 66
需要预先使用参数设定功能。
使用的端子
|
CN25 |
信号名称 |
|---|---|
| 1 |
电源输出+ (OFF/12 V/24 V) |
| 2 | |
| 4 |
夹治具输出 (端口64) |
| 5 |
夹治具输出 (端口65) |
| 6 |
夹治具输出 (端口66) |
| 7 |
夹治具输入 (端口48) |
| 8 |
夹治具输入 (端口49) |
| 9 |
夹治具输入 (端口50) |
| 12 |
电源输出0 V |
各端子的允许电流请参照“这里”。
需要的参数设定
需要设定以下项目。
以下项目在智能TP上的“使用条件”参数中,在WINCAPSIII上的“用户”参数中。
| No. | 项目名 |
设定对象 |
|---|---|---|
| 591 |
夹治具I/O NPN/PNP设定 |
4 |
| 5 | ||
| 6 | ||
| 7 | ||
| 8 | ||
| 9 | ||
| 595 |
夹治具I/O 电源设定 (CN25) |
1 |
| 2 |
关于使用条件参数(智能TP)的设定方法,请参照“这里”。在WINCAPSIII中设定时,按照以下的操作路径进行操作。显示用户参数的一览,请设定相应的项目。
| 操作路径 |
[项目]-[参数]-[用户] |
|---|
如下表所示,选择“591: 夹治具I/O NPN/PNP设定”的设定内容
根据连接至夹治具输入输出端子的工具的极性,设定CN25的端子编号4、5、6、7、8、9的极性。可以从以下选项中选择。
- 0: NPN
- 1: PNP
如果变更了设定,重新启动机器人控制器后,将反映变更内容。
该设定与CN21的夹治具I/O输入输出端子共通。
关于CN21的夹治具输入输出,请参照“这里”。
如下表所示,选择“595: 夹治具I/O 电源设定(CN25)”的设定内容
根据连接至夹治具I/O输入输出端子的设备的电源,设定CN25的端子编号1和2的输出电压。可以从以下选项中选择。
- 0: 12 V
- 1: 24 V
- 2: OFF
如果变更了设定,重新启动机器人控制器后,将反映变更内容。
回路示例
NPN的回路示例
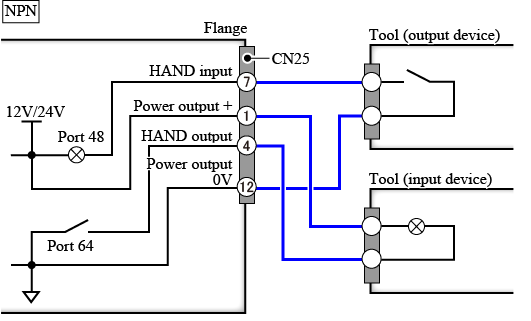
需要预先设定CN25的端子编号7、1、4的功能。
PNP的回路示例
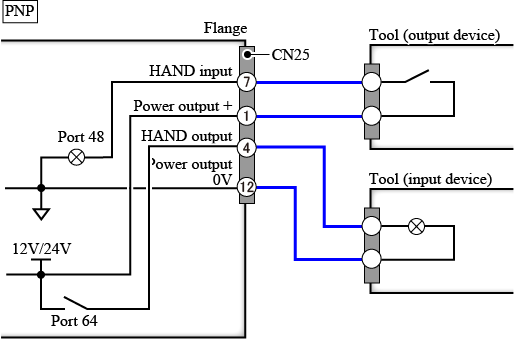
需要预先设定CN25的端子编号7、1、4的功能。
ID : 17622