
 HOME

ID : 17484
RS485通信
工具及其控制设备的通信方式为RS485通信时使用。
RS485通信端子有一个系统。
需要预先使用参数设定功能。
使用的端子
CN21 |
信号名称 |
|---|---|
| 1 | 模拟输入 ch0 / RS485+ |
| 2 | 模拟输入 ch1 / RS485- |
| 5 | 电源输出+ (OFF/12 V/24 V) |
| 8 | 电源输出0 V |
各端子的允许电流请参照这里。
机器人控制器的连接准备
CN21的RS485通信端子通过机器人本体的设备内配线和本体间电缆,连接到机器人控制器的内部。在机器人控制器内部,CN21的RS485通信端子连接的目标分为两种,有用于设定连接哪一种的开关(以下称为“RS485切换开关”)。
请参照“这里”,设定RS485切换开关。
需要的参数设定
需要设定以下项目。
以下项目在智能TP上的“使用条件”参数中,在WINCAPSIII上的“用户”参数中。
| No. | 项目名 | 设定对象 |
|---|---|---|
| 590 | 夹治具I/O 电源设定 (CN21) |
5 |
| 592 | 夹治具I/O输入 模拟/RS485设定 |
1 |
| 2 |
关于使用条件参数(智能TP)的设定方法,请参照“这里”。 在WINCAPSIII中设定时,按照以下的操作路径进行操作。显示用户参数的一览,请设定相应的项目。
| 操作路径 | [项目]-[参数]-[用户] |
|---|
“590: 夹治具I/O 电源设定 (CN21)”的设定内容
根据连接RS485通信端子的工具的电源,设定CN21的端子编号5的输出电压。可以从以下选项中选择。
- 0: 12 V
- 1: 24 V
- 2: OFF
如果变更了设定,重新启动机器人控制器后,将反映变更内容。
“592: 夹治具I/O输入 模拟/RS485设定”的设定内容
将CN21的端子编号1和2设定为RS485通信用端子。请从以下选项中选择“0:RS485”。
- 0: RS485
- 1: 电压/电压
- 2: 电压/电流
- 3: 电流/电压
- 4: 电流/电流
如果变更了设定,重新启动机器人控制器后,将反映变更内容。
回路示例
下图是一个将控制工具的控制设备连接到法兰信号端子台时的回路示例。
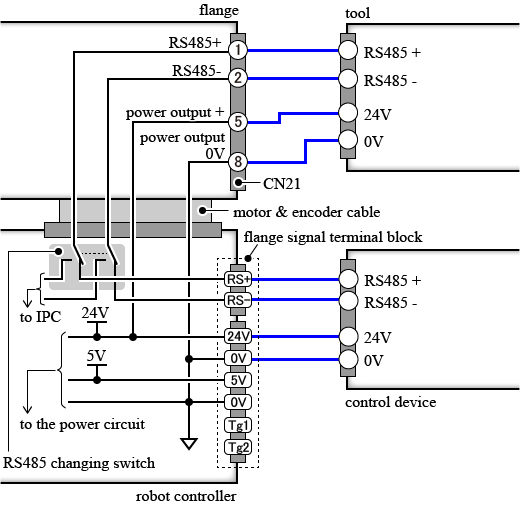
- 需要预先设定CN21的端子编号1、2、5的功能。
- 必须将RS485切换开关设定为连接到法兰信号端子台。
- 即使将工具和控制设备的电源设为不同的电源,也请将工具和控制设备的0V连接成相同电位。
ID : 17484
- 本页相关信息
- 机器人控制器的连接准备