
 HOME

ID : 17519
机器人控制器的连接准备
在机器人控制器内部,CN21的RS485通信端子连接的目标分为两种,有用于设定连接哪一种的开关(以下称为“RS485切换开关”)。
在此,对CN21的RS485通信端子连接的目标和RS485切换开关进行说明。
CN21的RS485通信端子连接的目标
CN21的RS485通信端子与机器人控制器内部的“机器人控制IPC”或“法兰信号端子台”连接。
机器人控制IPC和CN21的RS485通信计划今后进行应对。
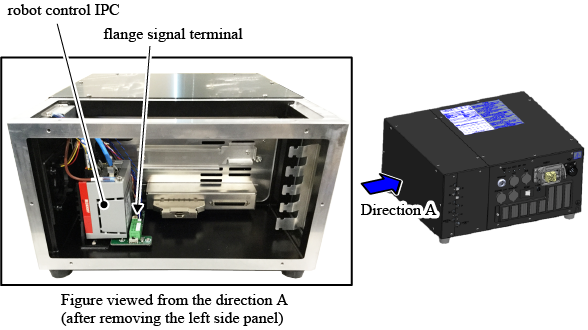
关于机器人控制器的左侧面板的拆卸方法,请参照“这里”。
连接目标用法兰信号端子台附近的“RS485切换开关”进行切换。
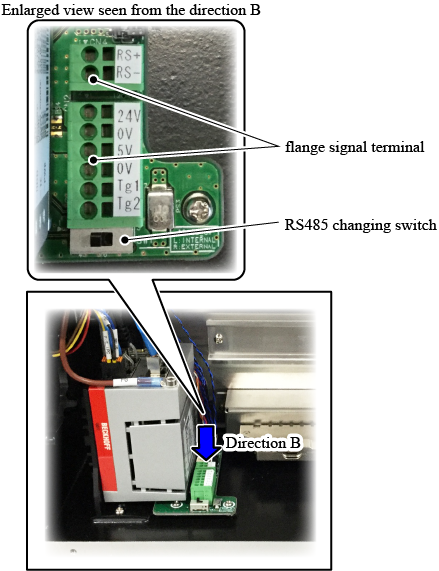
将RS485切换开关设定为连接到法兰信号端子台时,则CN21的RS485通信端子连接到法兰信号端子台的下述端子。
CN21 |
法兰信号端子台 端子名 |
|---|---|
1 (RS485+) |
RS+ |
2 (RS485-) |
RS- |
RS485切换开关的设定
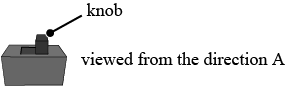
RS485切换开关的设定如下所示。
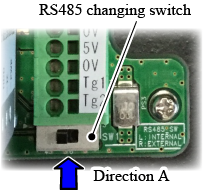
连接到机器人控制IPC的设定 |
连接到法兰信号端子台的设定 |
|---|---|
|
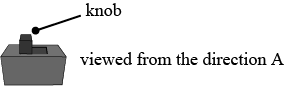
将旋钮移动到左侧。 |
将旋钮移动到右侧。 |
ID : 17519