
 HOME

ID : 17370
机器人设备示例与预期风险
在这里,我们将根据以下2种设备示例提供危险源和风险对策。
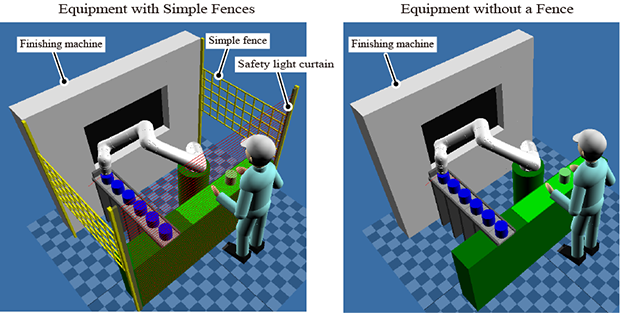
这里提供的危险源和风险对策仅为一个示例。
即使启动与设备示例相同的设备,客户也必须进行风险评估,识别危险源,并采取针对风险的对策。
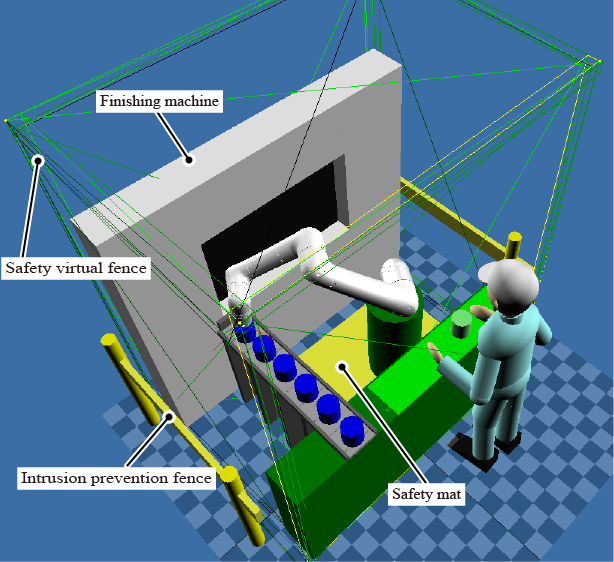
带有简易栅栏的设备
该设备利用COBOTTA PRO将工件投入和排出加工机。通常情况下,它会在自动模式下动作。如果作业人员接触安全光幕,设备将变更为协同状态并减速机器人。在排出工件时,作业人员会在机器人动作范围内的作业台进行作业,以进行工件的确认。
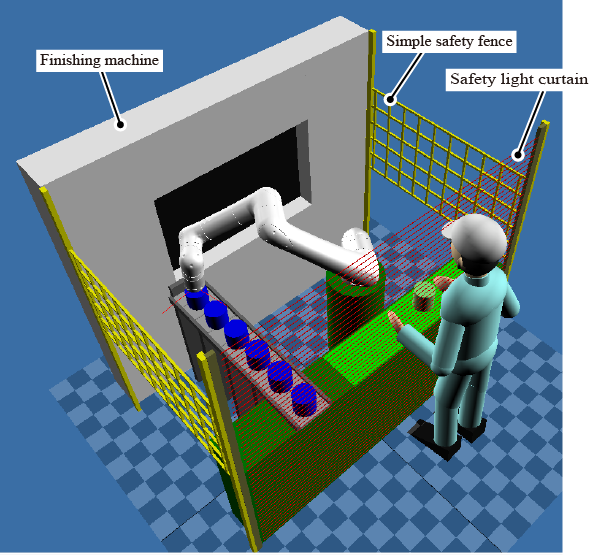
以下是可能的危险和对策示例
| 1 | 危险 | 作业人员接触了安全光幕,切换到了协同状态,但减速不及时,与正在高速动作中的机器人发生碰撞。 |
|---|---|---|
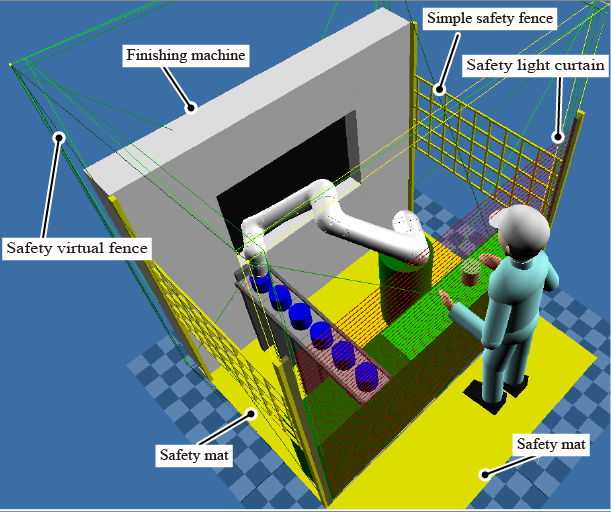
| 对策 | 除了安全光幕外,在作业台前放置安全地垫,以确保机器人有足够的减速时间。 | |
| 2 | 危险 | 从简易安全栅下通过,并进入机器人的作业区域。此时,由于未进入协同状态,作业人员可能会与高速动作中的机器人发生碰撞。 |
| 对策 | 在安全栅的内侧放置安全地垫,当有人站在地垫上时,切换到协同状态。 | |
| 3 | 危险 | 由于教导过程中的错误等原因,机器人可能会移出作业台外。 |
| 对策 | 通过使用安全虚拟栅栏功能限制动作区域,确保机器人不会移出作业台外 |
风险评估后的设备示例
- 在作业台前放置安全地垫,并根据安全地垫的信号变更到协同状态并降低速度
- 在安全栅的内侧放置安全地垫,并根据地垫的信号变更到协同状态并降低速度
- 在简易安全栅和安全光幕的内侧设定安全虚拟栅栏。
没有栅栏的设备
该设备利用COBOTTA PRO将工件投入和排出加工机。为了让机器人和作业人员在相同的安全防护空间内进行作业,机器人必须始终在协同状态下动作。在排出工件时,作业人员会在机器人动作范围内的作业台进行作业,以进行工件的确认。
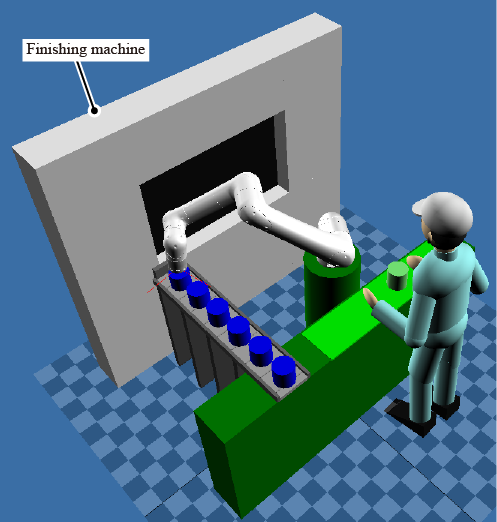
以下是可能的危险和对策示例
| 1 | 危险 | 作业人员与动作中的机器人发生碰撞并受伤。 |
|---|---|---|
| 对策 | 根据包括机器人的工具、工件等在内的重量和形状,选择动作速度,以遵守ISO/TS 15066中表示人体所承受力最大允许值的最大允许压力。 | |
| 2 | 危险 | 由于机器人机械臂安装在较高的位置,如果进入底部,头可能会与机器人发生碰撞,从而造成受伤。 |
| 对策 | 在机器人机械臂基座周围放置安全地垫,并在人站在地垫上时停止机器人。 | |
| 3 | 危险 | 无法确定预期的机器人动作范围,通行人员或作业人员可能进入机器人的动作范围,导致发生碰撞。 |
| 对策 | 通过安装标志来标明机器人的动作范围,并利用安全虚拟栅栏功能划分动作区域,以确保机器人不会移出标志范围外。 |
风险评估后的设备示例
- 通过调整工具、工件的重量和形状,以符合ISO/TS 15066的要求来调整动作速度。
- 在机器人基座周围放置安全地垫,并设定为在地垫动作时停止机器人。
- 安装防止进入的栅栏,确保不会进入机器人动作范围,将安全虚拟栅栏放在栅栏内侧,明确作业区域不会超出栅栏范围。
ID : 17370