
 HOME

ID : 17070
关于安全状态
机器人控制器具有安全相关控制系统“Safe torque off (STO)”。“Safe torque off (STO)”是满足特定条件情况时立即关闭电机电源的功能。
利用此功能关闭电机电源的状态称为安全状态。
变为安全状态时,电机电源将无法打开直至该状态解除。
变为安全状态的条件
- 接通机器人控制器电源进行启动。
- 发生安全动作功能相关错误时
- 紧急停止信号为打开 (开路状态) 时
- 自动模式下防护停止信号为打开 (开路状态) 时
- 自动模式下自动允许为打开 (开路状态) 时
- 自动模式下,设定为通用安全输入SS1的输入打开(SS1为发挥功能的状态) 时
- 手动模式下,允许开关关闭时
解除方法
解除安全状态的方法称为“手动复位”。要进行手动复位,首先需要解决导致安全状态的原因。
例如,如果导致安全状态的原因是紧急停止信号为打开(开路状态),首先需要将紧急停止信号改为关闭(短路状态)。
在变为安全状态后,解决了导致安全状态的原因的状态被称为“手动复位可行状态”。在手动复位可行状态下进行手动复位操作,可以解除安全状态。
如果不解决导致安全状态的原因而进行手动复位,安全状态将不会被解除。
但如果导致安全状态的原因是“接通机器人控制器电源进行启动”时,由于已经进入手动复位可行状态,因此不需要解除原因。
当变为手动复位可行状态时,智能TP上的“RESET Required”图标将变为黄色(安全状态原因为“手动模式下,允许开关处于关闭”的情况除外)。
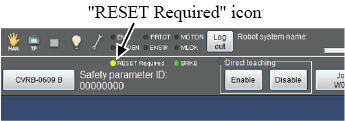
具体的手动复位方法有以下4种。
- 通过PacScript进行手动复位
- 通过允许开关进行手动复位
- 通过智能TP进行手动复位
- 通过I/O指令进行手动复位
通过PacScript进行手动复位
通过执行“ManualReset”指令可进行手动复位。
通过“ManualReset”指令进行手动复位时,请务必确保有作业人员操作。 例如,作业人员按压操作盘按钮时,“ManualReset”指令会被执行。
通过允许开关进行手动复位
在手动模式下,通过正确按压智能TP的允许开关,可以执行手动复位。
在安全状态下,如果正确按压允许开关,则会显示是否执行手动复位的讯息。
根据设定,可以选择是否显示确认讯息。
如果设定为不显示确认讯息,在安全状态下正确按压允许开关后,手动复位将立即执行。
出厂时,默认设置为显示确认讯息。
设定方法请参照这里。
通过智能TP进行手动复位
按压[Shortcut]按钮,显示[Shortcut]菜单。
按压菜单左下方的 [手动复位] 按钮可进行手动复位。
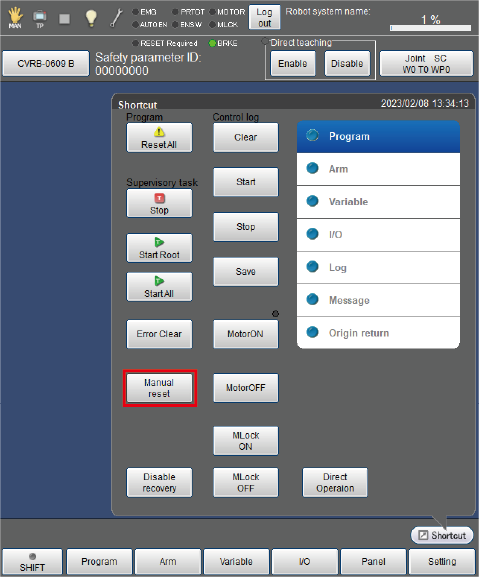
通过I/O指令进行手动复位
将手动复位的比特设为1后执行“运行准备 (000)”或“模式切换 (运行准备) (0111)”的指令时,可进行手动复位。
通过I/O 指令进行手动复位时,请务必确保有作业人员操作。 例如,作业人员按压操作盘按钮时,可通过I/O指令执行手动复位。
通过允许开关进行手动复位的确认讯息显示设定
进行设定时,请使用具有风险评估权限的帐户登录,并按照以下操作路径进行操作。
操作路径: [F6 设定] - [F11 风险评估] - [F2 手动复位讯息]
1
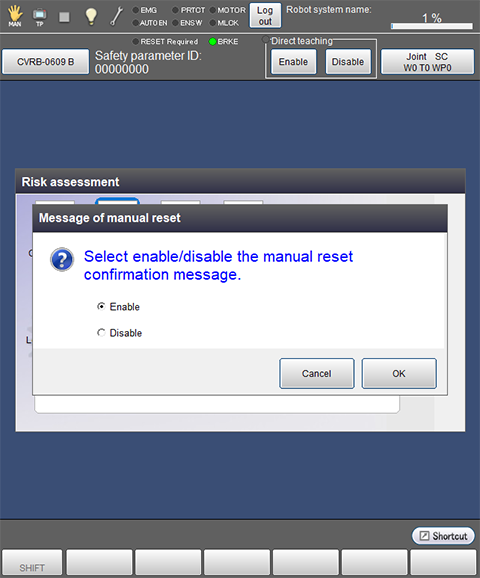
按压[F2 手动复位讯息] 后,显示以下画面。
2
希望设定为不显示手动复位的确认讯息时,请选择“无效”,并按压“OK”。
ID : 17070