
 HOME

ID : 16783
外部TCP功能
功能概要
通常,在运行机器人时要指定让臂前端位置移到哪里。在外部TCP功能中指定让工件坐标系的原点移到哪里。
实际上,在外部TCP功能中用于固定工件坐标系的原点,机器人的臂前端会相对地进行动作。
例如,在当前位置转动姿势的动作中,通常是以臂前端的坐标原点(工具坐标系的原点)为中心进行动作。在外部TCP功能中以工件坐标系的原点为中心进行动作。
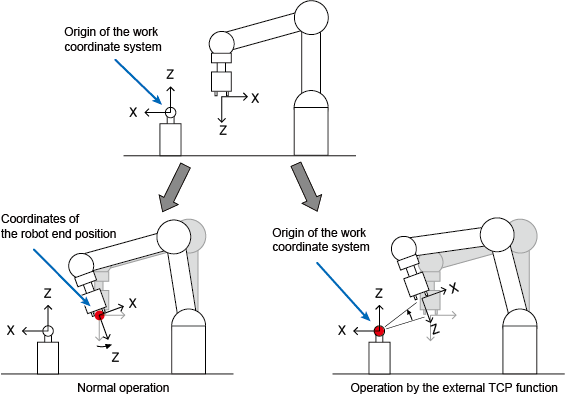
外部TCP功能以CP动作(圆弧除外)进行下述动作时,可以减少教导点。
- 让机器人夹持工件,使用固定在设备上研磨机去毛刺。
- 让机器人夹持工件,使用密封枪对工件进行密封涂抹。
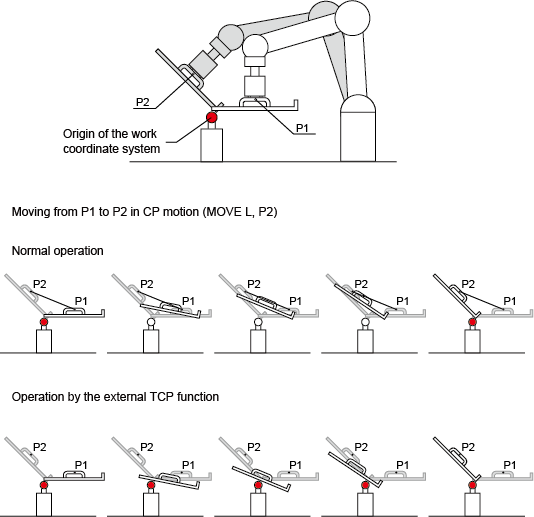
例如,如下图所示,考虑希望让工件坐标原点描出夹持在机器人上的工件表面的情况。在通常动作中,如果只是P1和P2的2点,工件表面和工件坐标原点在中途就会离开。在外部TCP动作中,则只用P1和P2的2点,就可以实现工件坐标原点描出工件表面的动作。
使用方法
功能的有效化
使用外部TCP功能时,需要在选项管理画面中输入许可证密钥。
关于输入方法,请参照“注册许可证”。
关于许可证密钥的获取方法,请参照“许可证的获取方法”。
工件坐标属性的变更
在工件坐标的设定画面中,选择工件坐标,并将属性由“标准”变更为“固定工具(Fix)。
变更方法请参照智能TP操作指南的“工件坐标的显示和设定”。
工件坐标的切换
在动作模式选择画面中,切换为具有“固定工具(Fix)”属性的工件坐标。如果在选择相应工件坐标的状态下执行动作,则启用外部TCP功能。
关于切换方法,请参照智能TP操作指南的“动作模式选择画面的显示和变更”。
程序中的指定
可在程序内暂时变更工件坐标的属性和切换工件坐标。
控制器电源OFF时,不保存程序中的设定。
在程序内暂时变更属性时
使用Work指令。
在程序内暂时切换工件坐标时
使用ChangeWork指令。
使用注意事项
- 使用外部TCP功能时需要许可证。
- WORK0(基准坐标)无法附加属性。
- 即使将工件坐标系的属性设定为“固定工具(Fix)”,在插补方法中指定PTP运行后,也不会进行外部TCP动作。 这时,会变为通常动作。
- 附加轴不会执行外部TCP动作。
- 外部TCP功能不可执行圆弧插补动作。(将发生错误。)
- 外部TCP功能不可使用Arrive指令、WaitMotion指令。(将发生错误。)
- 外部TCP动作中,即使将特异点回避功能设为有效,5轴通过0度附近时时,4轴可能就会巨大转动,发生错误。
ID : 16783