
 HOME

ID : 16573
机器人本体的搬运方法
搬运时的注意事项
机器人的搬运姿势
搬运机器人时,请将各轴设成以下角度再进行搬运。
出厂时,按以下角度状态出厂。
轴 |
角度[deg] |
|
|---|---|---|
COBOTTA PRO 900 |
COBOTTA PRO 1300 |
|
第1轴 |
0° |
0° |
第2轴 |
-20° | -20度 |
第3轴 |
110° | 132度 |
第4轴 |
0° |
0° |
第5轴 |
-90° |
150度 |
第6轴 |
0° | 0° |
机器人的吊起方法
COBOTTA PRO 900和COBOTTA PRO 1300的机器人吊起方法不同。
COBOTTA PRO 900的起吊方法
机器人的吊起方法如下图所示。
出厂时,机器人上组装有用于吊起的附加装置。
请客户自行准备吊索,吊索应具有良好性能,能吊起机器人。
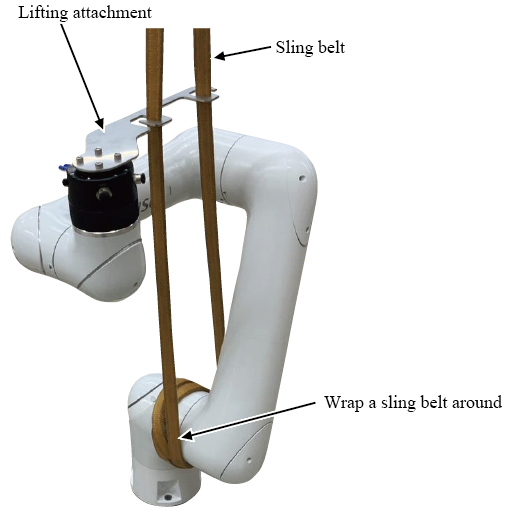
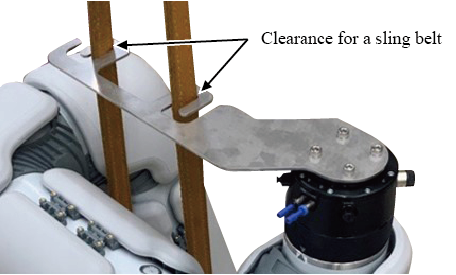
-
本体间电缆不可从机器人主体拆下。搬运时请注意避免以下情况。
- 本体间电缆碰撞到其他东西。
- 拉扯主体间电缆。
- 除搬运机器人时,其他时候请拆除起吊用附加装置。
- 安装机器人后再次搬运时,请将起吊用附加装置安装到机器人,然后如上图所示进行搬运。请按照以下内容进行安装起吊用附加装置。
- 安装方法
起吊用附加装置有朝向。将机器人放置在水平面,从正上方看时,要满足以下所有条件。
条件1
下图中的第4轴的放置轴与起吊用附加装置的端面A平行。
条件2
起吊用附加装置的偏移要偏向第二机械臂侧。
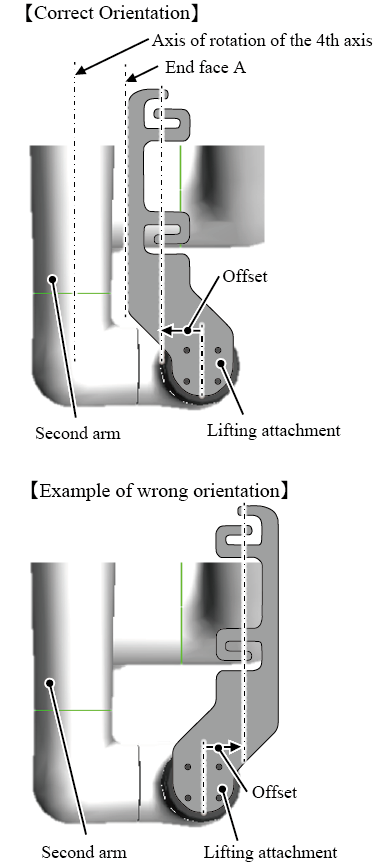
将起吊用附加装置朝向正确方向的状态下,用出厂时紧固的4根螺栓固定到法兰上。螺栓的紧固力矩如下。
紧固扭矩
9.81 Nm
- 安装方法
COBOTTA PRO 1300的起吊方法
机器人的吊起方法如下图所示。
出厂时,机器人上组装有用于起吊的附加装置和悬挂螺栓。
请客户自行准备吊索和铁环,吊索和铁环应具有良好性能,能吊起机器人。
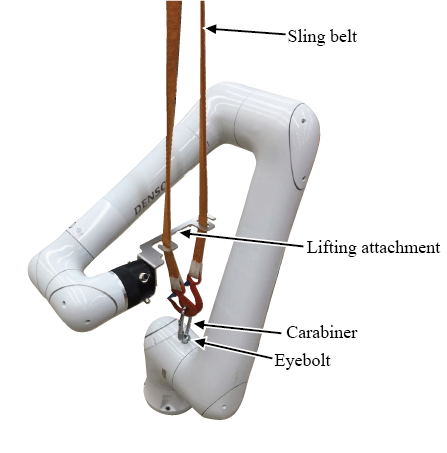
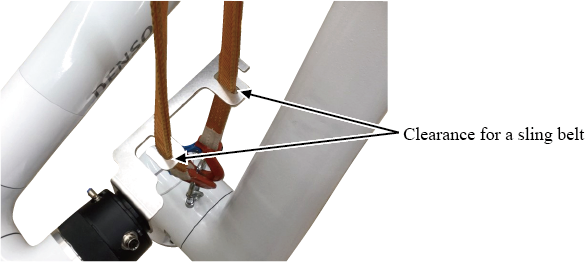
- 本体间电缆不可从机器人主体拆下。搬运时请注意避免以下情况。
- 本体间电缆碰撞到其他东西。
- 拉扯主体间电缆。
- 除搬运机器人时,其他时候请拆除起吊用附加装置和悬挂螺栓。
- 安装机器人后再次搬运时,请将起吊用附加装置和悬挂螺栓安装到机器人,然后如上图所示进行搬运。请按照以下内容进行安装起吊用附加装置和螺栓。
- 悬挂螺栓
用手轻轻紧固至不会松动。
- 起吊用附加装置
起吊用附加装置有朝向。将机器人放置在水平面时,确保下图中的面A朝正上方。
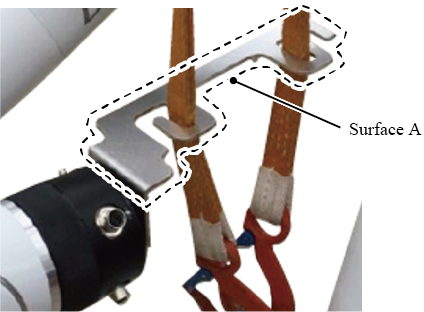
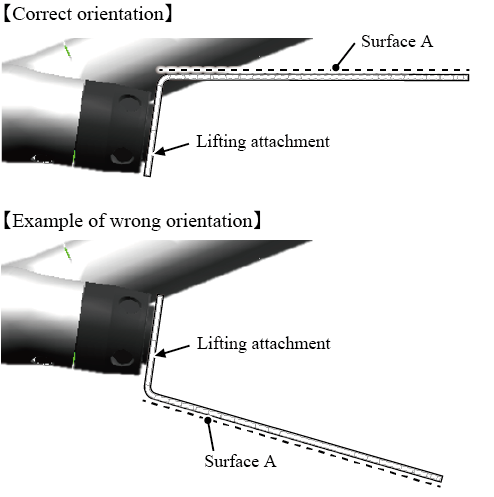
将起吊用附加装置朝向正确方向的状态下,用出厂时紧固的4根螺栓固定到法兰上。螺栓的紧固力矩如下。
紧固扭矩
9.81 Nm
- 悬挂螺栓
连接外装电池单元的机器人的注意事项
请拆下连接外装电池单元的机器人本体内部的编码器备份电池。移动或搬运、限机器人等需要从机器人拆下外装电池箱时,请再次安装机器,人内的编码器备份电池。如果在机器人内未安装编码器备份电池的状态下直接拆下外装电池单元,拆下的导致编码器数据丢失。拆下外装电池单元前,请确认机器人本体内已安装编码器备份电池。
ID : 16573