
 HOME

ID : 17699
パラメータの調整例
下記に、動作ごとのパラメータの調整例を説明します。
- 押し当て動作の調整例
- 倣い動作の調整例
- 押し当てながら倣う動作の調整例
パラメータ調整の際の値は、一例です。
押し当て動作の調整例
引っ張る動作をする場合も同ように調整できます。
1
押し当てる方向の [仮想粘性] と [制御割合] をそれぞれ100%に設定します。
2
接触時に、センサ値が目標制御力に対して大きくオーバーシュートする場合は、[最大並進速度] または [最大回転速度] と [制御割合] を調整して空動作の速度を下げます。
空動作速度 = 最大並進 (回転) 速度 * 制御割合
3
STEP2で [制御割合] を下げた場合、センサ値の速応性が悪くなる可能性があります。その場合は、[仮想粘性] の値を10%刻み程度で下げてください。
4
[仮想粘性] の値が100%の状態で不安定化する場合は、詳細設定の [仮想粘性] (力制御番号1の場合はNo.1059 ~ 1064) の値を以下の刻み幅を目安に上げてください。
- 並進方向成分 (X, Y, Z) : 20000 [Ns/m]
- 回転方向成分 (RX, RY, RZ) : 2000 [Ncms/rad]
5
STEP4で [仮想粘性] を上げても、指令速度の過大エラーや加速度の過大エラーが発生する場合は、詳細設定の [仮想慣性] (力制御番号1の場合はNo.1053 ~ 1058) を下記の刻み幅を目安に上げてください。
- 並進方向成分 (X, Y, Z) : 25 ~ 50 [kg]
- 回転方向成分 (RX, RY, RZ) : 1 ~ 5 [kgcm2]
倣い動作の調整例
1
倣い動作方向の [仮想粘性] の値を以下のように設定します。
- 並進方向成分 (X, Y, Z) : 5% 程度
- 回転方向成分 (RX, RY, RZ) : 100%
2
[最大並進速度] または [最大回転速度] の設定値を上げ、滑らかに倣い動作ができるように調整します。
倣い動作時の速度は、[最大並進速度] または [最大回転速度] で制限されます。設定値が小さいと強い力をが加わっても速度が制限されて滑らかに倣い動作ができません。また、設定値が大きいと動作が振動的になったり、急動作の原因にもなります。したがって、動作に支障が無い範囲でなるべく小さな値に調整してください。
3
下記の刻み幅を目安に、[仮想粘性] の値を下げてください。
- 並進方向成分 (X, Y, Z) : 1 ~ 2 [%]
- 回転方向成分 (RX, RY, RZ) : 10 ~ 20 [%]
4
指令速度エラーや加速度過大エラーが発生する場合は、詳細設定 No.1053 ~ 1058 (力制御番号1 の場合) の [仮想慣性] を下記の刻み幅を目安に上げてください。
- 並進方向成分 (X, Y, Z) : 25 ~ 50 [kg]
- 回転方向成分 (RX, RY, RZ) : 1 ~ 5 [kgcm2]
5
センサノイズによる誤差が気になる場合は不感帯を設定してください。
押し当てながら倣う動作の調整例
下図のようにツール先端を曲面に沿って動作させる場合、Z軸方向は押し当て動作と倣い動作の両方の動作をします。
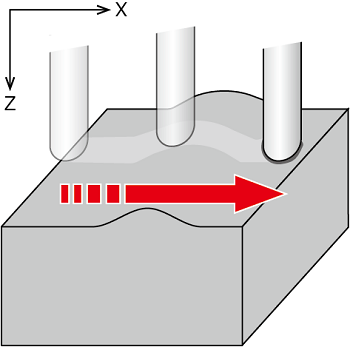
- 曲面を下る場合 : +Z方向への押し当て動作
- 曲面を上る場合 : -Z方向の倣い動作
この時、X方向は押し当て動作または動作コマンドによって動作させます。
X方向の動作が動作コマンドの場合には ツールに過度な力が掛かる可能性があるため、アプリケーションによる制約が無い場合は、力制御の押し当て動作を推奨しています。動作コマンドを使用する場合は低速で実施して、X方向に過度な力が掛からないように確認しながら実施してください。
1
押し当て動作方向に [目標制御力] を設定します。
2
倣い動作方向の [仮想粘性] の値を以下のように設定します。
- 並進方向成分 (X, Y, Z) : 5% 程度
- 回転方向成分 (RX, RY, RZ) : 100%
3
[最大並進速度] または [最大回転速度] の設定値を上げ、滑らかに倣い動作ができるように調整します。
倣い動作時の速度は、[最大並進速度] または [最大回転速度] で制限されます。設定値が小さ過ぎると強い力をが加わっても速度が制限されて滑らかに倣い動作ができません。また、設定値が大き過ぎると動作が振動的になったり、急動作の原因にもなります。したがって、動作に支障が無い範囲でなるべく小さな値に調整してください。
4
下記の刻み幅を目安に、[仮想粘性] の値を下げてください。
- 並進方向成分 (X, Y, Z) : 1 ~ 2 [%]
- 回転方向成分 (RX, RY, RZ) : 10 ~ 20 [%]
5
[仮想粘性] の値が小さ過ぎると、接触時に跳ね返る動作をする可能性があります。その場合は[仮想粘性]の値を上げるか、衝突力が小さくなるように [最大並進速度] または [最大回転速度] の設定値を下げてください。
6
指令速度エラーや加速度過大エラーが発生する場合は、詳細設定 No.1053 ~ 1058 (力制御番号1 の場合) の [仮想慣性] を下記の刻み幅を目安に上げてください。
- 並進方向成分 (X, Y, Z) : 25 ~ 50 [kg]
- 回転方向成分 (RX, RY, RZ) : 1 ~ 5 [kgcm2]
7
センサノイズによる誤差が気になる場合は不感帯を設定してください。
ID : 17699