
 HOME

ID : 17674
平面定義画面
平面定義画面では、平面合わせ機能を使用する際に必要な平面を平面番号に登録することができます。平面合わせ機能はダイレクトティーチング画面で使用することができます。
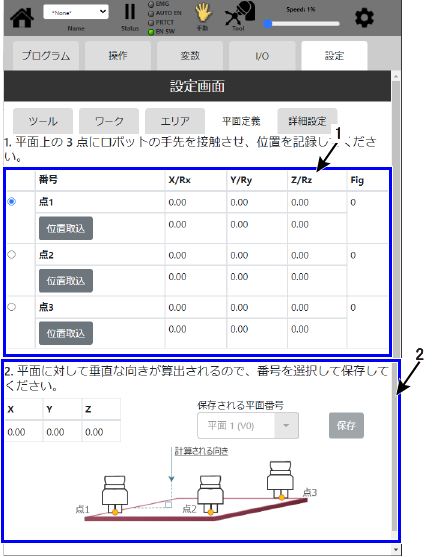
画面説明
1 : 位置登録部
番号
点の番号を表示します。
X, Y, Z, Rx, Ry, Rz, Fig
点の位置を示すP型の値を表示します。
位置取込
ロボットの位置を点に取り込みを行います。
2 : 法線計算部
X, Y, Z
3点から平面が計算できると、平面に対して垂直な方向を表すV型変数が表示されます。
保存される平面番号
平面に対して垂直な向きを表すV型変数を保存する平面番号を設定します。平面番号に保存した値は、指定した番号と同じ変数番号のV型グローバル変数に上書きされます。
保存
平面が計算できた場合、保存を押すと[X, Y, Z]に表示された値を平面番号(V型変数)に保存します。
平面定義の方法
平面定義を行う際の手順を説明します。
1
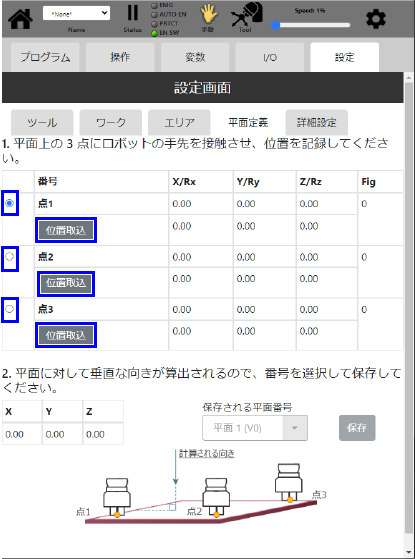
平面定義を行う際は、定義したい平面上の3点を指定する必要があります。点の指定方法は以下の2つの方法があります。
- ダイレクトティーチング機能を使用しない方法
- スマートTPの[位置取込]ボタンを押し、ロボットの現在位置を登録します。
- ダイレクトティーチング機能を使用する方法(*1)
-
ダイレクトティーチング有効状態でアームボタンの位置取込ボタンを押す事で現在位置を点へ取り込みます。位置を取り込む点はスマートTPのラジオボタンで選択します。
位置を取り込むとラジオボタンは自動で次の点へ進みます。点3へ位置を取り込んだ場合はラジオボタンは進みません。
位置取り込みを行った際の点はグローバル変数のP型には取り込まれません。
平面定義を行う際に指定した3点同士の距離が近い場合や、直線状に3点が並んでいる場合は平面定義機能で平面が計算できない場合があります。
平面定義を行う際に指定した3点同士の距離が近い場合や、直線状に3点が並んでいる場合は平面定義機能で平面が計算できない場合があります。
*1: ロボットコントローラのソフトウェアバージョン1.9.2以降で使用可能です。
2
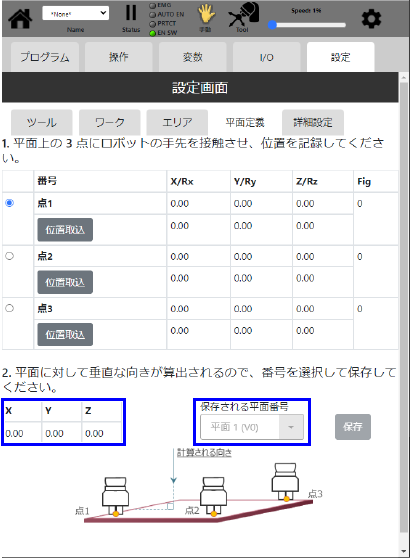
3点から平面が計算される場合、法線計算部のX, Y, ZにV型変数の値が表示されます。表示されたら、V型変数の値を保存する変数番号を[保存される平面番号]に設定します。
ソフトウェアのバージョンが1.9.2以降のロボットコントローラでは、定義した平面方向のベクトルに合わせた矢印がアームビュー上に表示されます。
3
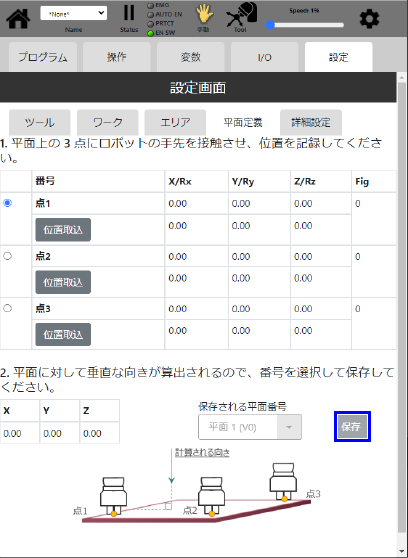
[保存]ボタンを押すと、登録が完了します。
ID : 17674