
 HOME

ID : 17675
詳細設定画面
詳細設定画面では、製品情報の確認やアームボタン設定、ハンドに関わる設定、エラー内容を確認する事ができます。
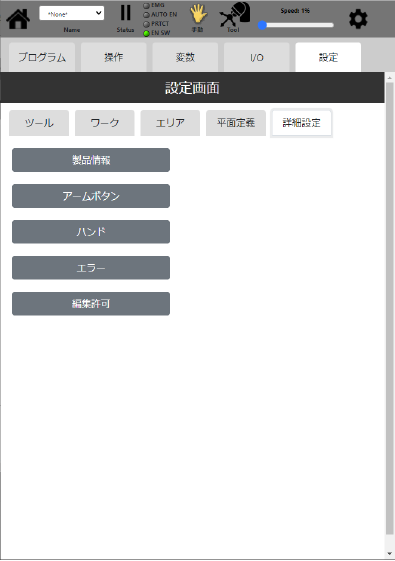
製品情報
EBP機能のバージョンなど製品情報を見ることができます。
アームボタン
アームボタンの設定の確認と位置取込ボタンを押した際に位置を取り込む変数型と変数番号の設定を行えます。
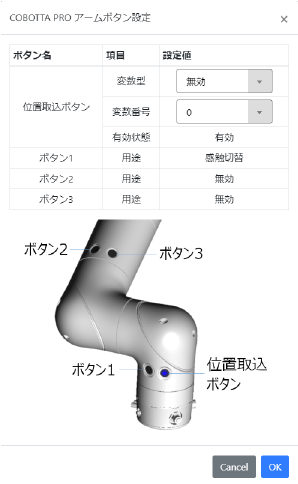
位置取込機能の設定
位置取込を行った際に位置を取り込む変数型と変数番号の設定は、アームボタン設定画面で行います。
1
[アームボタン]を押して、アームボタンを開きます。
2
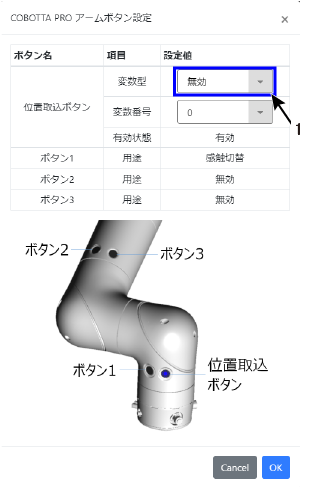
画像中で示した"1"の[変数型]で位置取込を行いたい変数型を指定してください。
3
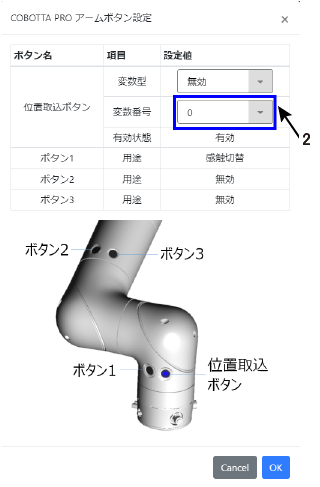
画像中で示した"2"の[変数番号]で位置取込を行いたい変数番号を指定してください。
4
設定が完了したら、[OK]を押して画面を閉じます。
ハンド
ハンドの把持、開放を行った際に切り替えるI/Oの番号と状態をツール番号ごとに設定することができます。
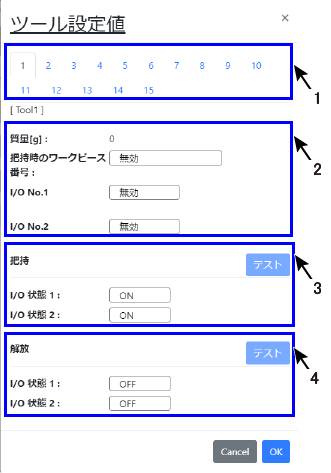
1 : ツール番号選択エリア
ツール番号を選択します。設定を行いたいツール番号を選択してください。
2 : ハンド設定エリア
把持時のワークピース番号
把持を行った際に、マニピュレータが把持する対象の重量を設定したワークピース番号を指定します。
I/O No.1
"把持"および"解放"の状態を出力するI/O番号を指定します。
I/O No.2
"把持"および"解放"の状態を出力するI/O番号を指定します。
3 : 把持設定エリア
テスト
把持動作を行う事ができます。
I/O状態 1
"I/O No.1"で設定したI/Oを"把持"時に"ON"にするか"OFF"にするか選択します。
I/O状態 2
"I/O No.2"で設定したI/Oを"把持"時に"ON"にするか"OFF"にするか選択します。
4 : 開放設定エリア
テスト
開放動作を行う事ができます。
I/O状態 1
"I/O No.1"で設定したI/Oを"開放"時に"ON"にするか"OFF"にするか選択します。
I/O状態 2
"I/O No.2"で設定したI/Oを"開放"時に"ON"にするか"OFF"にするか選択します。
エラー
クリアされていないエラーがある場合に、エラー内容を確認できます。
編集許可(Ver.1.9.2以降で使用可能)
自動モードでI/Oと変数の編集を許可するかどうかを[On/Off]で設定します。初期設定は[Off]です。
ID : 17675