
 HOME

ID : 17511
ベース設定の表示と設定
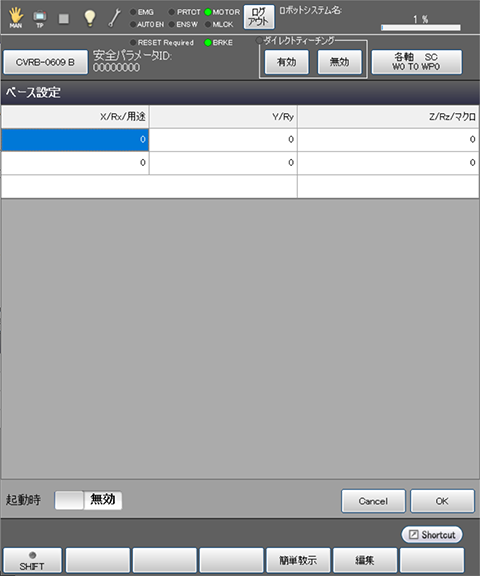
[ベース設定] 画面では、ワールド座標原点から見たロボットベース位置を設定します。
ワールド座標は、任意で指定した原点を基準とする座標系です。
ワールド座標の原点を設備原点とすることで、ロボットに対し、設備座標での位置指定ができます。
この機能を使う場合は、ユーザパラメータ [190 : 起動時BASE番号] を [1 : 有効] にする必要があります。
操作経路: 基本画面 - [F2 アーム] - [F6 補助機能] - [F10 ベース]
[ベース設定] 画面が表示されます。
| 使用可能なファンクションキー | |
|---|---|
| [F4 簡単教示] | 3箇所のポイントをロボットで教示することでベース定義を設定します。 この項目は、ログインアカウントに "プログラミング" のユーザー権限が与えられている場合のみ表示されます。 |
| [F5 編集] | 変更したい座標要素を選択し、[編集] を押すと、テンキーが表示されます。 この項目は、ログインアカウントに "プログラミング" のユーザー権限が与えられている場合のみ表示されます。 |
| 起動時[有効/無効] | 起動時にベース設定を "有効" にするか、"無効" にするかを指定します。 起動時 "有効" は再起動するまで有効になりません。 |
バーチャルフェンス使用時にベース設定を行った場合は、 WINCAPSIIIでコントローラのベース定義を受信し、[バーチャルフェンスデータ出力] を行い、コントローラに送信する必要があります。
教示後にベース定義を設定/変更する場合は、ConvertPosBaseコマンドで教示点の修正を行います。詳細はConvertPosBaseの "用例" を参照してください。
ID : 17511
- このページに関連する情報
- 簡単教示によるベース設定