
 HOME

ID : 17484
RS485通信
ツールとその制御機器の通信手段がRS485通信の場合に使用します。
RS485通信端子は1系統あります。
あらかじめパラメータで機能を設定しておく必要があります。
使用する端子
CN21 |
信号名 |
|---|---|
| 1 | アナログ入力 ch0 / RS485+ |
| 2 | アナログ入力 ch1 / RS485- |
| 5 | 電源出力+ (OFF/12 V/24 V) |
| 8 | 電源出力0 V |
各端子の許容電流は "機能の概要及び配線表" を参照してください。
ロボットコントローラの接続準備
CN21のRS485通信端子は、ロボット本体の機内配線と本体間ケーブルを介して、ロボットコントローラの内部につながります。ロボットコントローラの内部では、CN21のRS485通信端子がつながる先が二手に分かれており、どちらにつながるかを設定するスイッチ (以降、"RS485切替えスイッチ") があります。
"ロボットコントローラの接続準備" を参照して、RS485切替えスイッチの設定を行ってください。
必要なパラメータ設定
下記の項目を設定する必要があります。
下記の項目は、スマートTPでは "使用条件" パラメータに、WINCAPSIIIでは "ユーザ" パラメータにあります。
| No. | 項目名 | 設定対象 |
|---|---|---|
| 590 | ハンドI/O 電源設定 (CN21) |
5 |
| 592 | ハンドI/O入力 アナログ/RS485設定 |
1 |
| 2 |
使用条件パラメータ (スマートTP) の設定方法は "使用条件の表示と設定" を参照してください。 WINCAPSIIIで設定する場合は、下記の操作経路で操作します。ユーザパラメータの一覧が表示されるので、該当の項目を設定してください。
| 操作経路 | [プロジェクト] – [パラメータ] – [ユーザ] |
|---|
"590: ハンドI/O 電源設定 (CN21)" の設定内容
CN21の端子番号5の出力電圧を、RS485通信端子に接続するツールの電源に合わせて設定します。下記の選択肢の中から選択できます。
- 0: 12 V
- 1: 24 V
- 2: OFF
設定を変更した場合、ロボットコントローラを再起動すると変更内容が反映されます。
"592: ハンドI/O入力 アナログ/RS485設定" の設定内容
CN21の端子番号1と2をRS485通信用の端子に設定します。下記の選択肢の中から "0:RS485" を選択してください。
- 0: RS485
- 1: 電圧/電圧
- 2: 電圧/電流
- 3: 電流/電圧
- 4: 電流/電流
設定を変更した場合、ロボットコントローラを再起動すると変更内容が反映されます。
回路例
ツールを制御する制御機器をフランジ信号端子台に接続する場合の回路例を下図に示します。
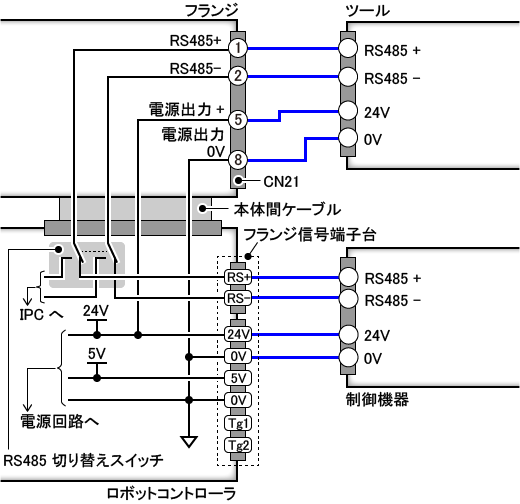
- CN21の端子番号1,2,5の機能をあらかじめ設定しておく必要があります。
- RS485切り替えスイッチを、フランジ信号端子台につなげる設定にしておく必要があります。
- ツールと制御機器の電源を別々の電源にする場合でも、ツールと制御機器の0Vが同電位となるように接続してください。
ID : 17484
- このページに関連する情報
- ロボットコントローラの接続準備