
 HOME

ID : 17370
ロボット設備の例と想定リスク
ここでは、以下の2種類の設備例をもとに、危険源とリスク対策案を示します。
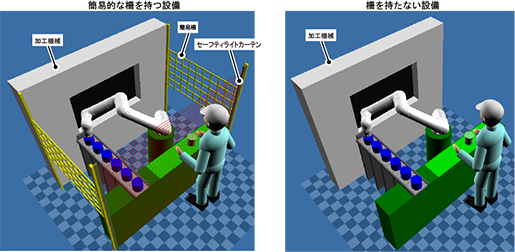
ここで示す危険源、リスク対策はあくまで一例です。
設備例と同様の設備を立ち上げる場合でも、必ずお客様がリスクアセスメントを行い危険源の特定、リスクへの対策を行ってください。
簡易的な柵を持つ設備
この設備は、COBOTTA PROを用いて加工機へのワークの投入、排出を行う設備です。通常時は自動モードで動作を行います。作業者がセーフティライトカーテンに接触した場合は協働状態に変更しロボットを減速します。ワーク排出時は、作業者がワークの確認を行うためロボットの動作範囲内の作業台で作業を行います。
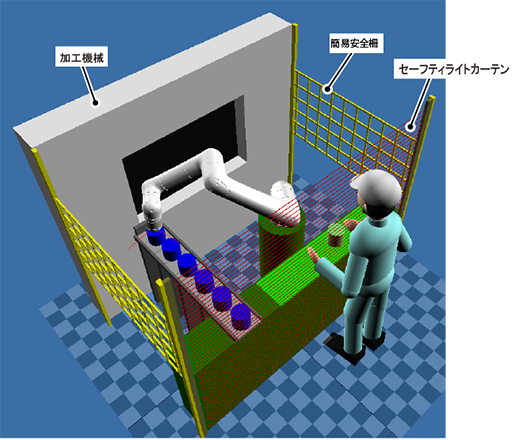
想定される危険と対策の例
| 1 | 危険 | 作業者がセーフティライトカーテンに触れ、協働状態に切り替わったが減速が間に合わず高速で動作中のロボットに接触する。 |
|---|---|---|
| 対策 | セーフティライトカーテンに加えて、作業台前に安全マットを設置し、ロボットが減速しきれる時間を確保する。 | |
| 2 | 危険 | 簡易安全柵の下をくぐり、ロボットの作業エリアに入り込んでしまう。その場合、協働状態にならないため高速動作中のロボットと接触する。 |
| 対策 | 安全柵の内側に安全マットを敷き、安全マットに人が乗った場合、協働状態に切り変える。 | |
| 3 | 危険 | ティーチングのミスなどにより、作業台より外側にロボットが出てしまう。 |
| 対策 | ロボットが作業台より外側に出ないようにセーフティバーチャルフェンス機能を利用して動作エリアを制限する |
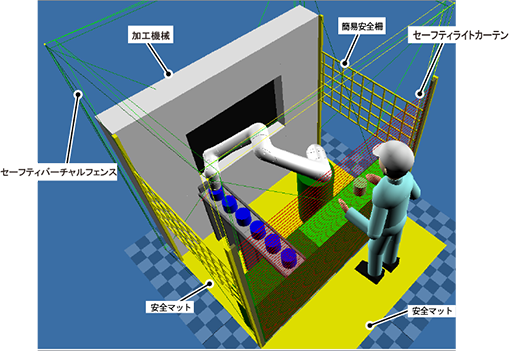
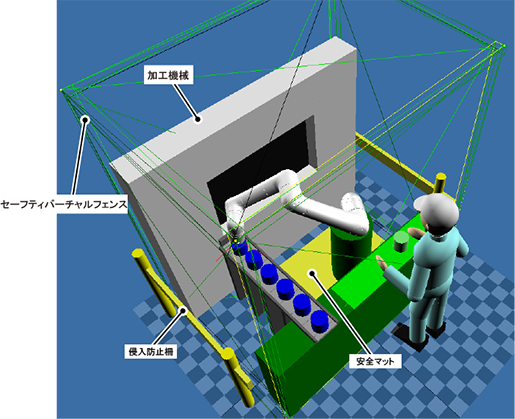
リスクアセスメント後の設備例
- 作業台前への安全マットの設置と、安全マットからの信号で協働状態に変更し、速度を下げる設定を実施
- 安全柵の内側に安全マットを設置し、安全マットからの信号で協働状態に変更し、速度を下げる設定を実施
- 簡易柵とセーフティライトカーテンの内側にセーフティバーチャルフェンスを設定。
柵を持たない設備
この設備は、COBOTTA PROを用いて加工機へのワークの投入、排出を行う設備です。ロボットと作業者が同一の安全防護空間で作業を行うため、ロボットは常に協働状態で動作を行う必要があります。ワーク排出時は、作業者がワークの確認を行うためロボットの動作範囲内の作業台で作業を行います。
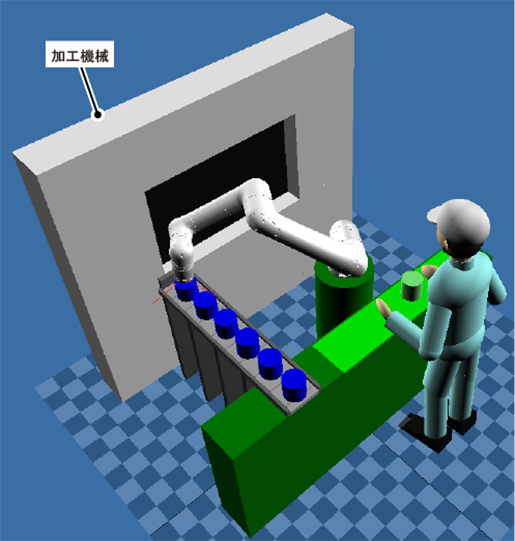
想定される危険と対策の例
| 1 | 危険 | 作業者に動作中のロボットに接触し怪我をする。 |
|---|---|---|
| 対策 | ISO/TS 15066で示されている人間にかかる力の最大許容値を示す最大許容圧力を守るようにロボットのツール、ワークを含めた質量、形状を元に動作速度を選択する。 | |
| 2 | 危険 | ロボットアームが高い位置に設置されているため、下部に入り込んだ場合頭がロボットとぶつかる可能性がある。 |
| 対策 | ロボットアームのベース周辺に安全マットを引き、安全マットに乗った際はロボットを停止させる。 | |
| 3 | 危険 | 想定していたロボットの動作範囲がわからず、通行者や作業者がロボットの動作範囲に入り込み衝突してしまう。 |
| 対策 | ロボットの動作範囲がわかるように目印を設置し、目印の範囲内からロボットが出ないようにセーフティバーチャルフェンス機能を利用して動作エリアを区切る。 |
リスクアセスメント後の設備例
- ツール、ワークの重量と形状を含めてISO/TS 15066に準拠するように動作速度を調整した。
- ロボットのベース位置周辺に安全マットを設置し、安全マットが動作した場合ロボットを停止させるように設定。
- ロボットの動作範囲に入り込まないように侵入防止柵を設置し、柵の内側にセーフティバーチャルフェンスをはり、柵より外に作業エリアがないことを明確化する。
ID : 17370