
 HOME

ID : 16694
タッチセンシングソフトカバー
タッチセンシングソフトカバーは、COBOTTA PROに装着するオプション品です。
柔らかいシリコン部分と高感度内蔵センサの二重構造になっており、衝突を検出すると、内蔵センサが反応し、ロボットを停止させます。
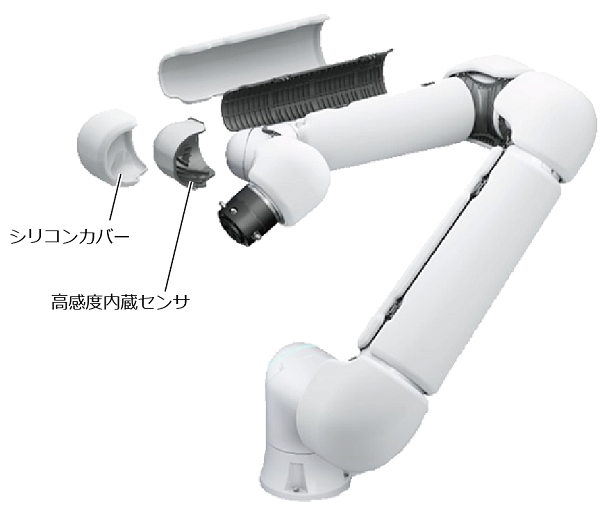
製品仕様
| 製品名 | タッチセンシングソフトカバー |
|---|---|
| 種類 |
|
| センサ検出力 | 10 N以上 |
製品装着時のロボット本体の仕様は、"ロボット本体の仕様"を参照してください。
環境条件
| 使用環境温度 | 0~50℃ |
|---|---|
| 保管時温度 | -10~80℃ |
| 使用環境温度 | 20~90%RH 結露なきこと |
| 保管時湿度 | 40~75%RH 結露なきこと |
製品構成
タッチセンシングソフトカバーは、第2軸~第6軸用の5つのカバーから構成されており、すべてを装着するフルカバータイプと第4軸~第6軸を装着するハーフカバータイプの2種類があります。
| フルカバー | ハーフカバー | |
|---|---|---|
| 第2軸 | あり | なし |
| 第3軸 | あり | なし |
| 第4軸 | あり | あり |
| 第5軸 | あり | あり |
| 第6軸 | あり | あり |
タッチセンシングソフトカバーをフルカバーで利用する場合、外付けバッテリーユニットが必要です。フルカバータイプを使用する場合は、別途、外付けバッテリーユニットを購入してください。
注意事項
- タッチセンシングソフトカバーはISO 13849-1、 ISO 13856-3に準拠しています。使用者はISO 10218-1、ISO 10218-2、ISO/TS 15066 に従って、設備のリスクアセスメントとリスク低減を実施してください。
- タッチセンシングソフトカバーのロボットへの取り付けと取り外しは、安全上の理由から弊社のサービスが実施いたします。絶対にお客様自身で行わないでください。
- タッチセンシングソフトカバーを装着した状態でロボットを移動する際は、タッチセンシングソフトカバーを掴み持ち上げないでください。移動の際にタッチセンシングソフトカバーが破損し、ロボットが落下する恐れがあります。
- タッチセンシングソフトカバー表面に力がかかり続ける状態で保管しないでください。故障の原因になります。
- 落としたり衝撃を加えないようにしてください。
- 次のような環境では本製品の使用、保管を避けてください。
- 製品仕様の温度と湿度を超える環境
- 油や薬品が付着する環境
- 水への浸水
- 激しい気温変化
- タッチセンシングソフトカバーの構造上、カバーの縁には接触を検出しない領域があります。また、アーム上のボタン付近や各カバーの間には隙間があります。
-
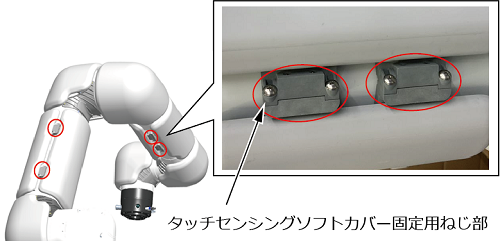
タッチセンシングソフトカバーのシリコン部以外 (カバーの固定用ねじ部) と接触した場合、接触時の力および/または圧力が、ISO/TS 15066:2016の附属書Aに記載の閾値を超える恐れがあります。従って、タッチセンシングソフトカバーの固定用ねじ部が作業者に接触しないように、プログラムの作成やセーフティバーチャルフェンス機能の監視モデルを設定してください。
例
- マニピュレータの2軸または3軸を回転させて姿勢を変える。
- BOXモデルを設定し、作業者がカバー固定用ねじ部と周辺装置に挟み込まれないように監視モデルで動作範囲を制限する。
- フェンスモデルを設定し、作業者がカバー固定用ねじ部と接触しないように監視モデルで動作範囲を制限する。
ID : 16694