
 HOME

ID : 16573
マニピュレータの運搬方法
運搬時の注意
マニピュレータの運搬姿勢
マニピュレータ運搬時は、各軸を下記角度にしてから運搬してください。
工場出荷時は、下記角度の状態で出荷されます。
軸 |
角度 [deg] |
|
|---|---|---|
COBOTTA PRO 900 |
COBOTTA PRO 1300 |
|
第1軸 |
0° |
0° |
第2軸 |
-20° | -20° |
第3軸 |
110° | 132° |
第4軸 |
0° |
0° |
第5軸 |
-90° |
150° |
第6軸 |
0° | 0° |
マニピュレータの吊り上げ方法
マニピュレータの吊り上げ方法は、COBOTTA PRO 900とCOBOTTA PRO 1300で異なります。
- タッチセンシングソフトカバー付き、無しに関わらずマニピュレータの吊り上げ方法は同じです。
- 吊り上げ用アタッチメントは、ロボットの移動や撤去を行う際に必要になるため、無くさないように保管してください。
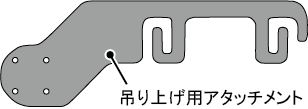
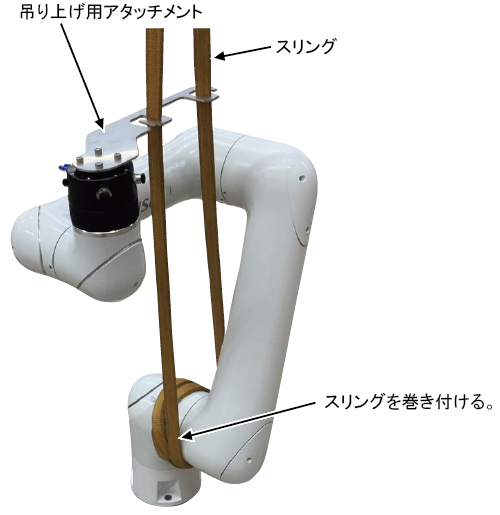
COBOTTA PRO 900の吊り上げ方法
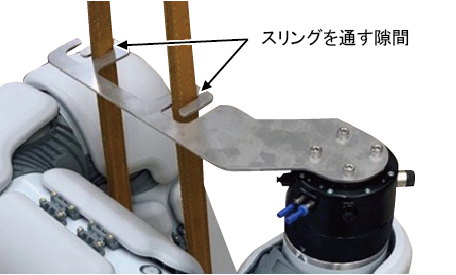
マニピュレータの吊り上げは下図のように行います。
工場出荷時、マニピュレータには、吊り上げ用アタッチメントが組付いています。
スリングは、マニピュレータを吊り上げるのに十分な性能を有するものを、お客様でご準備ください。
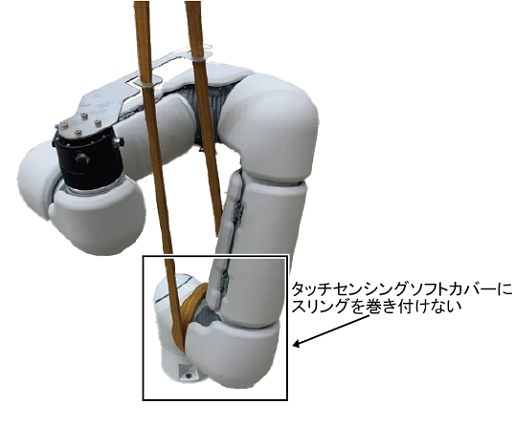
タッチセンシングソフトカバー付きのマニピュレータを吊り上げる際は、タッチセンシングソフトカバーへスリングを巻き付けないように注意してください。
-
本体間ケーブルはマニピュレータ本体から外すことはできません。運搬時は、下記のようなことがないように注意してください。
- 本体間ケーブルが何かにぶつかる。
- 本体間ケーブルを引きずる。
- マニピュレータを運搬するとき以外は、吊り上げ用アタッチメントを取り外してください。
- マニピュレータを設置後に再び運搬する場合は、吊り上げ用アタッチメントをマニピュレータに取り付けて、上図のように運搬してください。吊り上げ用アタッチメントは下記内容に沿って取り付けてください。
- 取付方法
吊り上げ用アタッチメントには向きがあります。マニピュレータを水平面に置いて真上から見たとき、以下の条件をすべて満たすようにしてください。
条件1
下図の第4軸の回転軸と、吊り上げ用アタッチメントの端面Aが平行となる。
条件2
吊り上げ用アタッチメントのオフセットが、セカンドアーム側にオフセットされている。
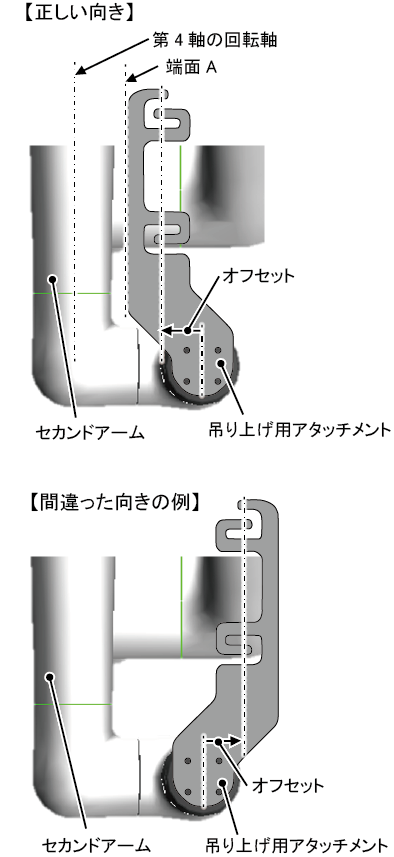
吊り上げ用アタッチメントを正しい向きにした状態で、出荷時に締め付けてあったボルト4本でフランジに固定します。 ボルトの締め付けトルクは下記のとおりです。
締め付けトルク
9.81 Nm
- 取付方法
COBOTTA PRO 1300の吊り上げ方法
マニピュレータの吊り上げは下図のように行います。
工場出荷時、マニピュレータには、吊り上げ用アタッチメントと吊りボルトが組付いています。
スリングとカラビナは、マニピュレータを吊り上げるのに十分な性能を有するものを、お客様でご準備ください。
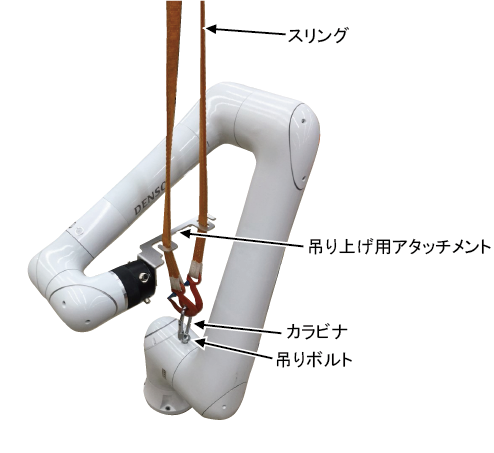
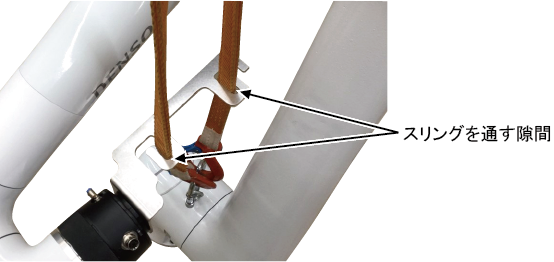
- 本体間ケーブルはマニピュレータから外すことはできません。運搬時は、下記のようなことがないように注意してください。
- 本体間ケーブルが何かにぶつかる。
- 本体間ケーブルを引きずる。
- マニピュレータを運搬するとき以外は、吊り上げ用アタッチメントと吊りボルトを取り外してください。
- マニピュレータを設置後に再び運搬する場合は、吊り上げ用アタッチメントと吊りボルトをマニピュレータに取り付けて、上図のように運搬してください。吊り上げ用アタッチメントと吊りボルトは下記内容に沿って取り付けてください。
- 吊りボルト
緩まない程度に手で軽く締め付ける。
- 吊り上げ用アタッチメント
吊り上げ用アタッチメントには向きがあります。マニピュレータを水平面に置いたとき、下図の面Aが真上を向くようにしてください。
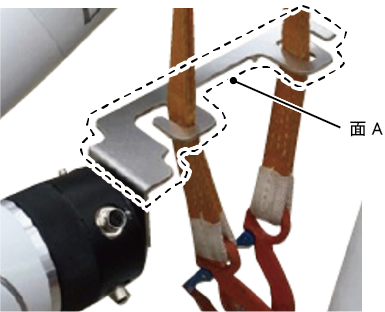
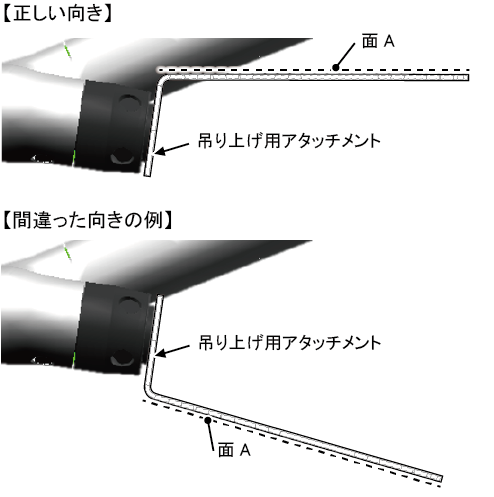
吊り上げ用アタッチメントを正しい向きにした状態で、出荷時に締め付けてあったボルト4本でフランジに固定します。 ボルトの締め付けトルクは下記のとおりです。
締め付けトルク
9.81 Nm
- 吊りボルト
外付けバッテリユニットを接続しているロボットの注意
外付けバッテリユニットを接続しているロボットは、本体内部のエンコーダバックアップ電池を取外しています。ロボットを移設するときや、運搬、取外しするときなど、ロボットから外付けバッテリボックスを取り外すときは、ロボット内のエンコーダバックアップ電池を再度取付けてください。ロボット内にエンコーダバックアップ電池を取り付けないまま、外付けバッテリユニットを取外すと、エンコーダデータが消失します。外付けバッテリユニットを取外す前に、ロボット本体内にエンコーダバックアップ電池が入っていることを確認してください。
ID : 16573